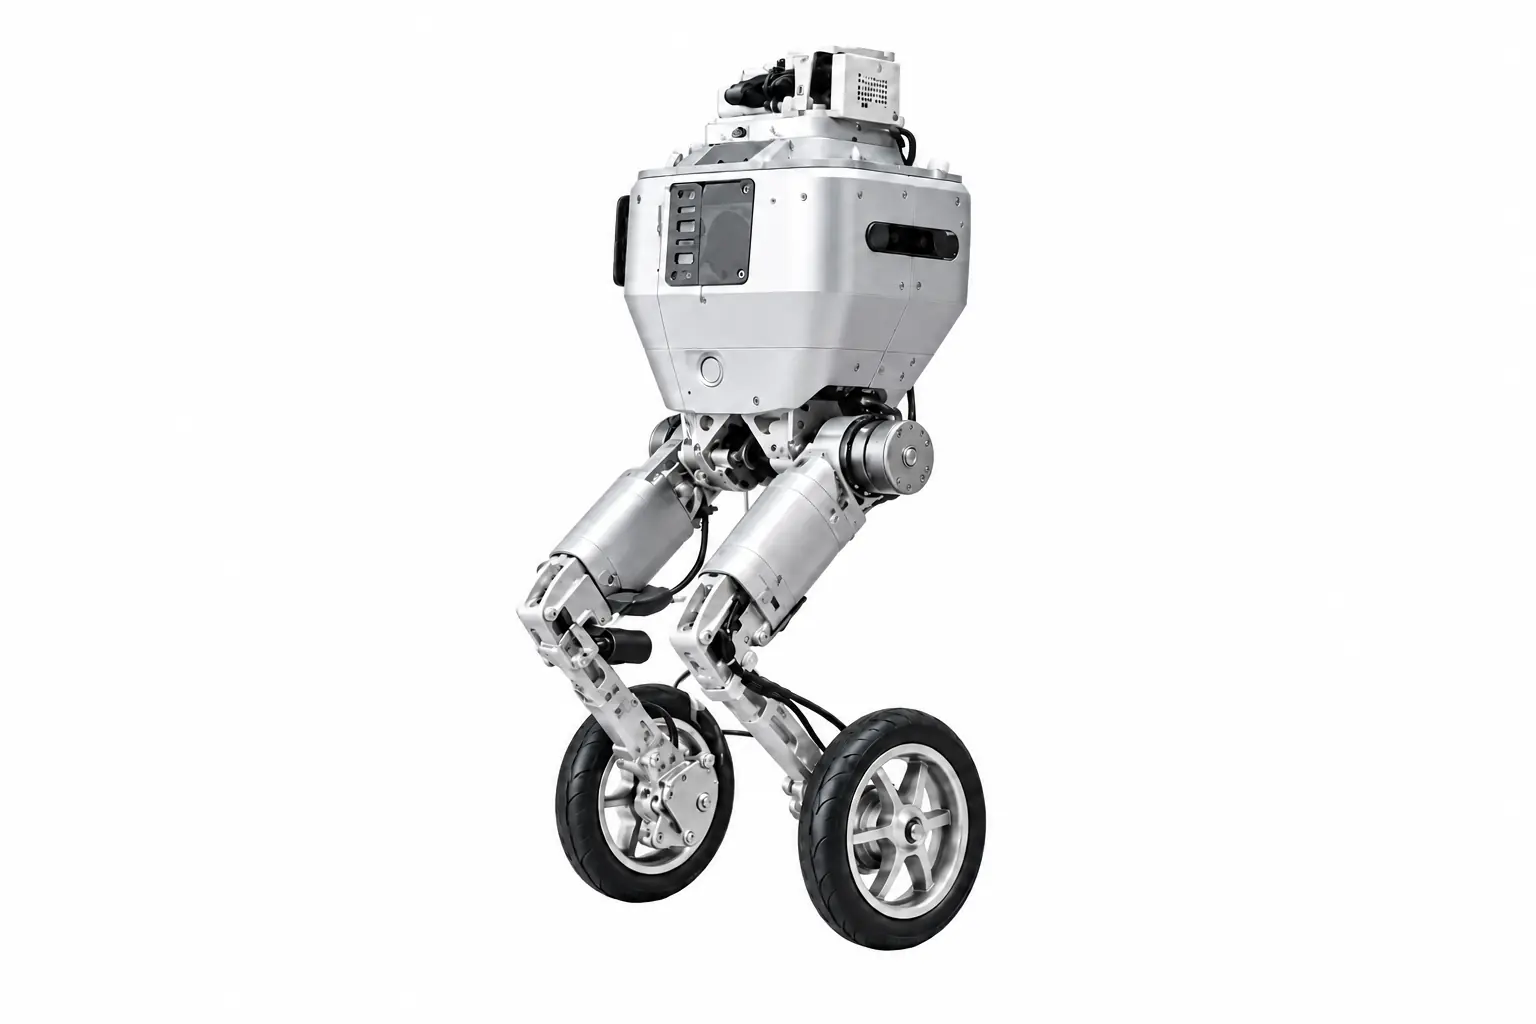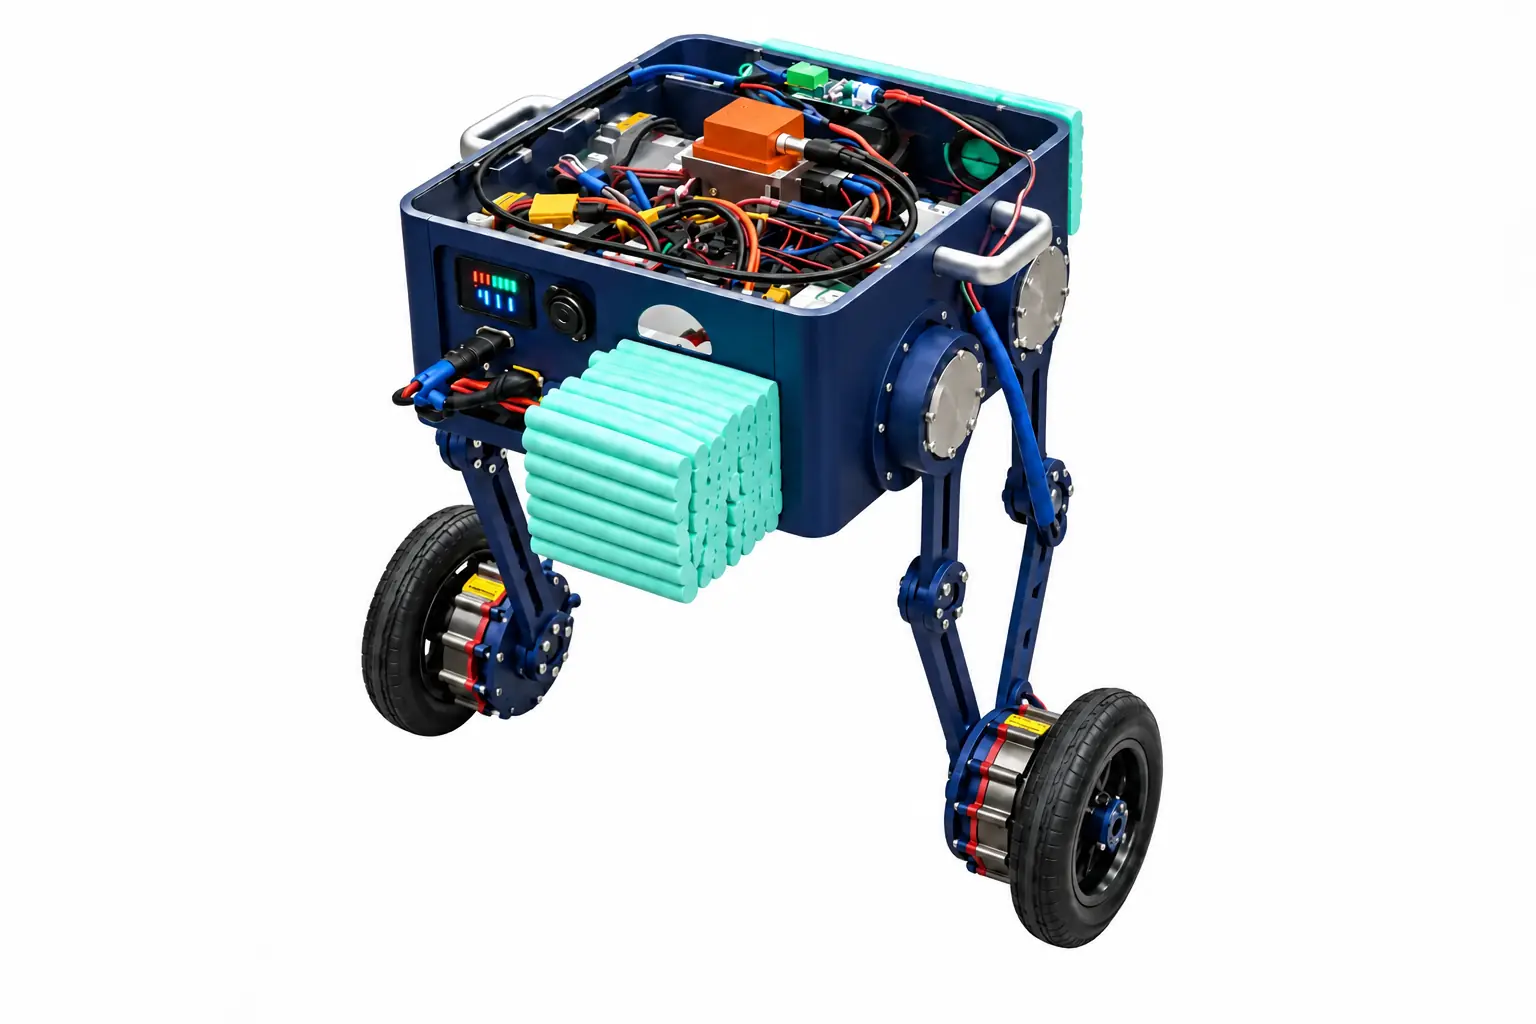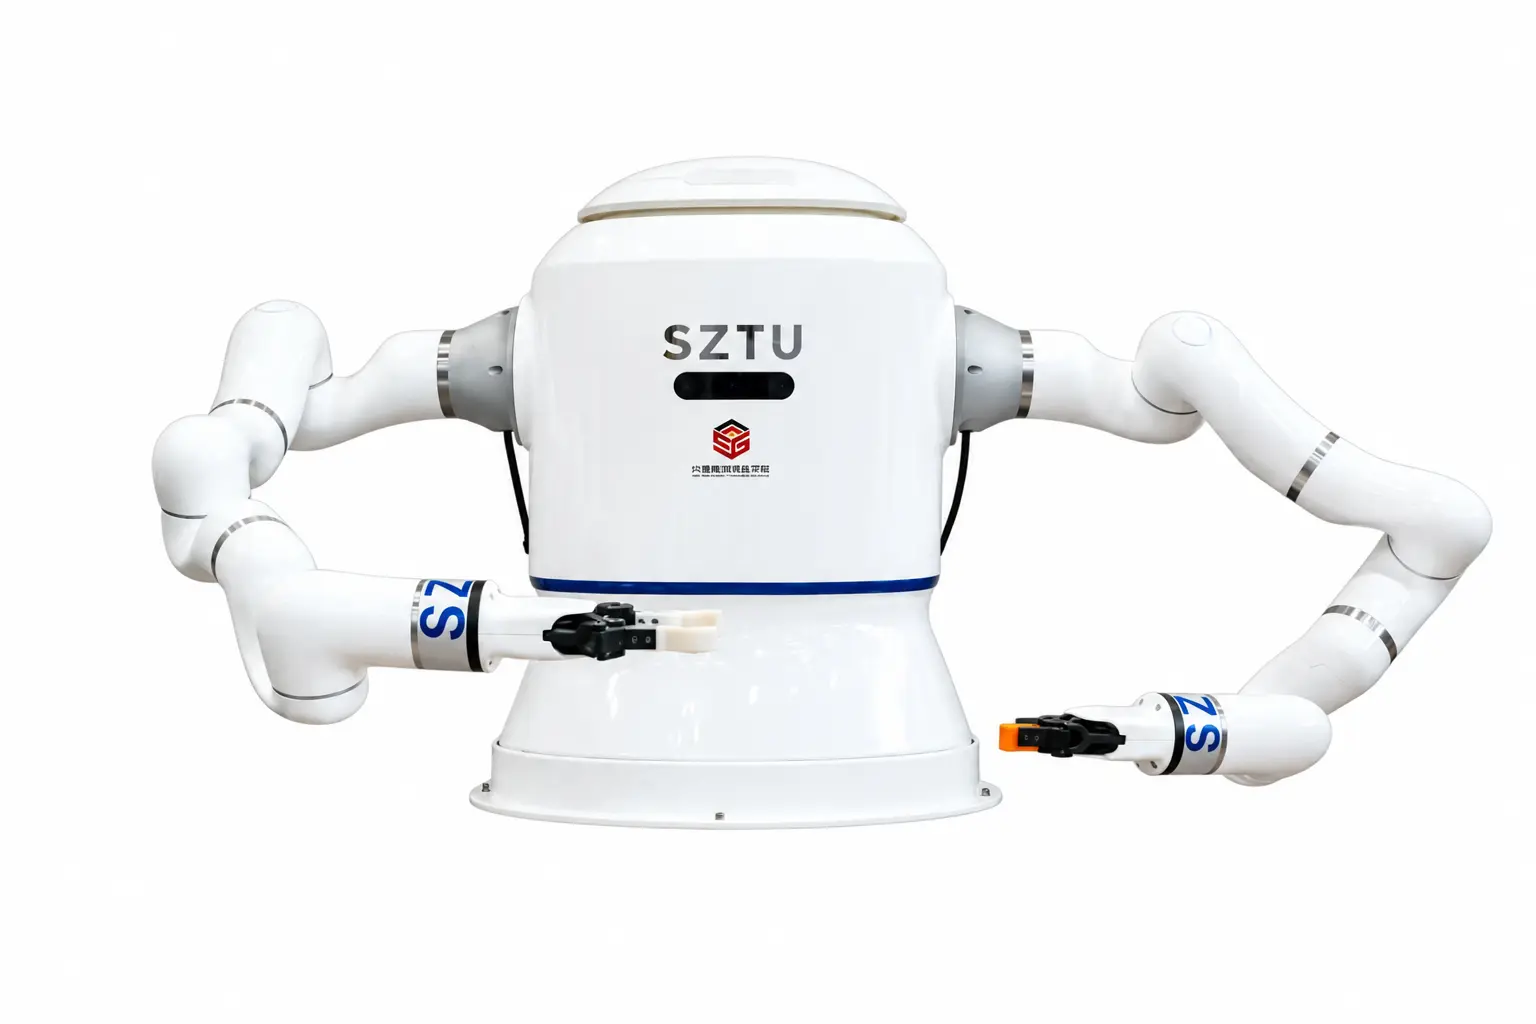
交互式移动操作
Interactive loco-manipulation
研究移动与操作的协同、双臂协作与人机交互,在拆解、分拣和柔性物体操作等任务中验证感知、规划与控制方法。
- 移动操作
- 双臂协同
- 柔性体操作
01 / 研究方向
围绕机器人在真实环境中的自主感知、决策与执行,连接算法研究、平台设计和系统实验。
Interactive loco-manipulation
研究移动与操作的协同、双臂协作与人机交互,在拆解、分拣和柔性物体操作等任务中验证感知、规划与控制方法。
Embodied intelligence
连接场景感知、自然语言指令与动作执行,探索语义导航、视觉反馈和技能学习,让任务理解与物理交互形成闭环。
Humanoid robotics
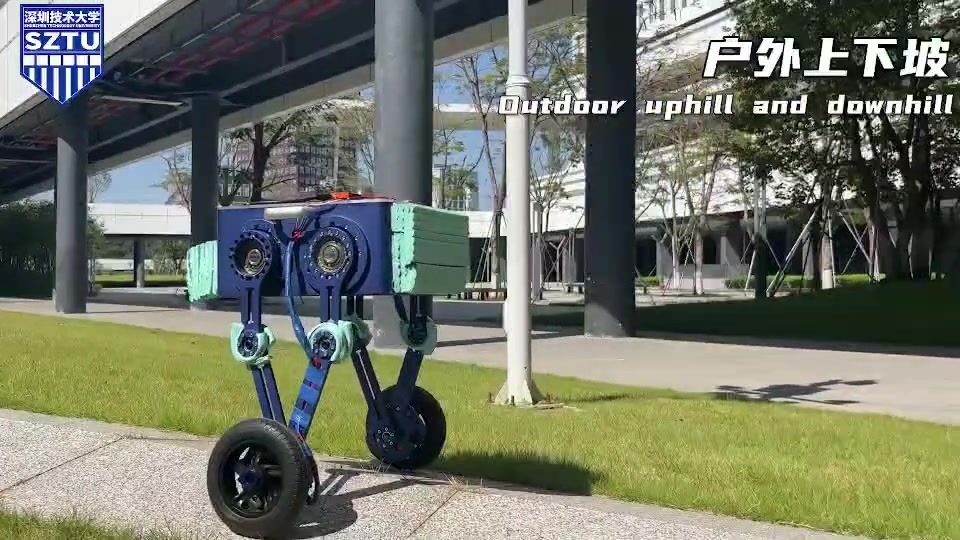
围绕人形机器人所需的地形感知、动态运动与双臂操作能力,结合轮足、腿足和机械臂平台开展研究,探索运动与操作的协同。
Autonomous robotic systems
融合激光雷达、相机与 IMU,研究 SLAM、三维建图、楼梯检测、路径规划与避障,面向未知、非结构化环境构建自主移动系统。
通过算法验证、系统集成与实验评估,连接研究问题和真实机器人。阅读实验室研究介绍
希望参与机器人研究?了解本期招生课题,也可交流其他研究方向。
加入实验室 · 招生与课题咨询02 / 研究成果
汇集创新训练项目、代表论文、专利与获奖记录,按类别和时间呈现实验室的研究积累。
按立项年份倒序。
面向多类巡检场景,研究机器人多源感知与定位、自主导航与控制、自然语言交互及数字孪生协同。
面向康养辅助场景,研究多模态感知与机器人柔顺操控。
会议论文按会议年月、期刊论文按发表时间倒序。
面向试管整理任务的通用、高效抓取推理方法。
基于回归模型适应与力控制的线性柔性体形态调节。
六连杆腿六足仿生机器人(仿生蜘蛛)的设计、分析与高动态运动实验。
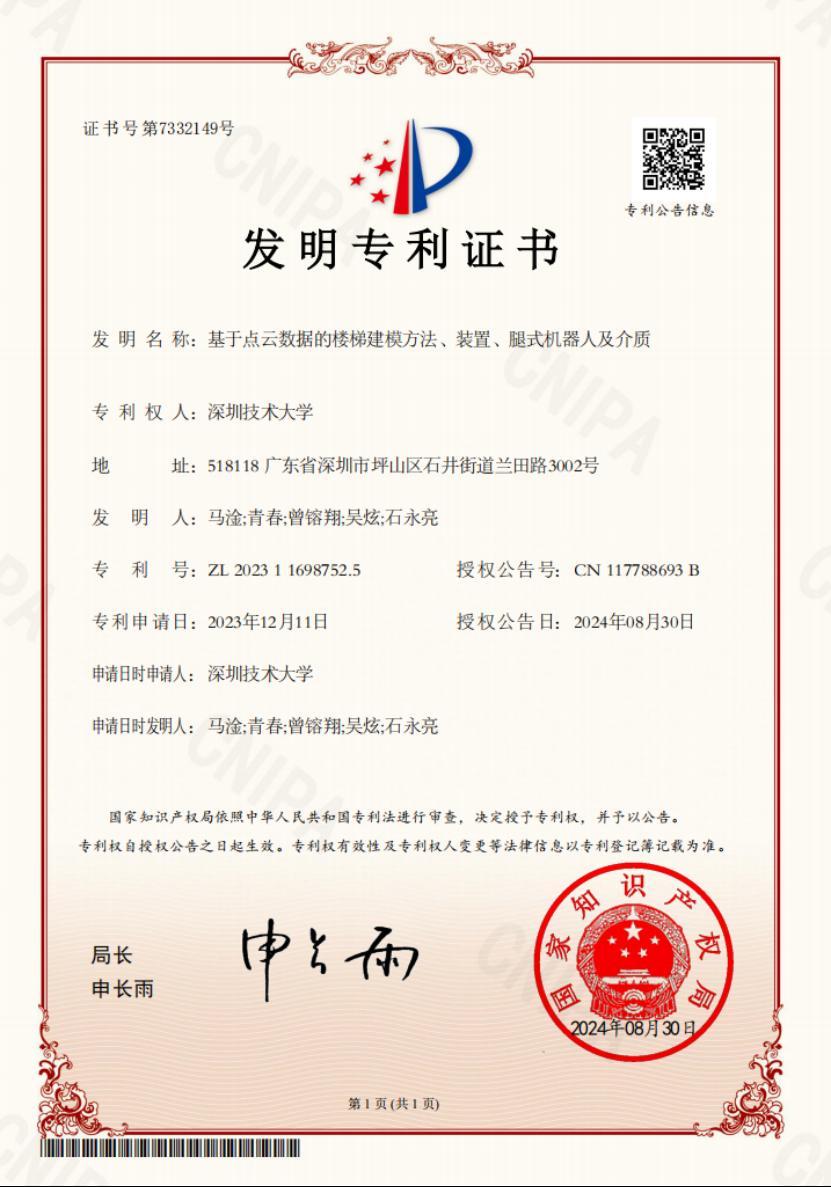
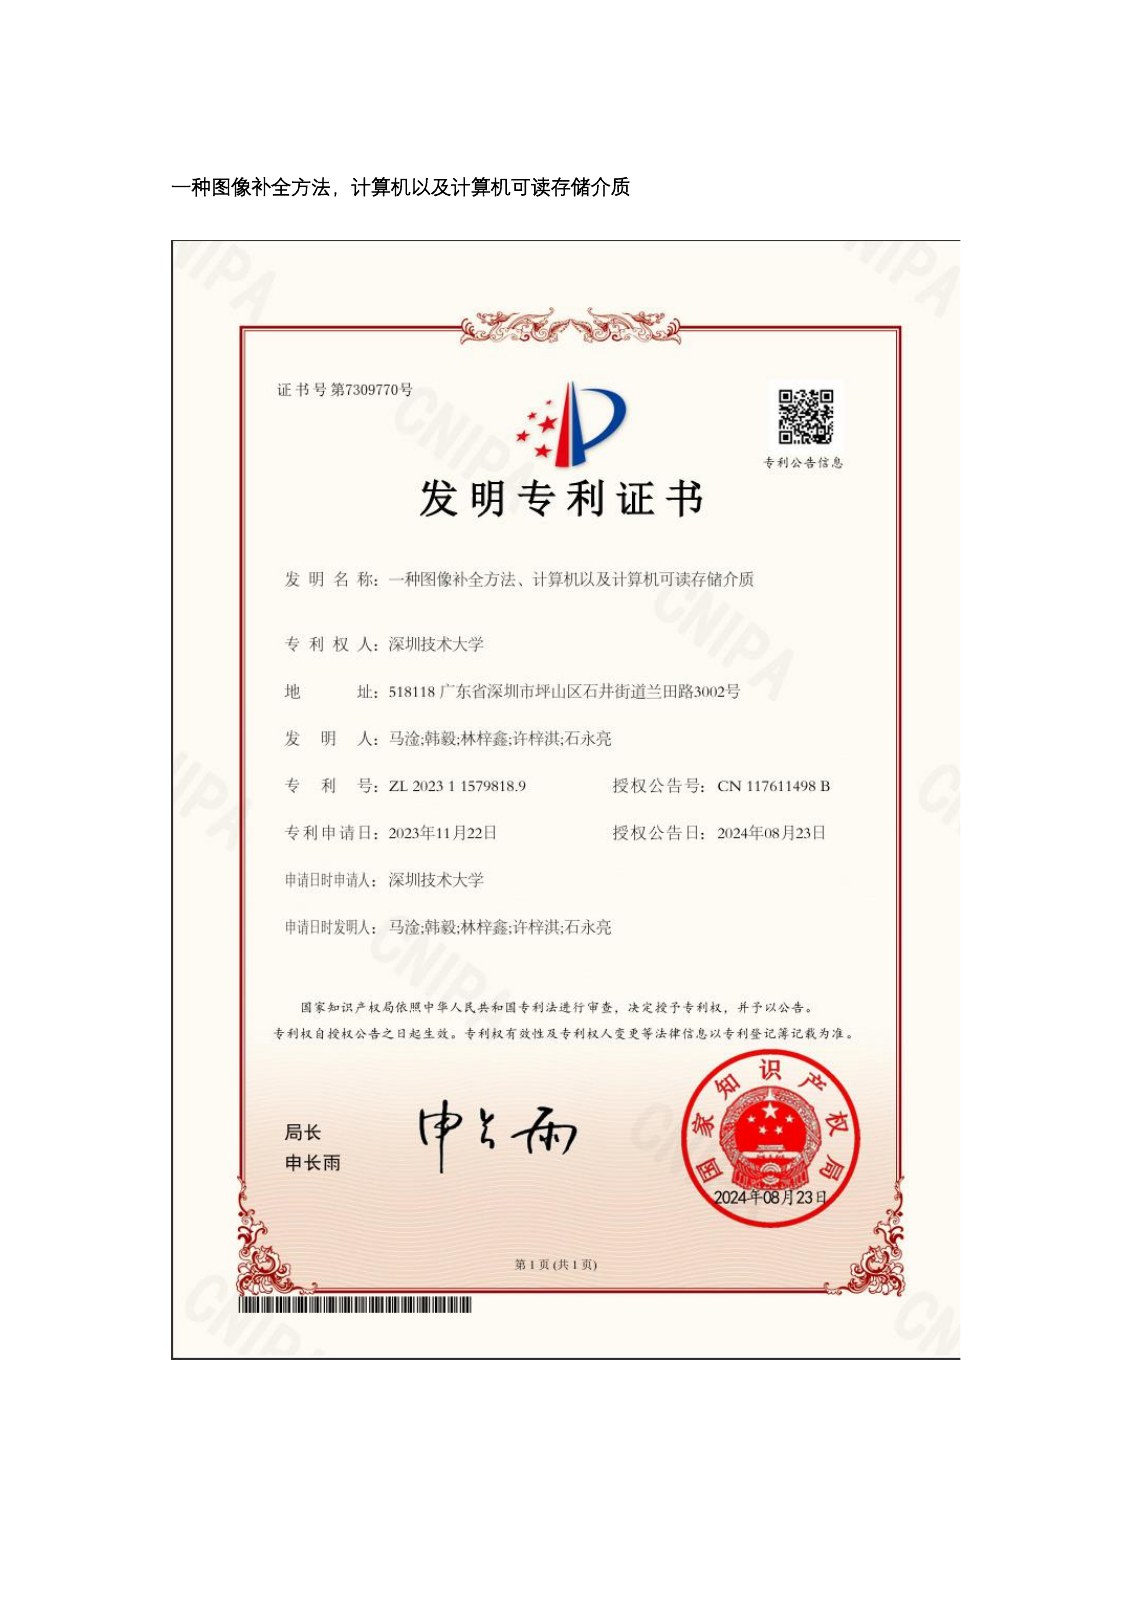
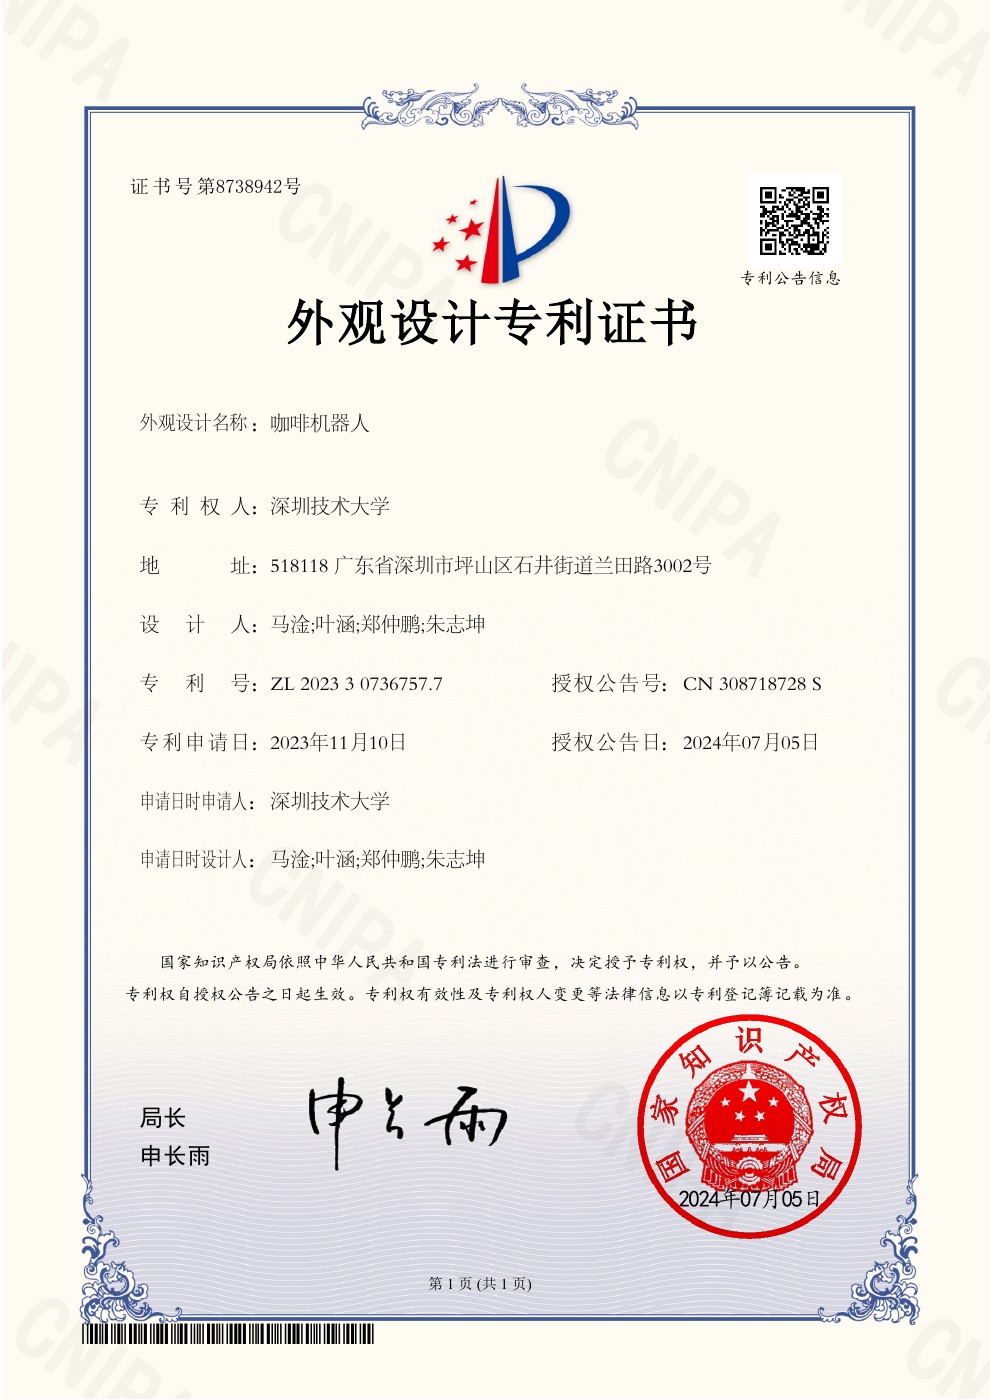
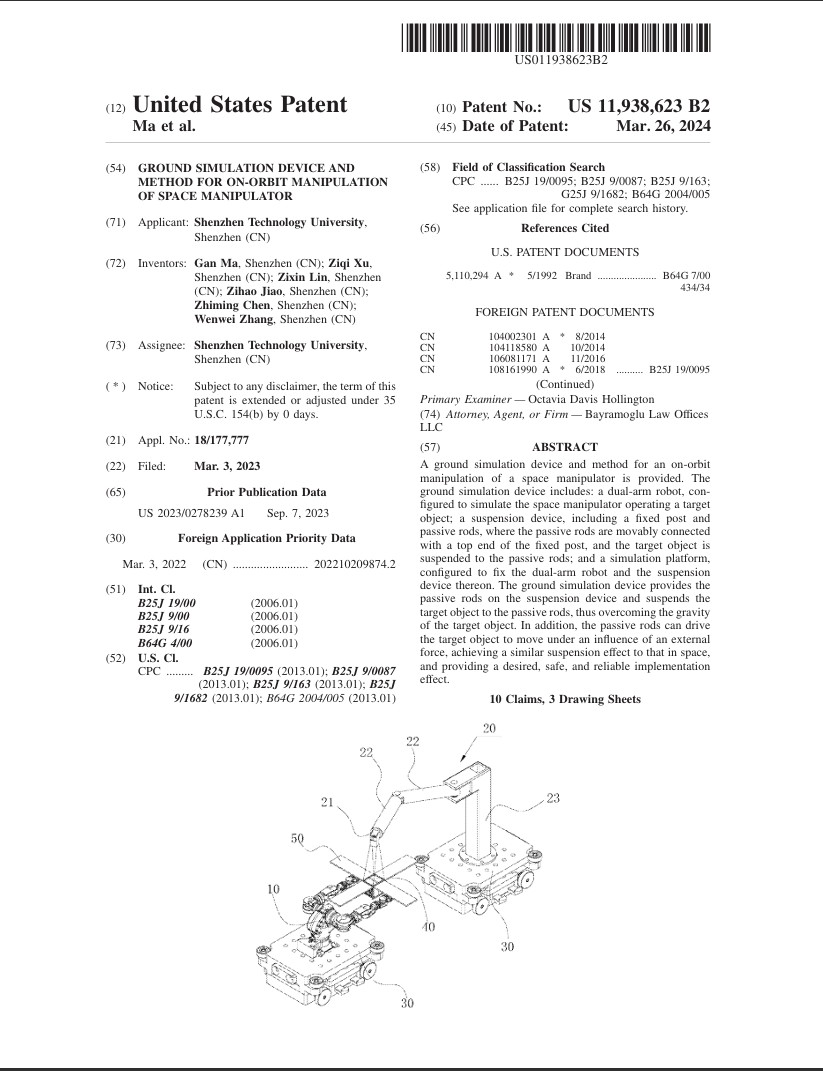
按授权或注册日期倒序,各项注明专利类型。
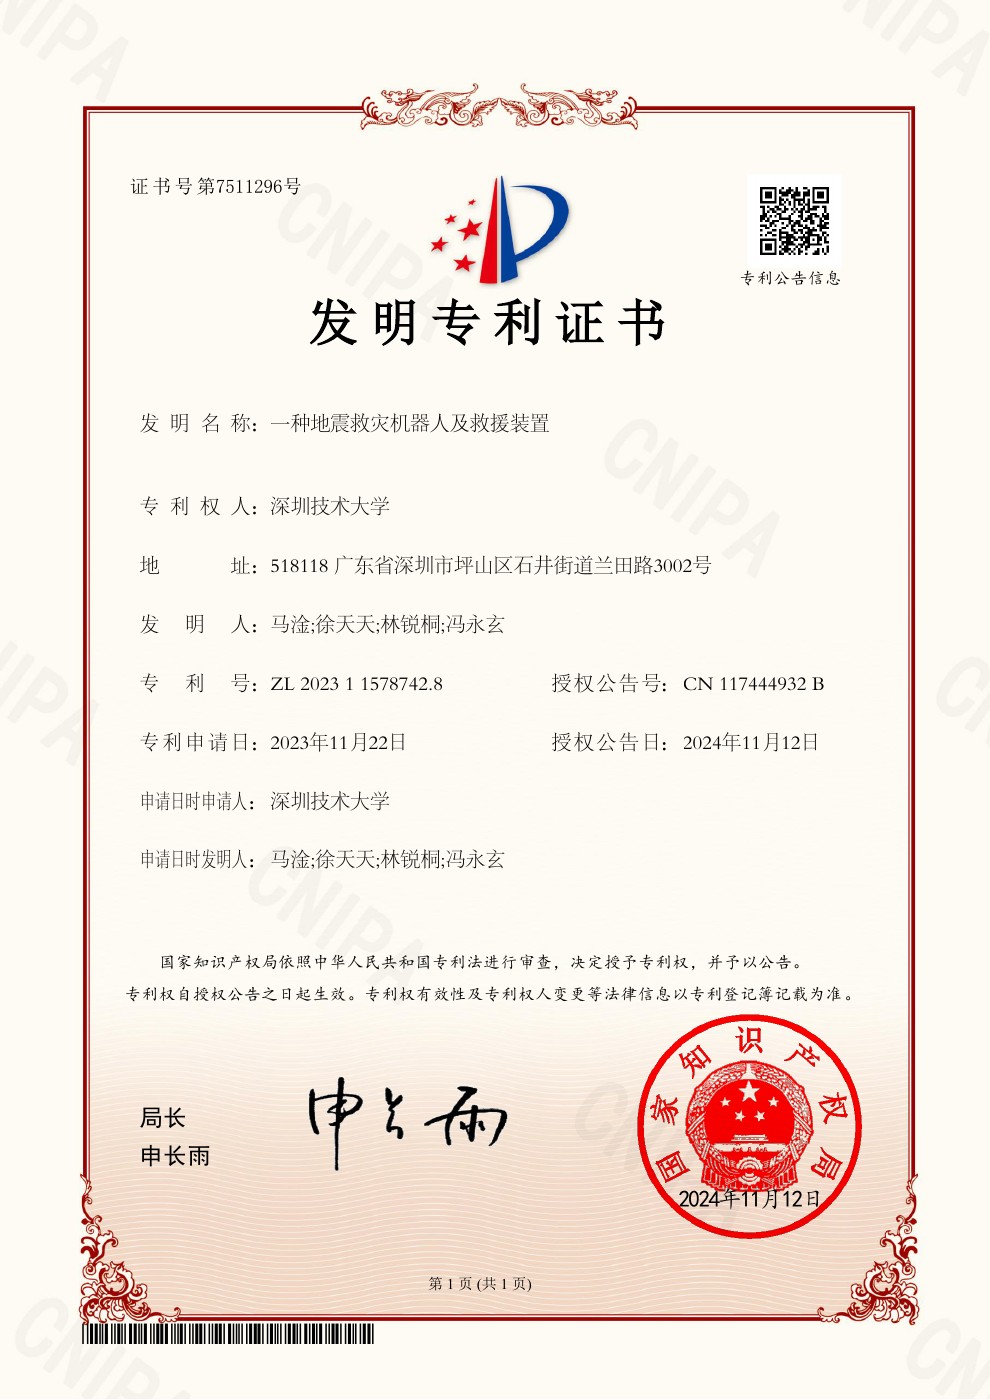
中国发明9项、美国发明1项、中国实用新型2项、德国实用新型1项、中国外观设计1项。
授权公告号:CN117444932B。
授权公告号:CN308718728S。
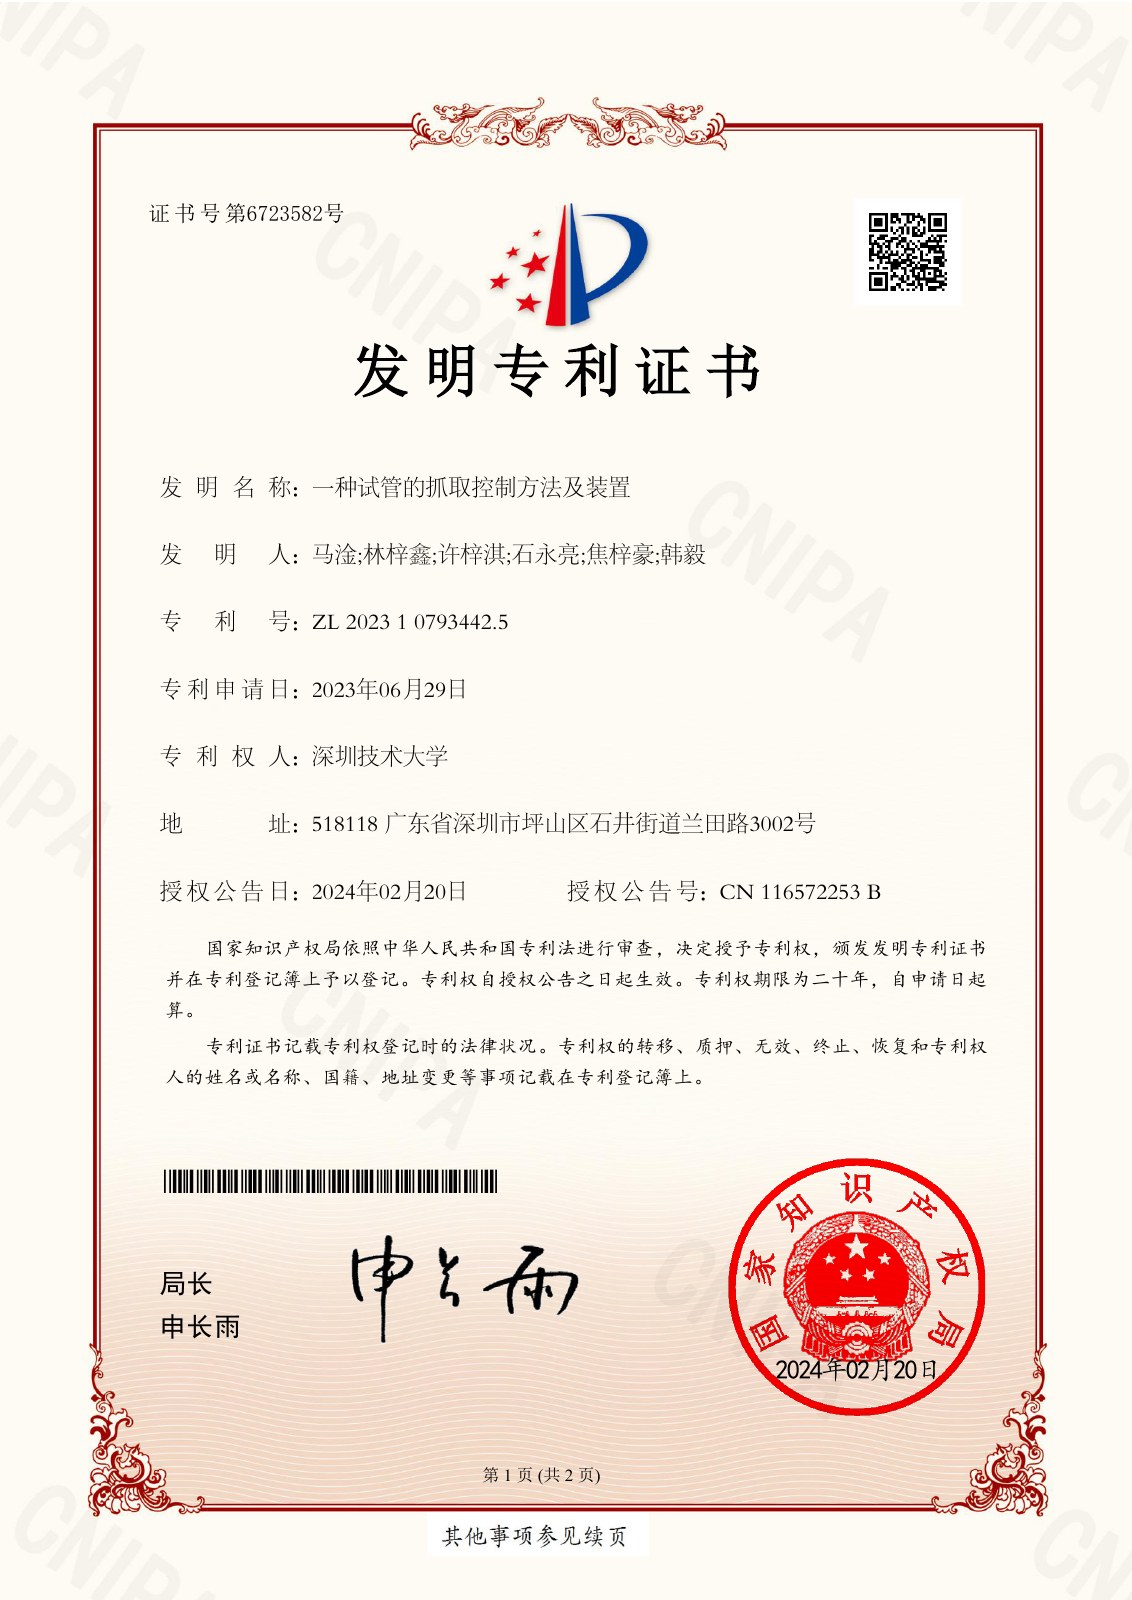
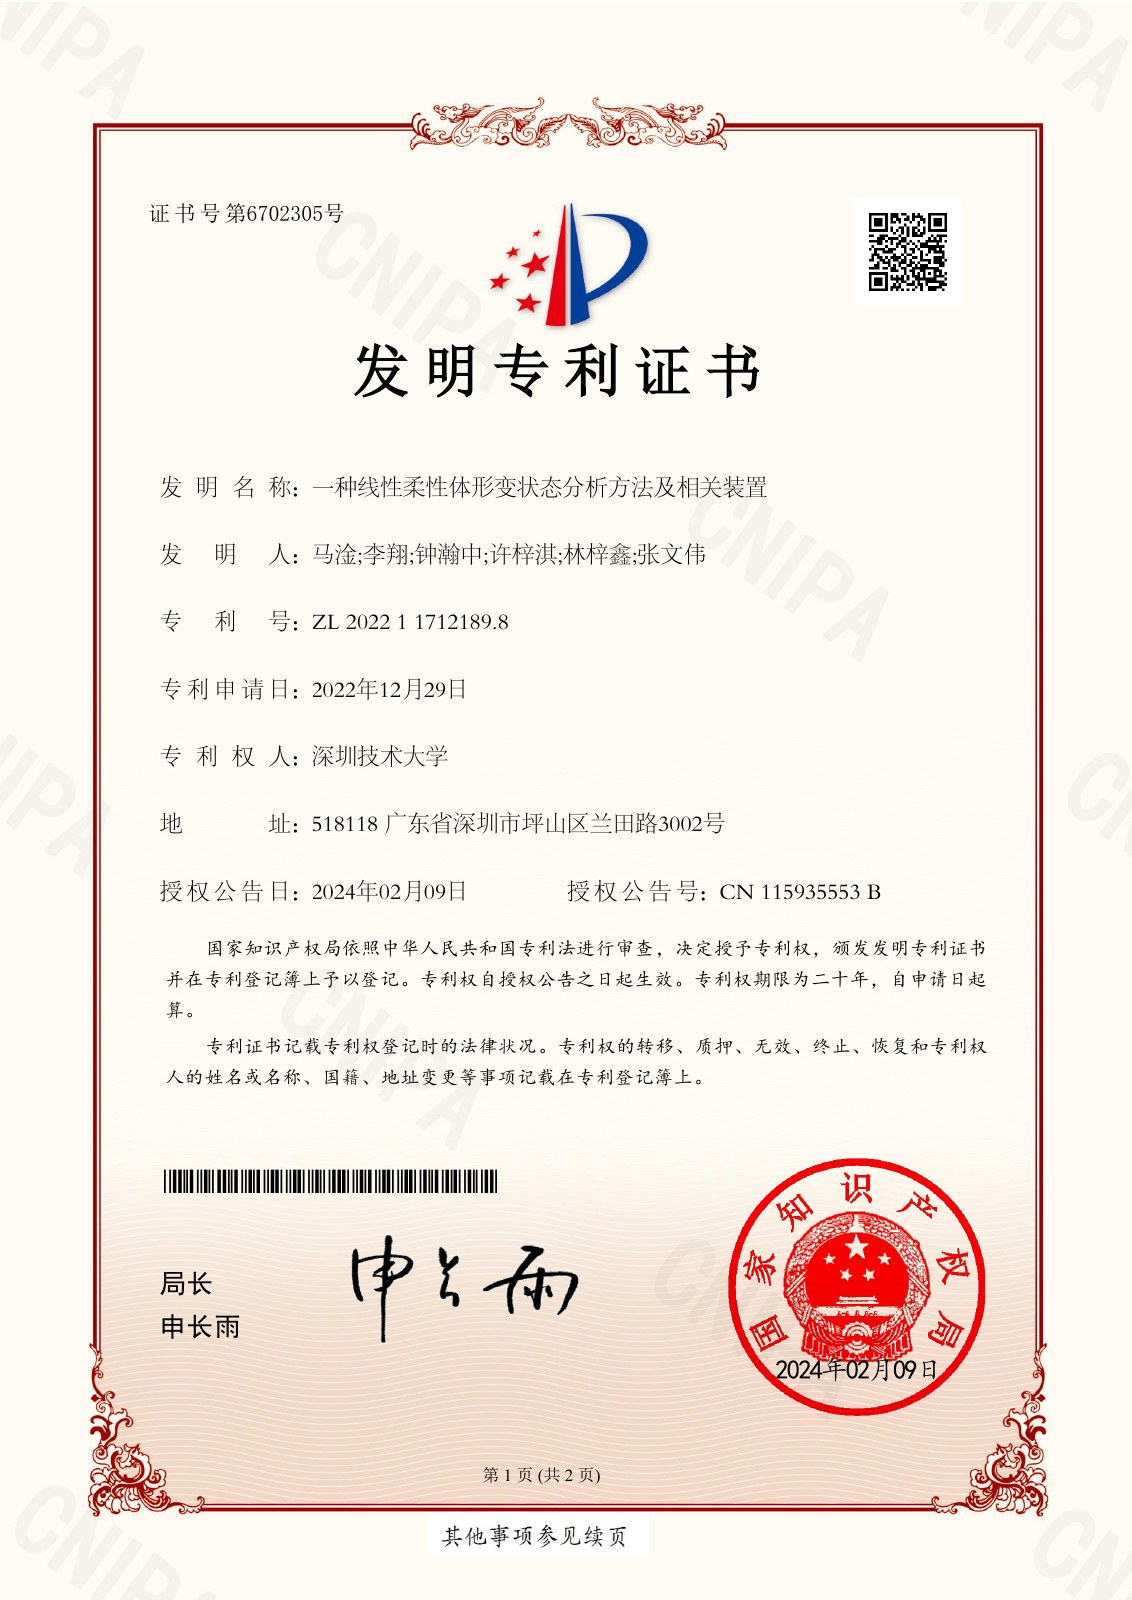
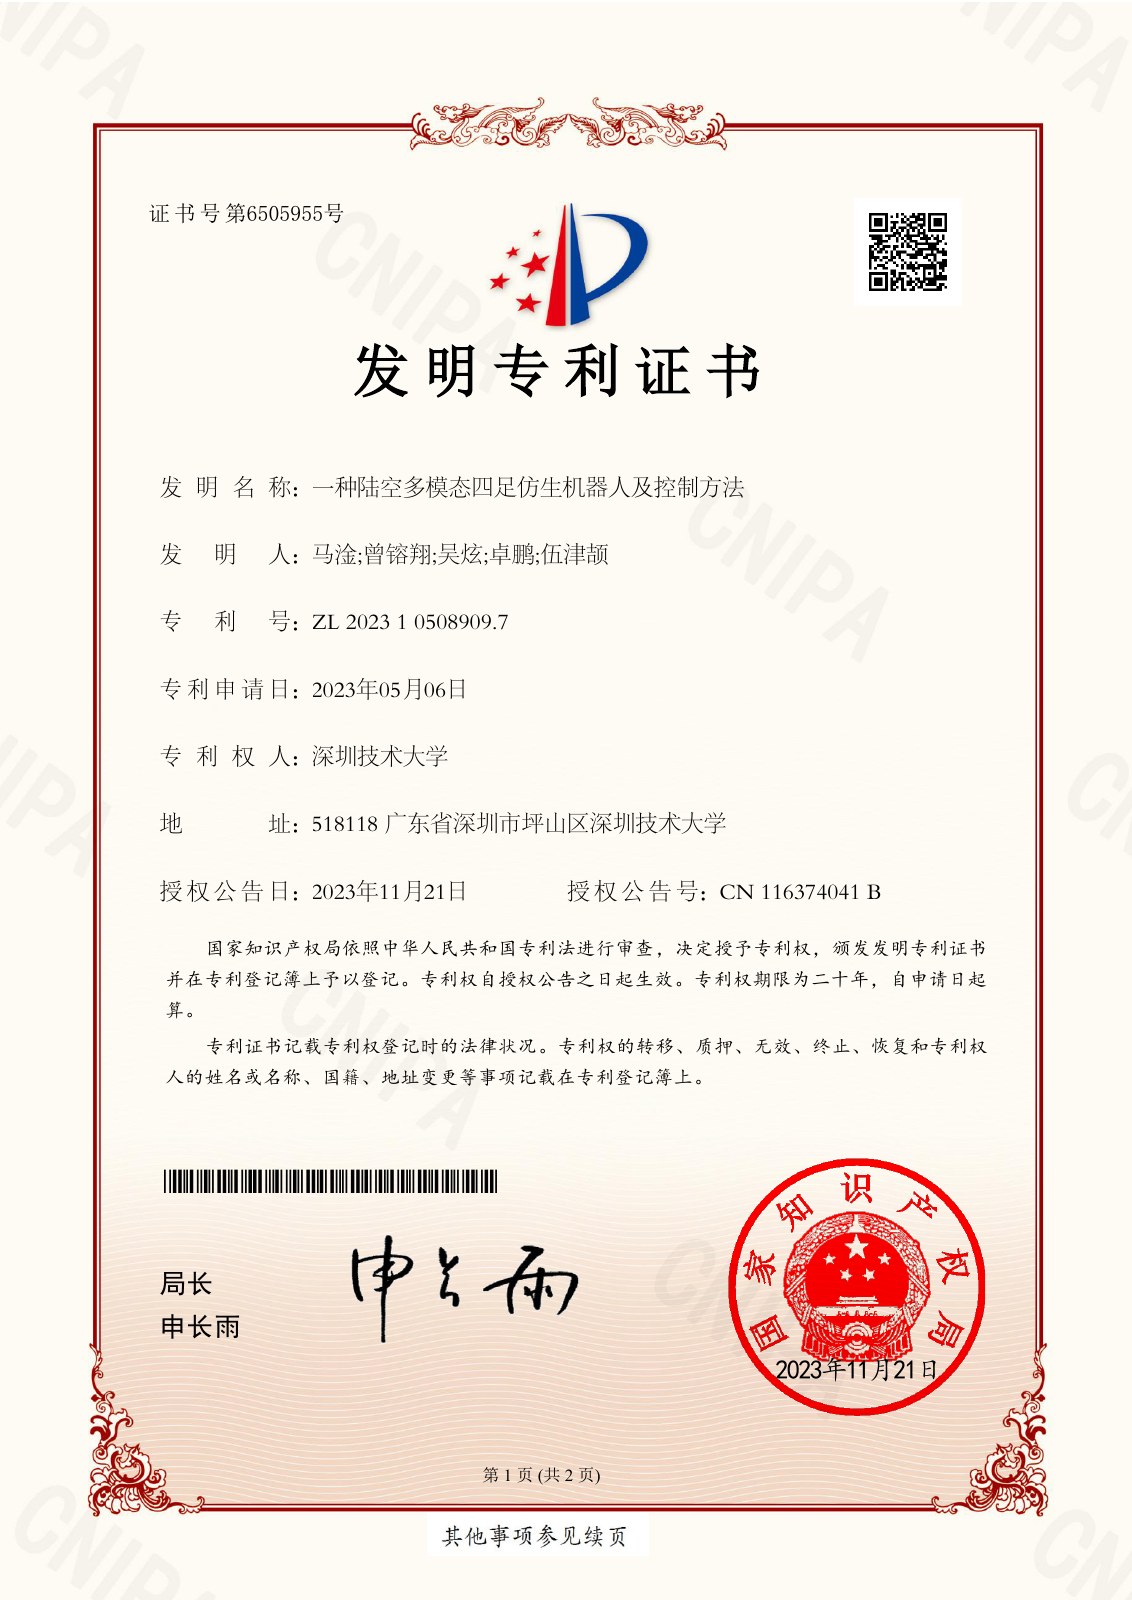
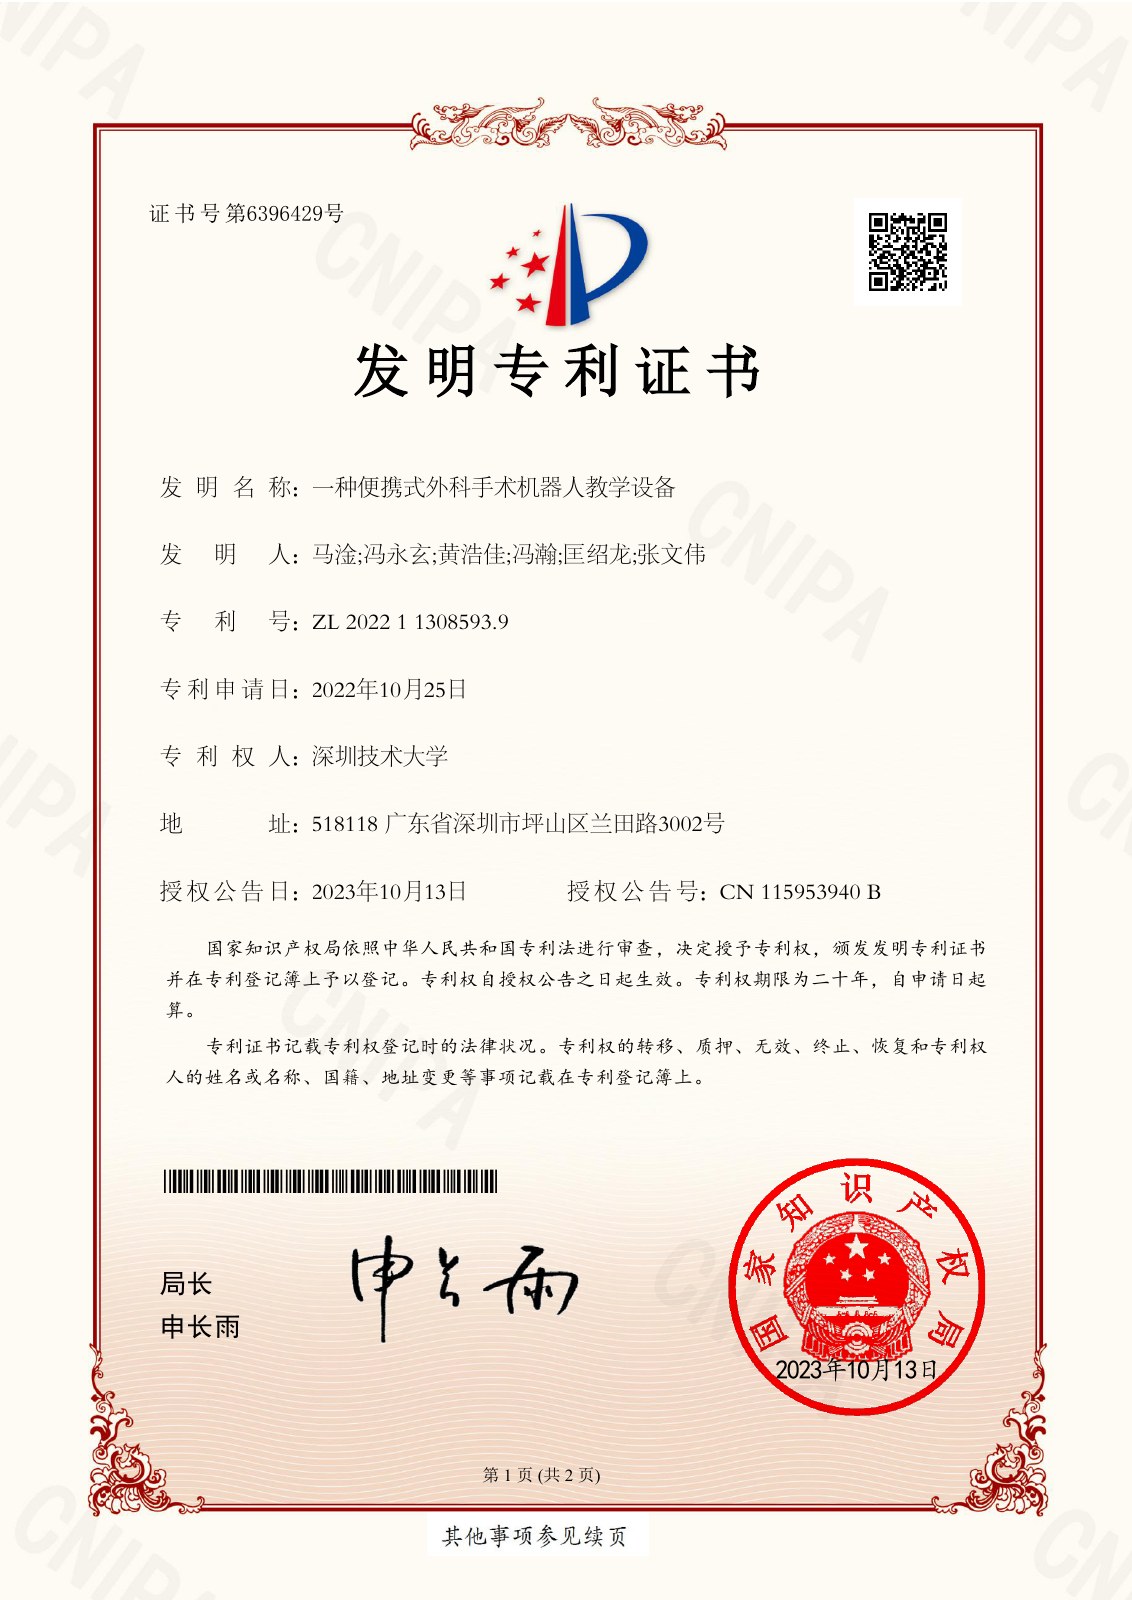
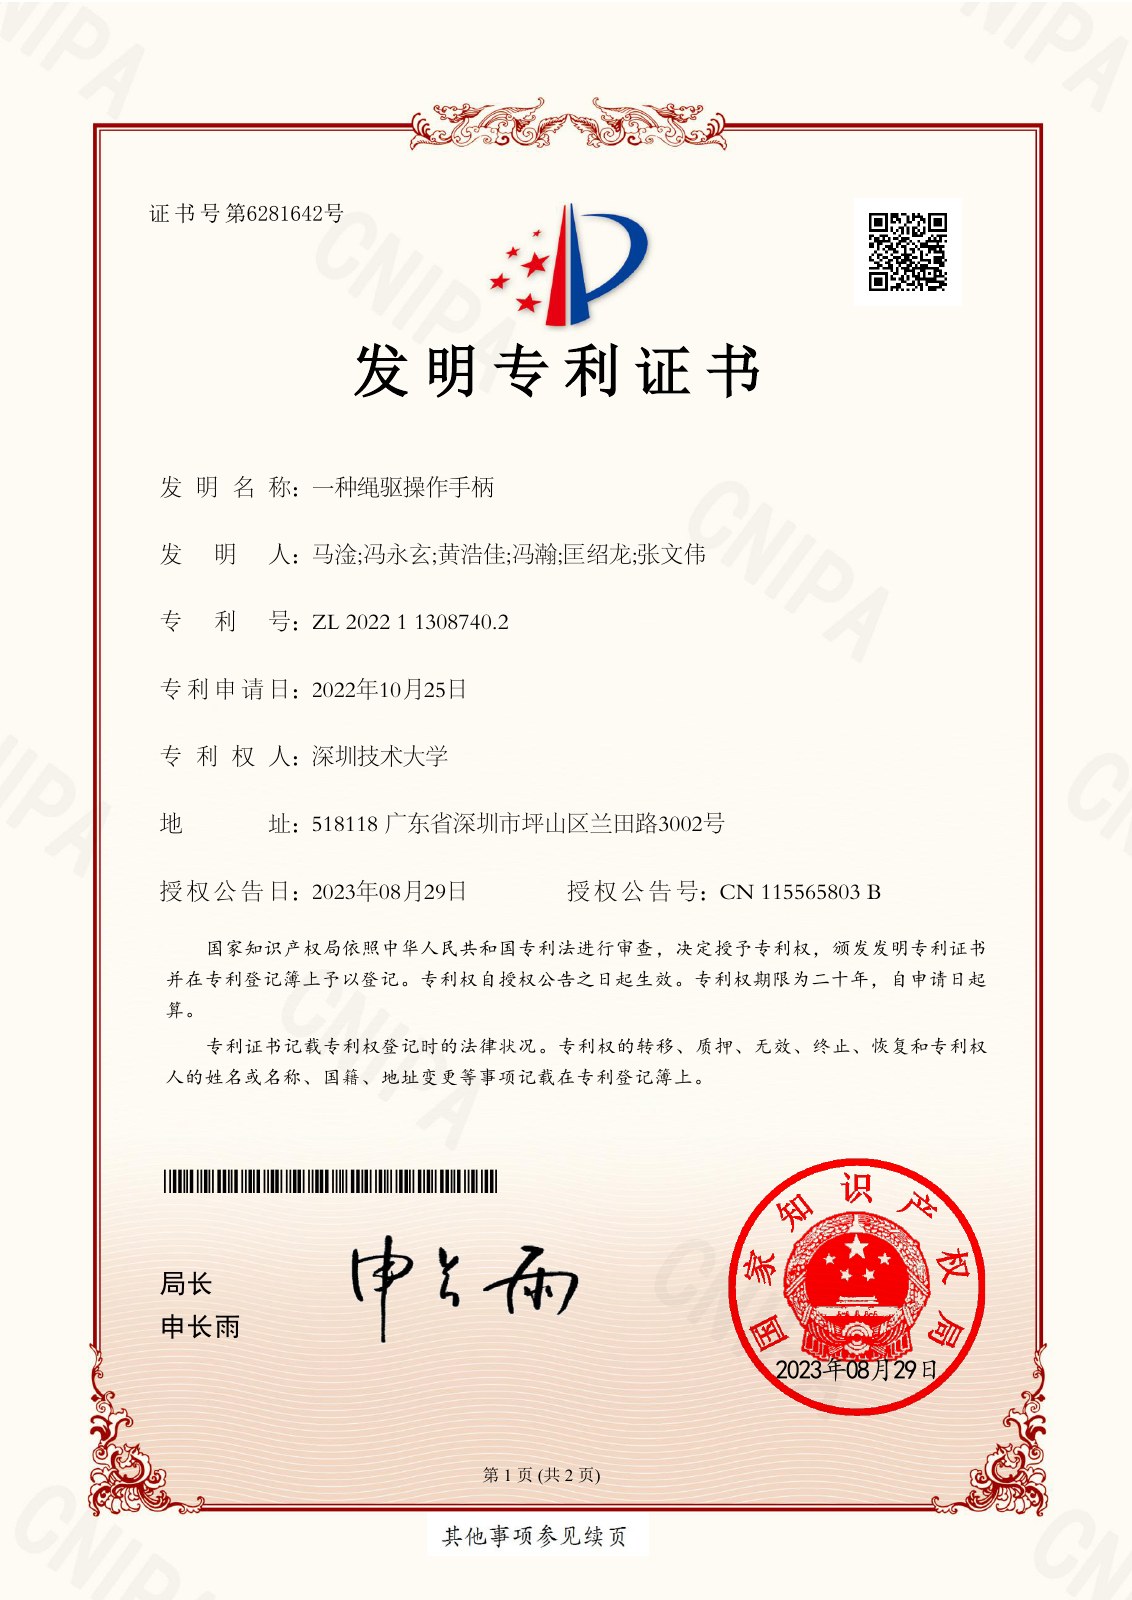
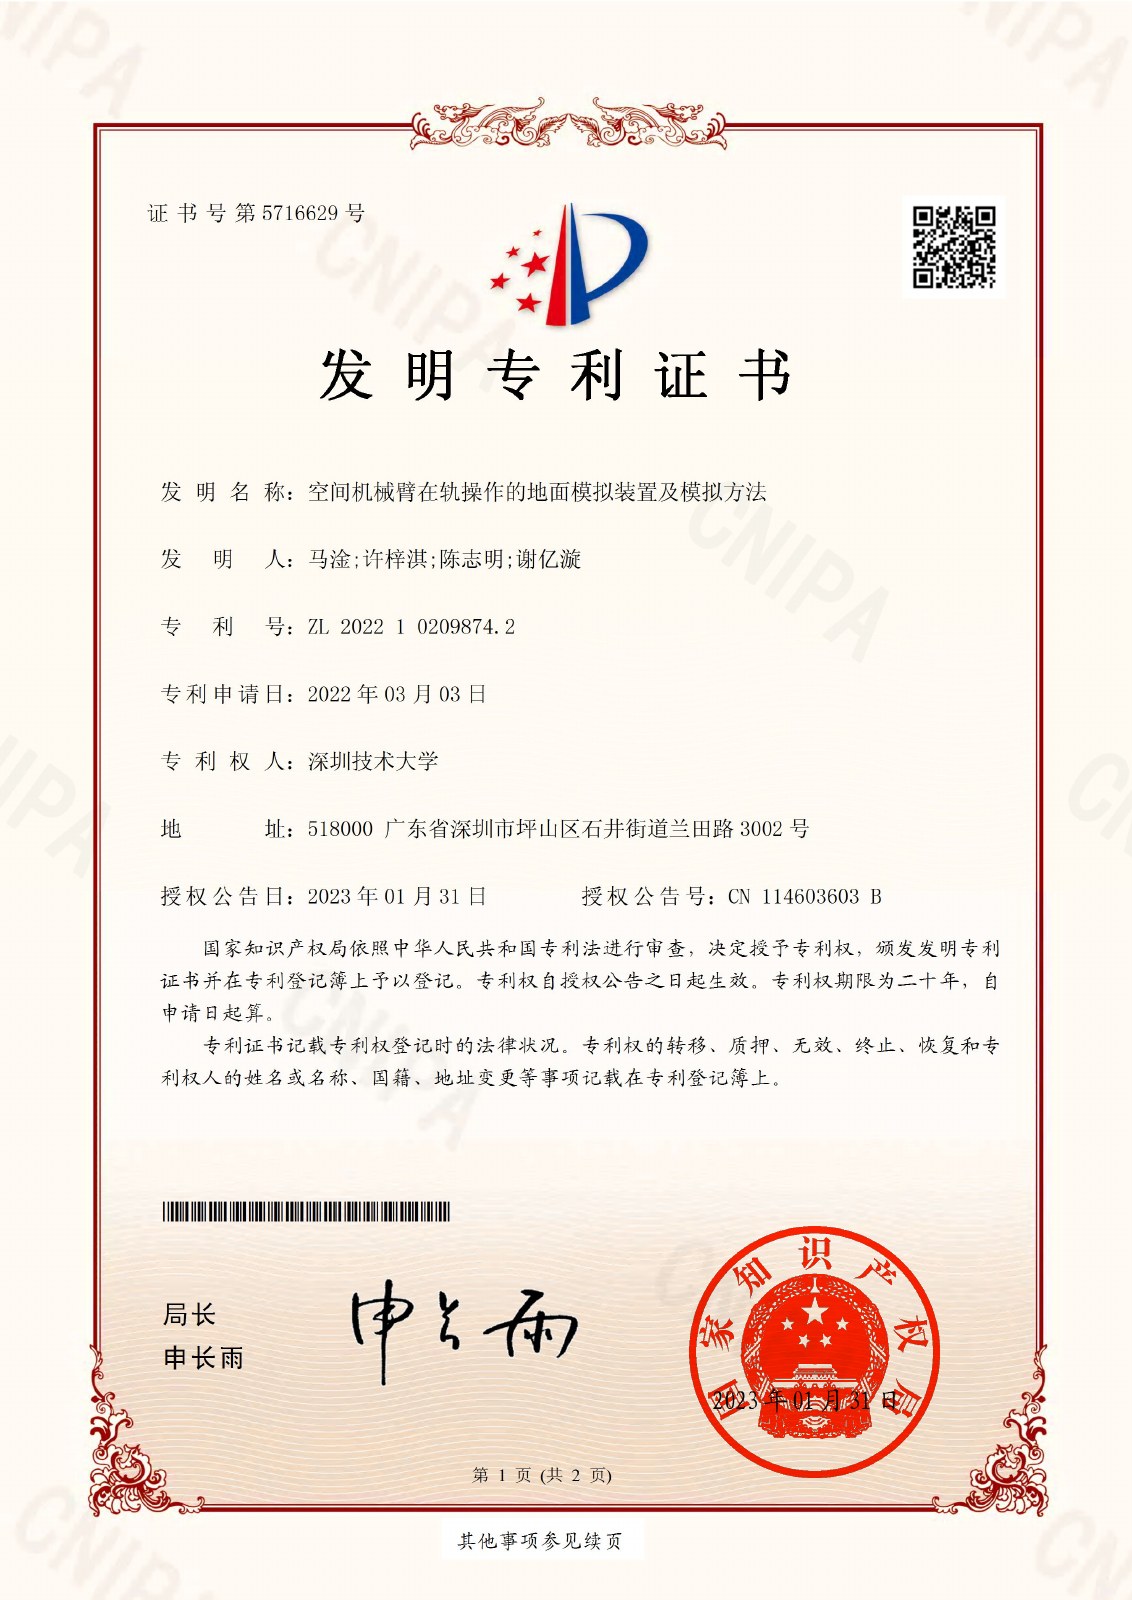
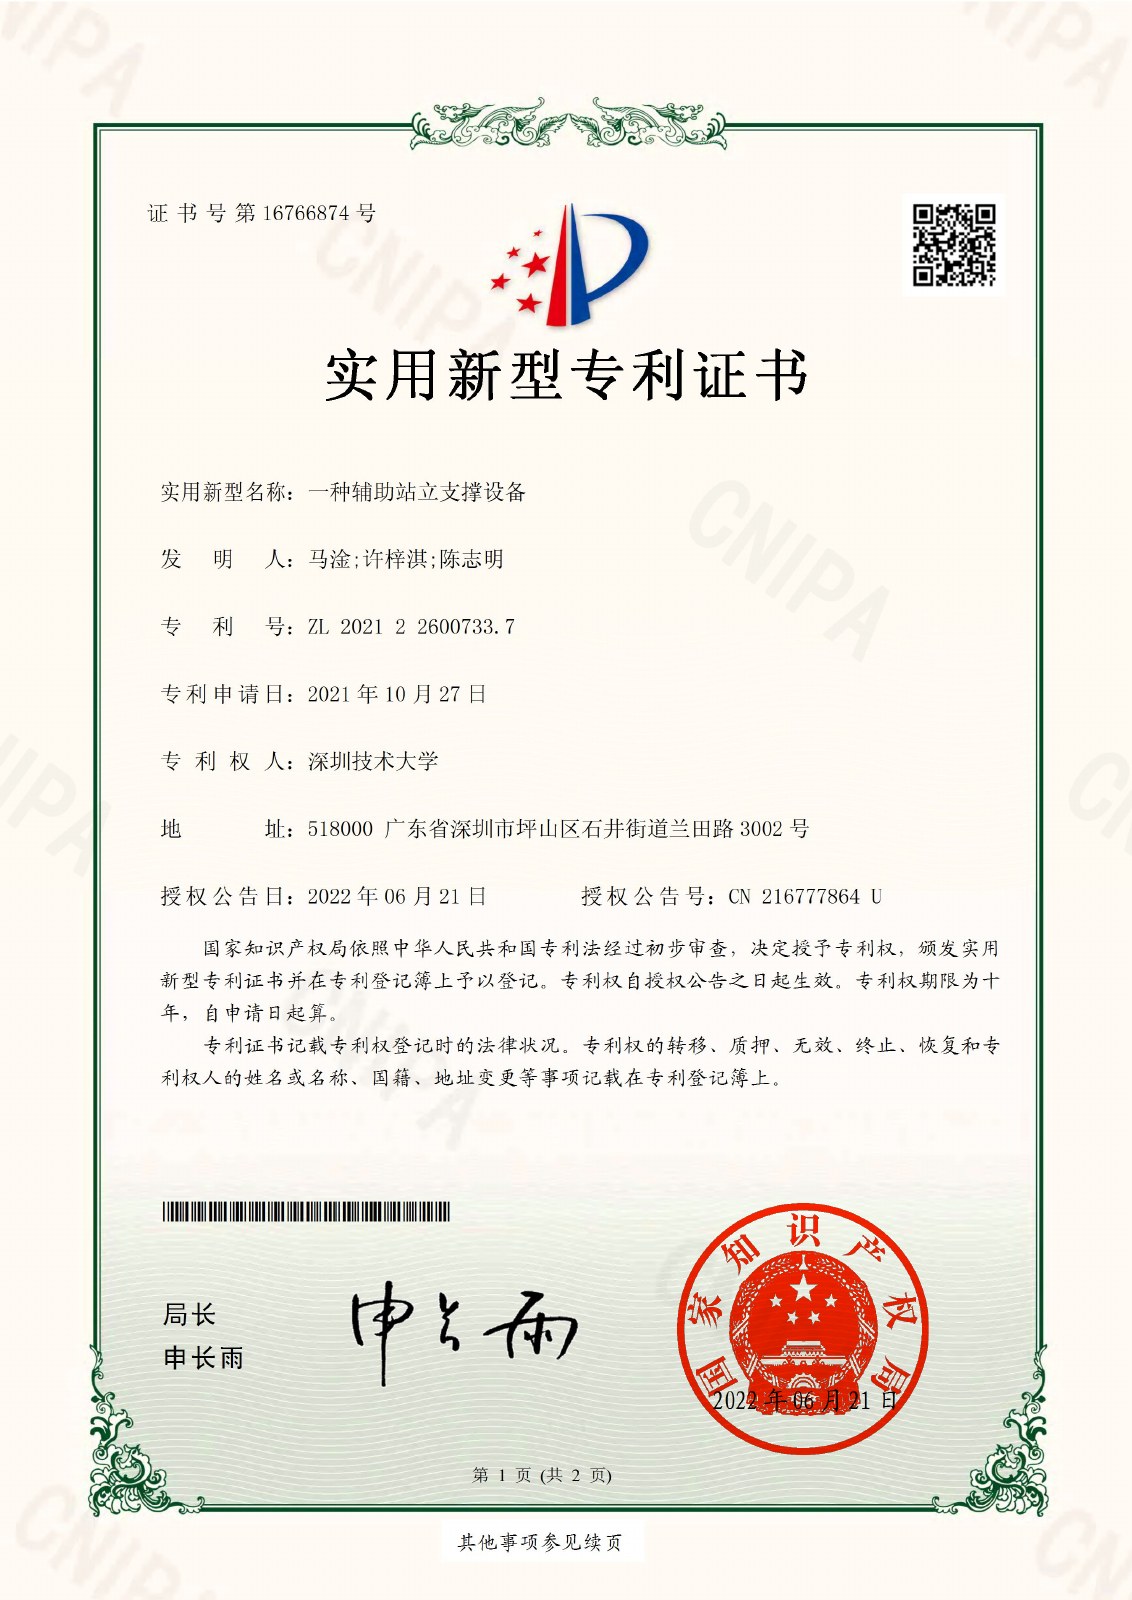
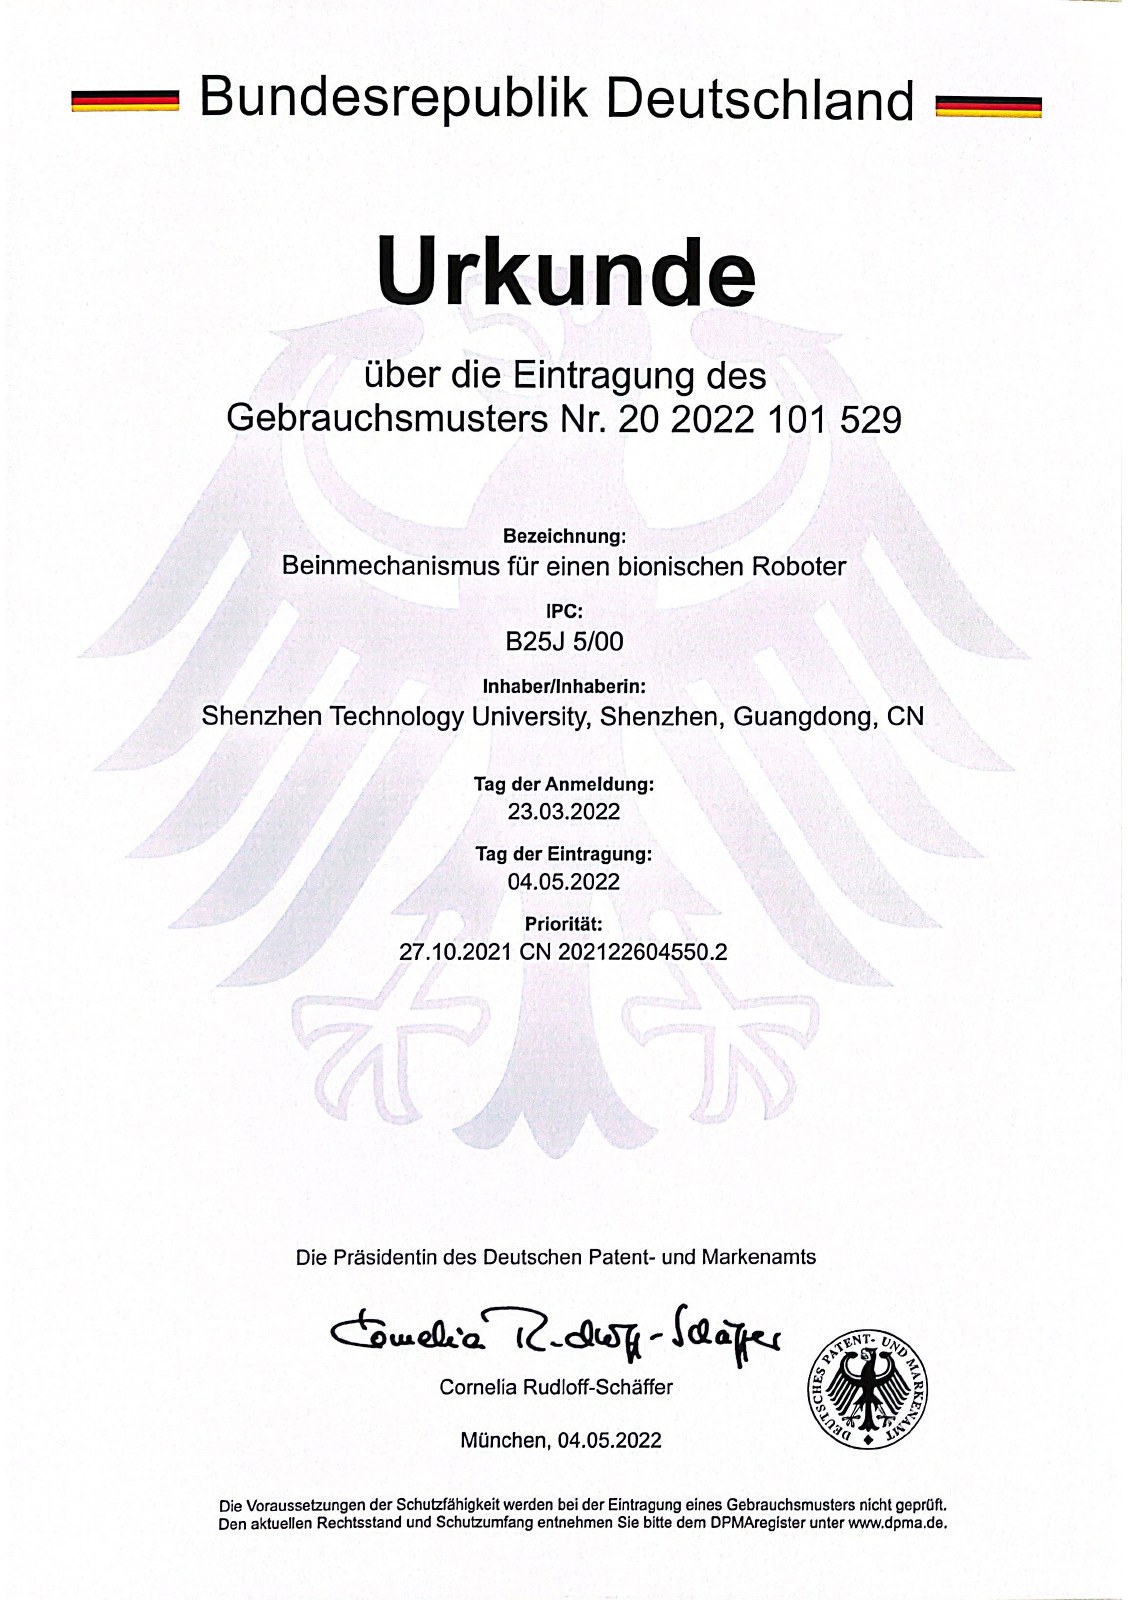
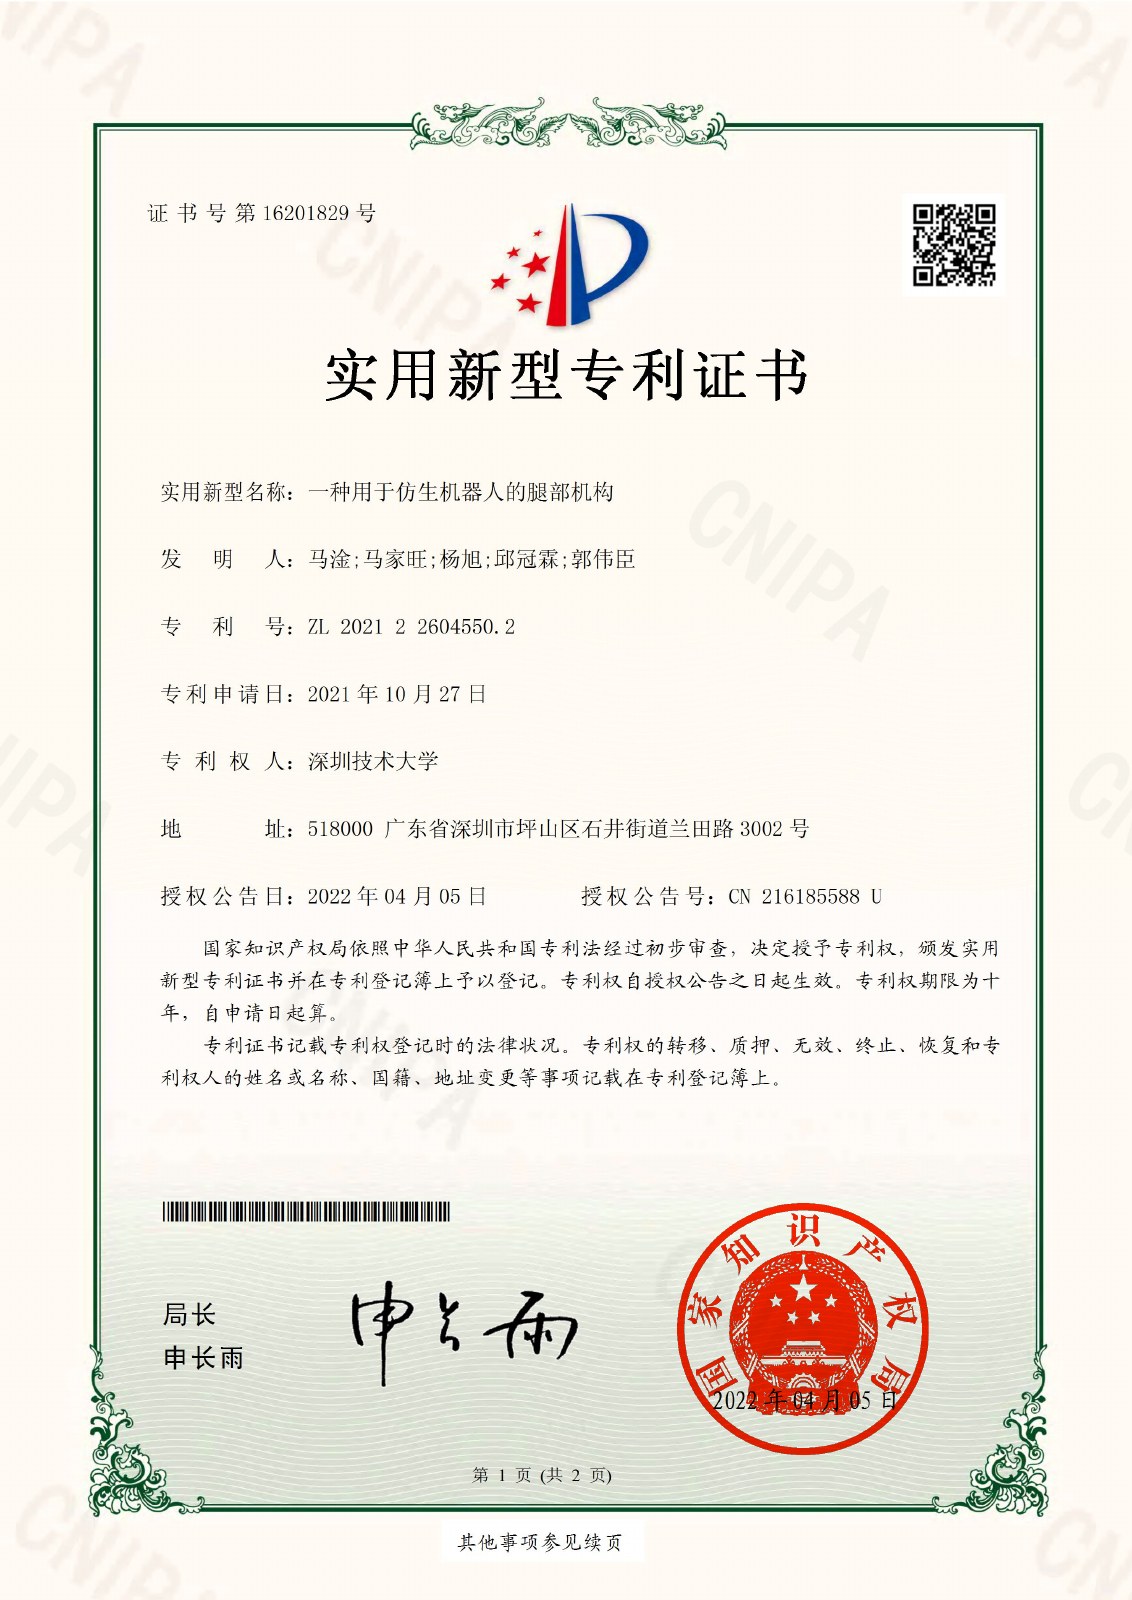
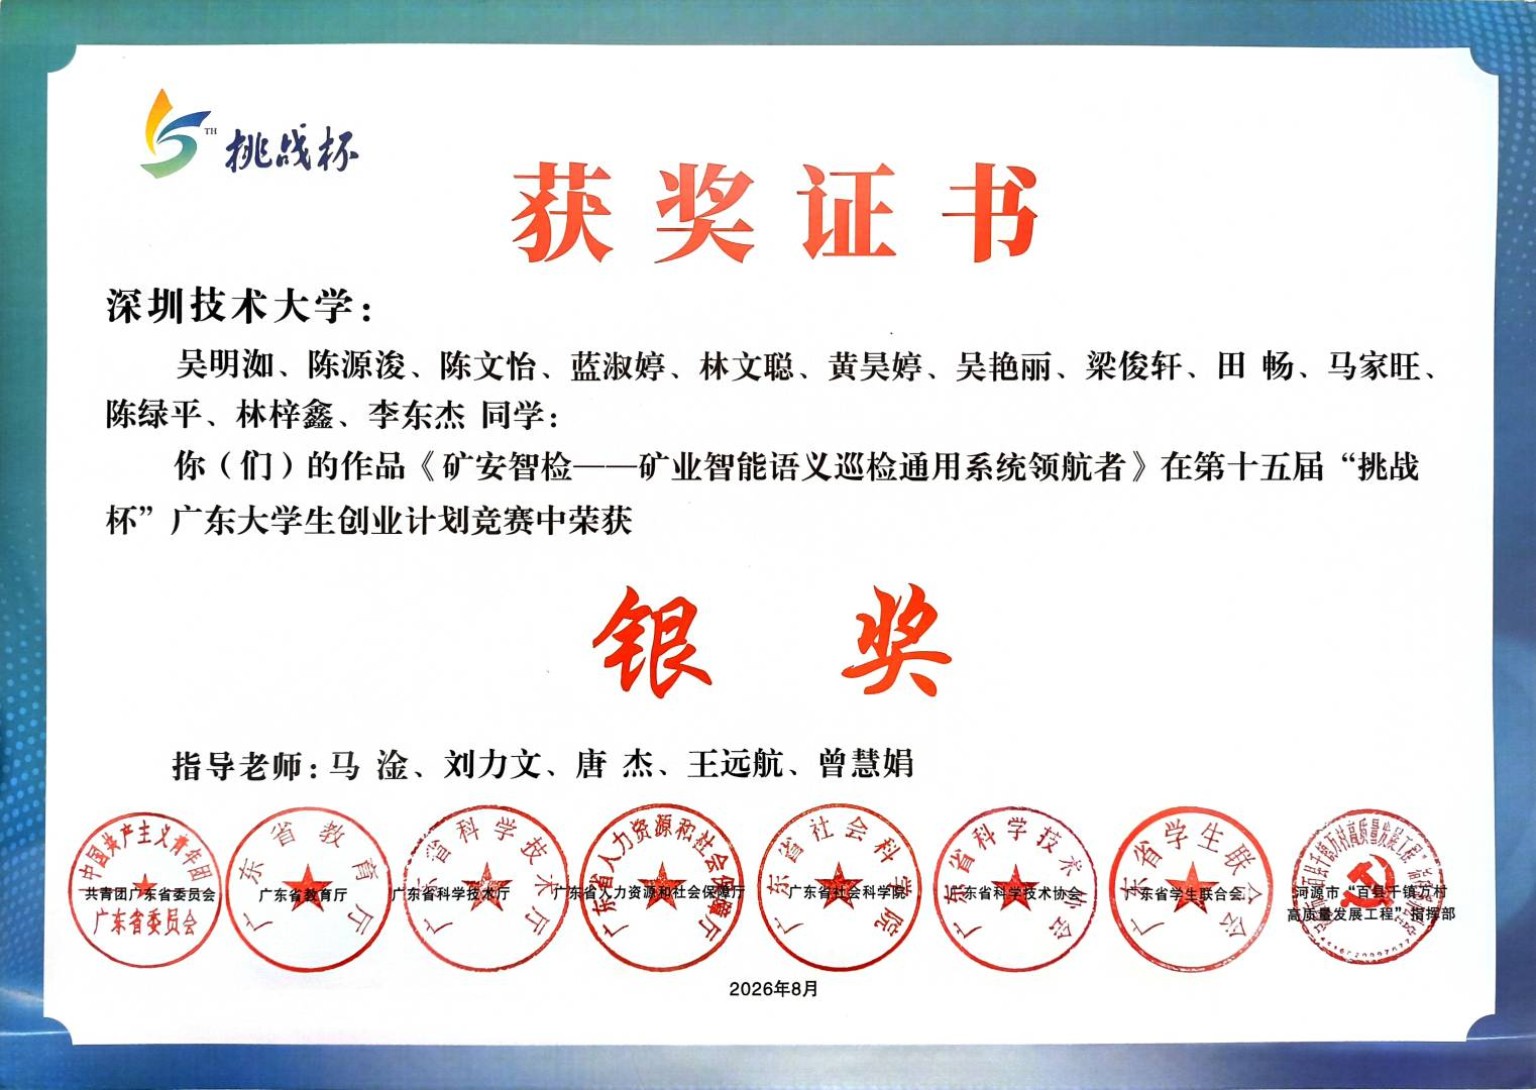
按证书记载时间倒序;仅载年份的条目列于该年日期明确的条目之后。
矿安智检——矿业智能语义巡检通用系统领航者
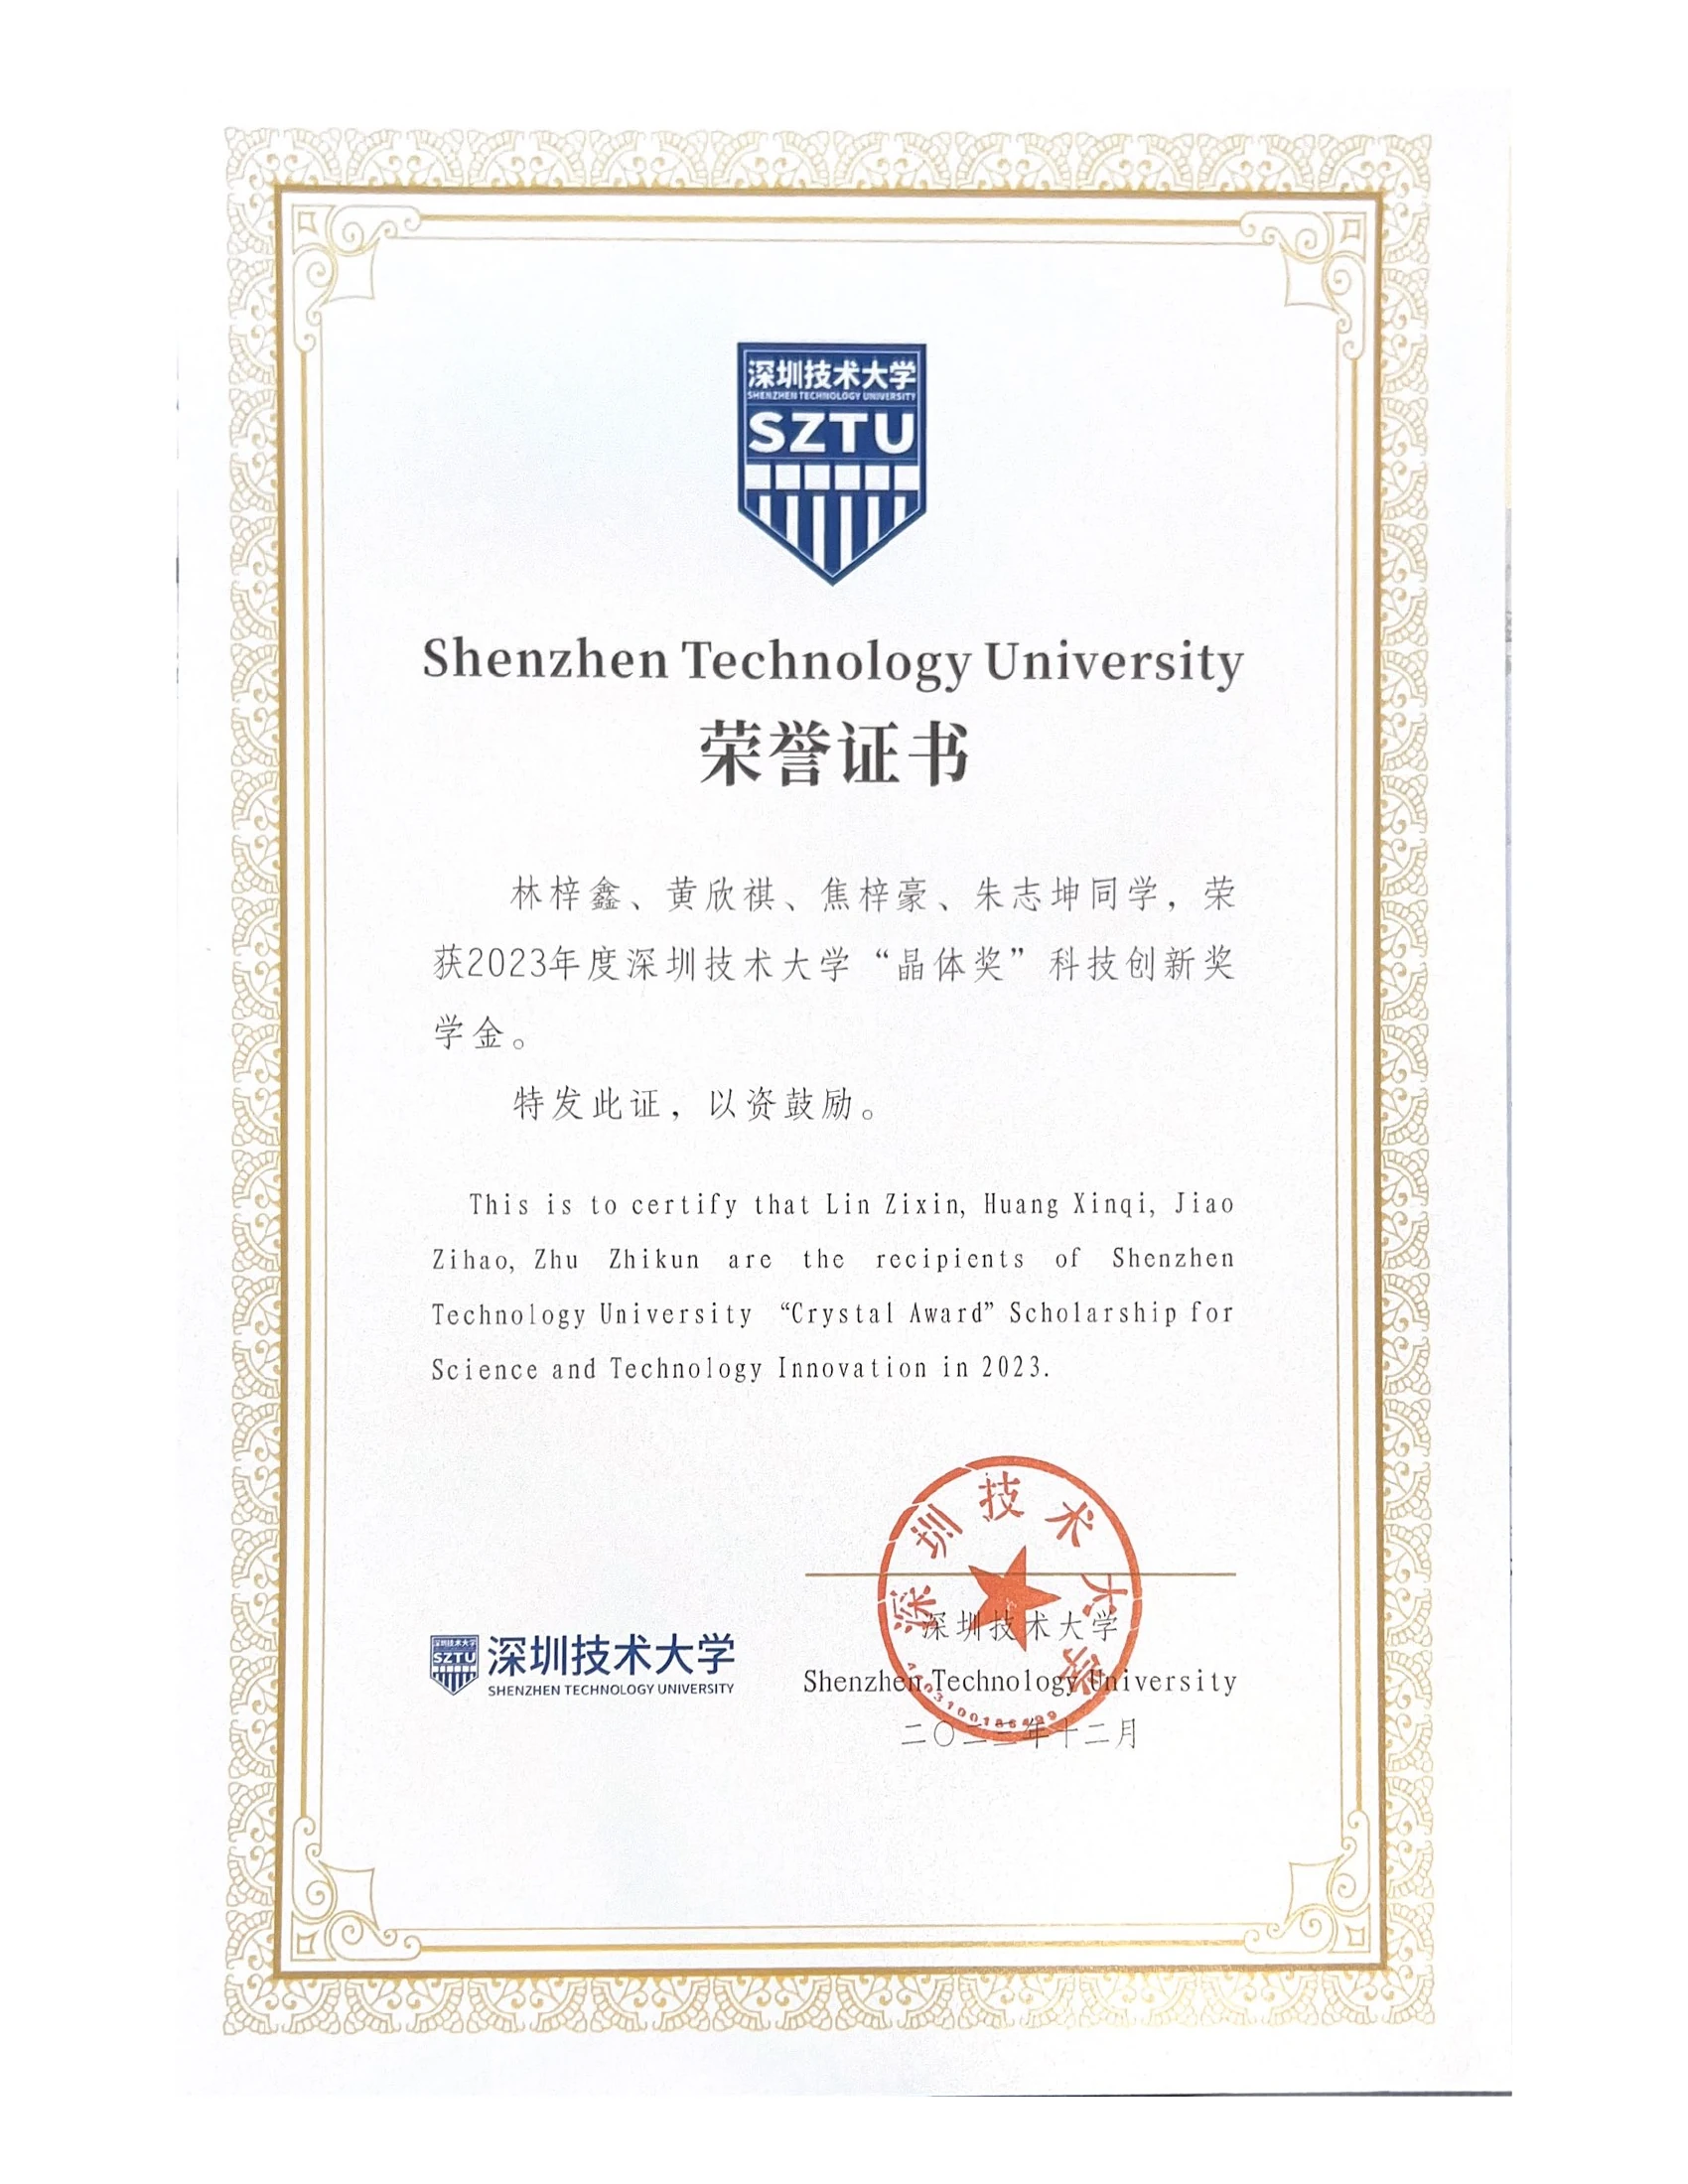
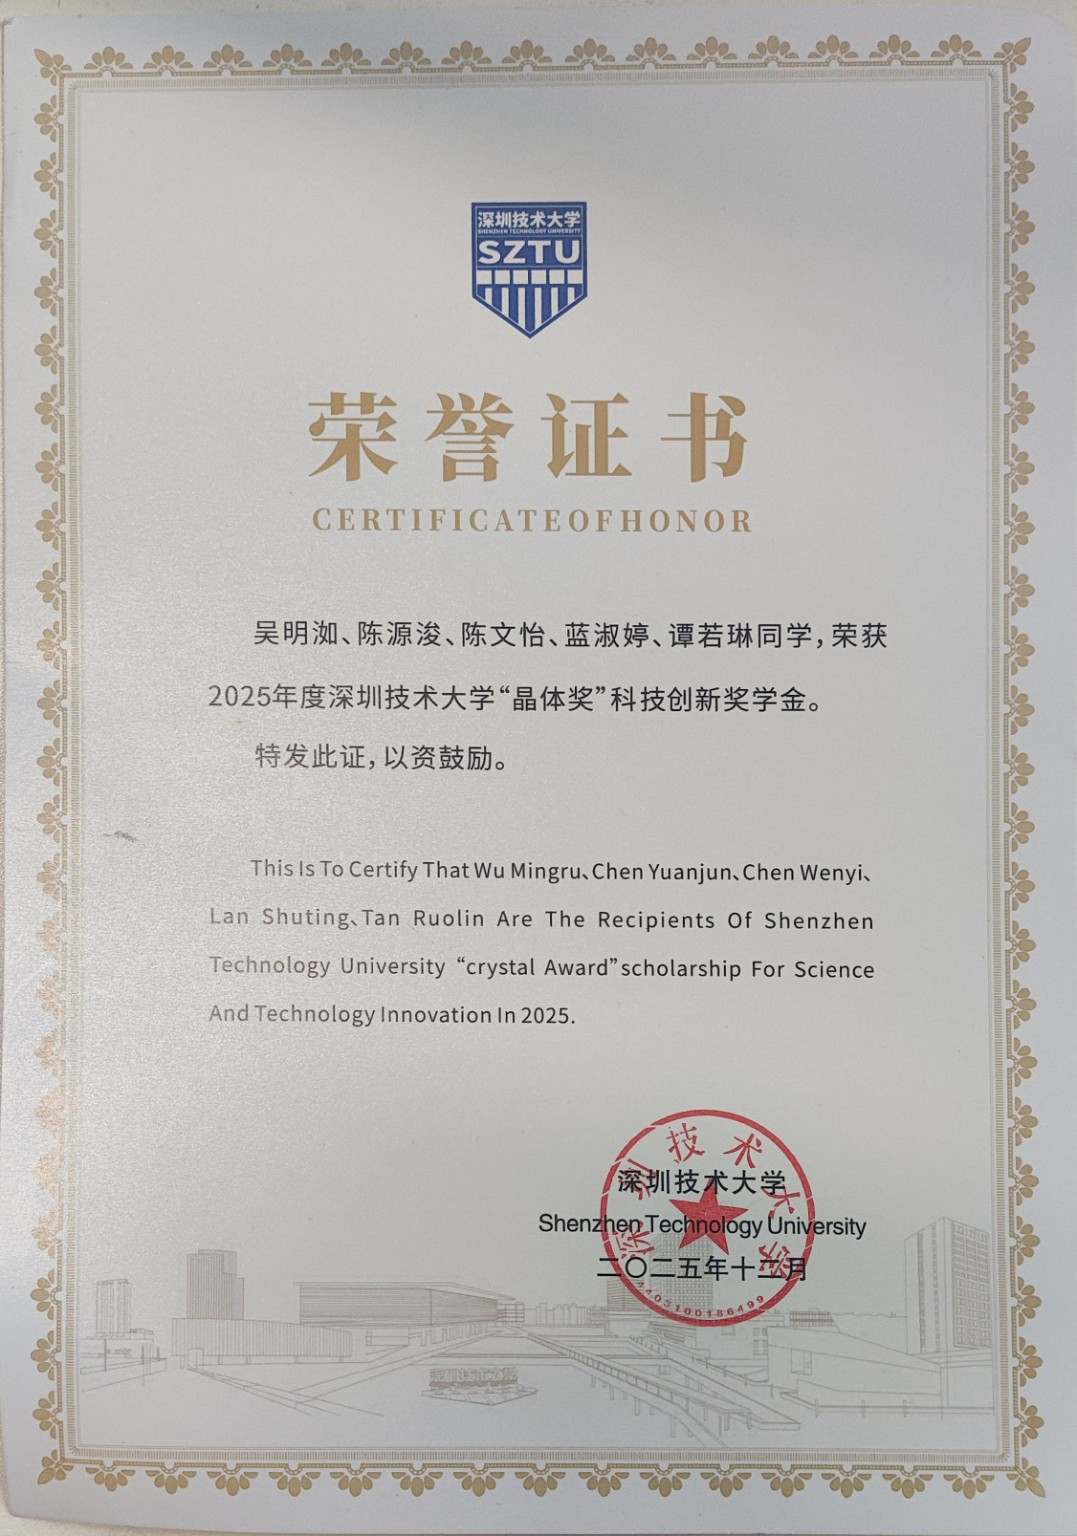
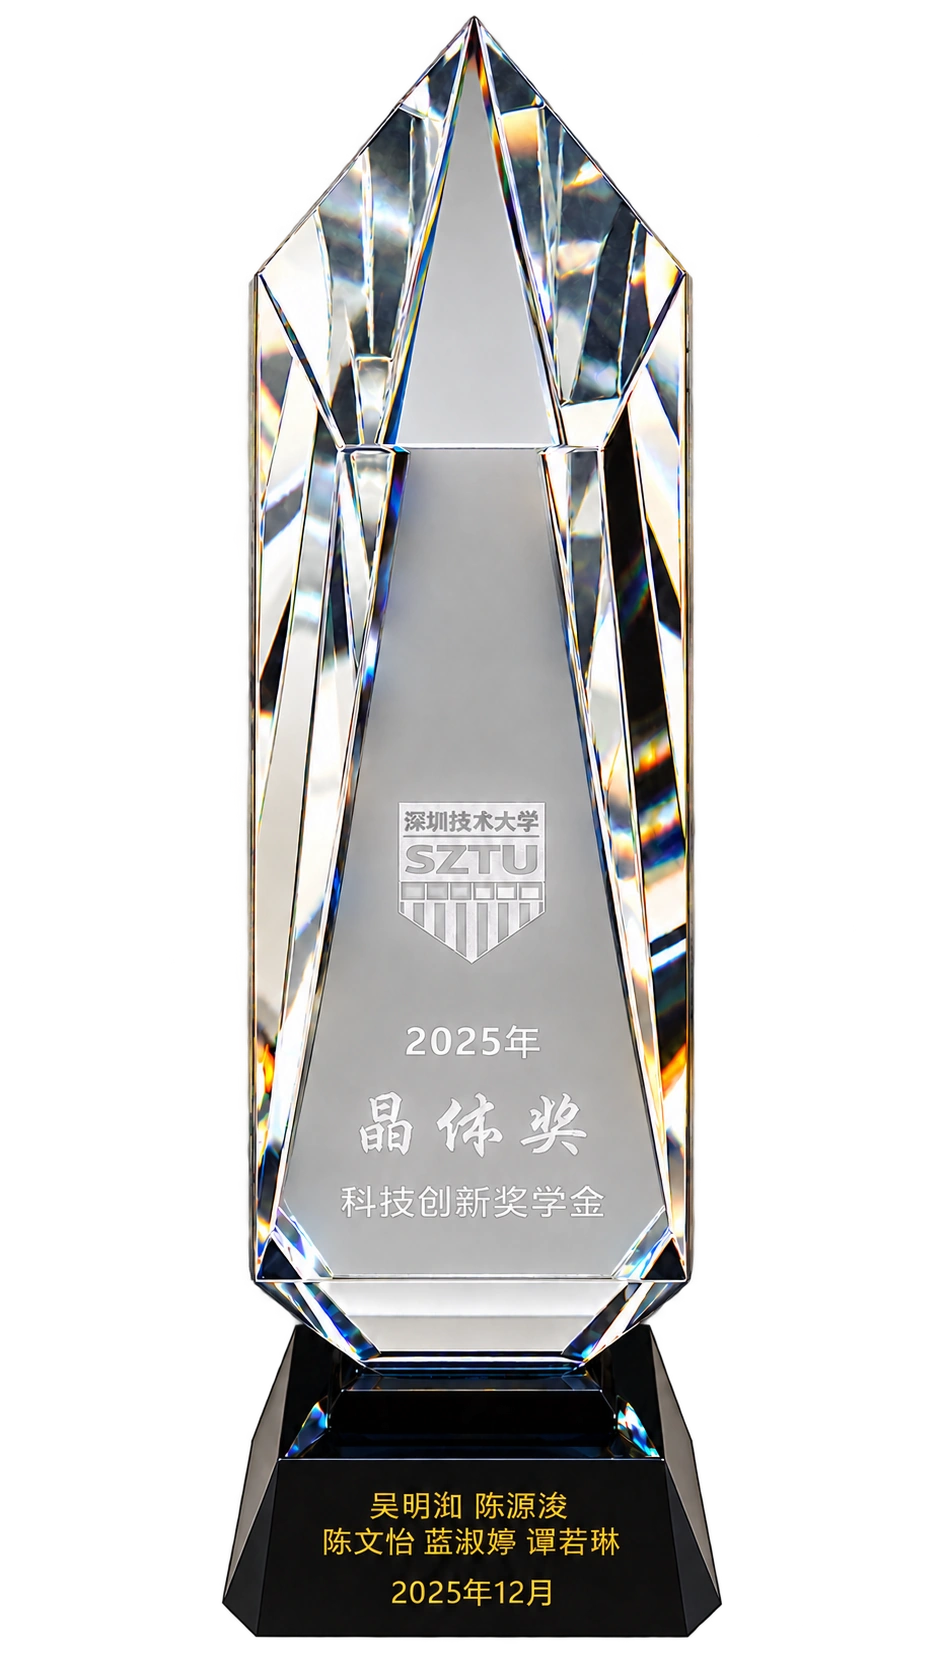
2025年12月,“矿海明眸”团队荣获深圳技术大学“晶体奖”科技创新奖学金。
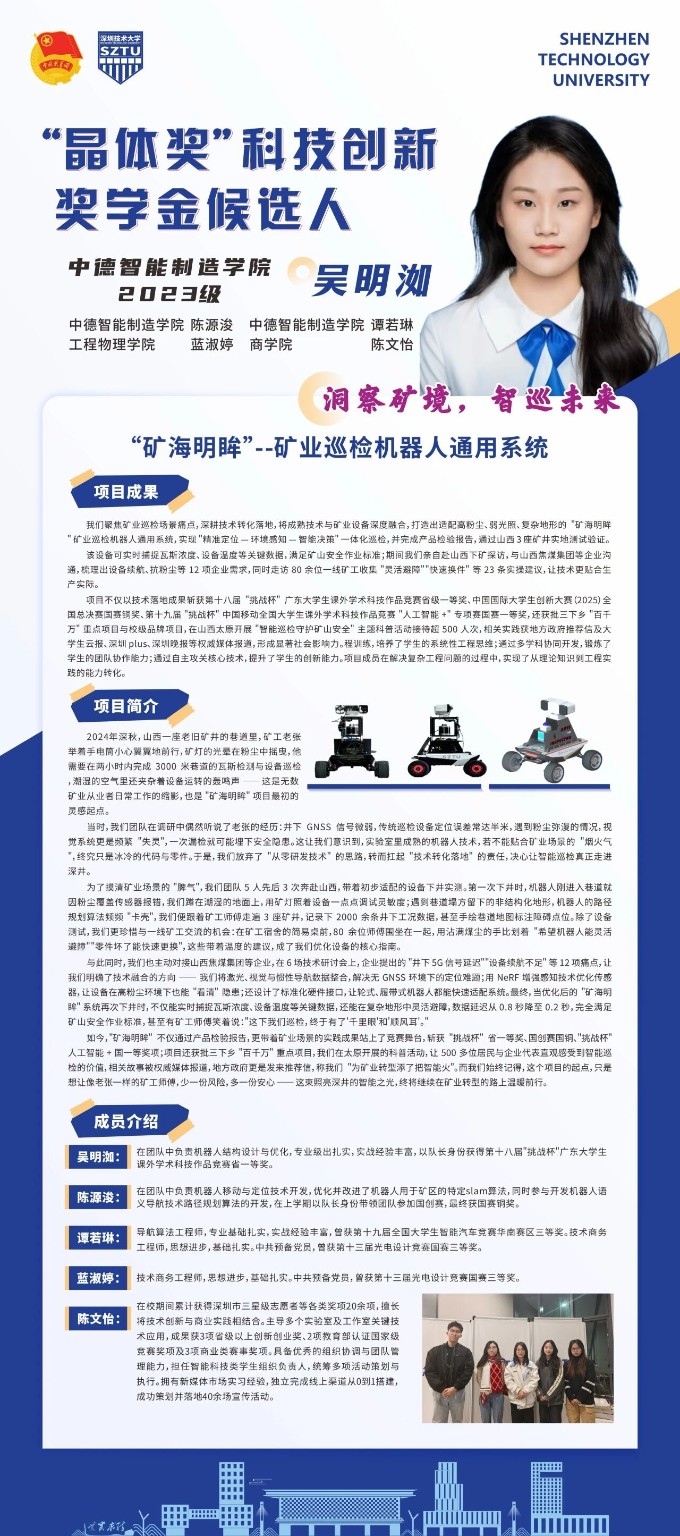
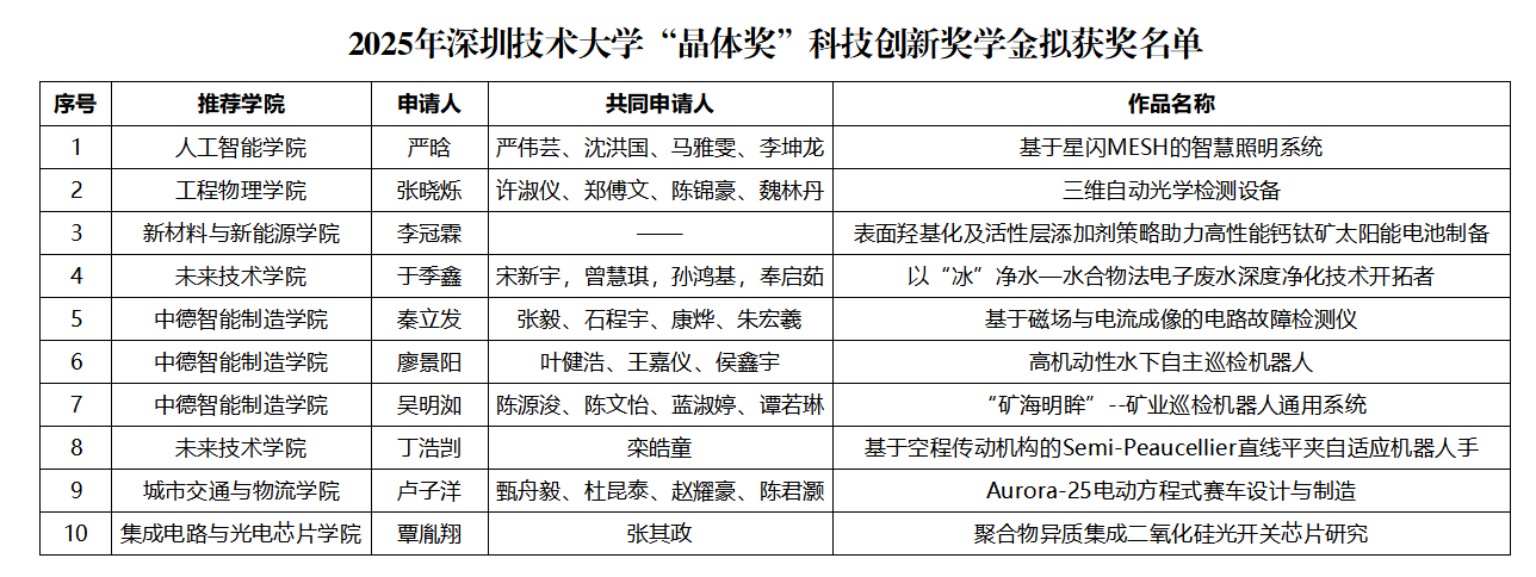
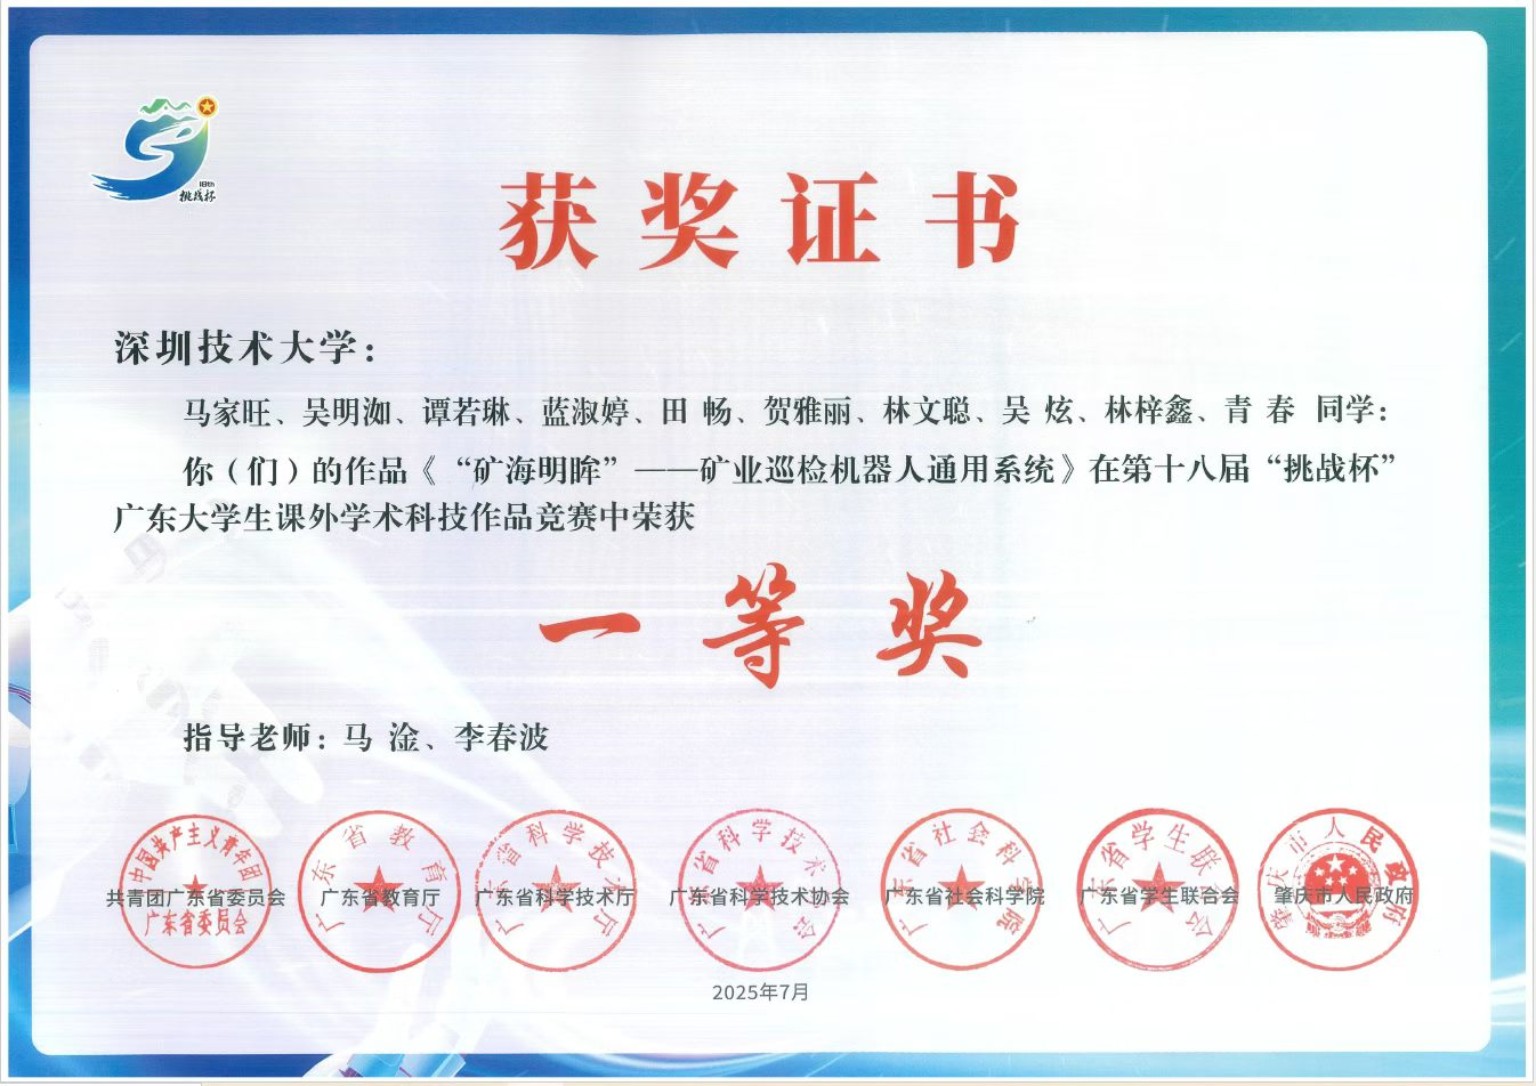
“矿海明眸”——矿业巡检机器人通用系统
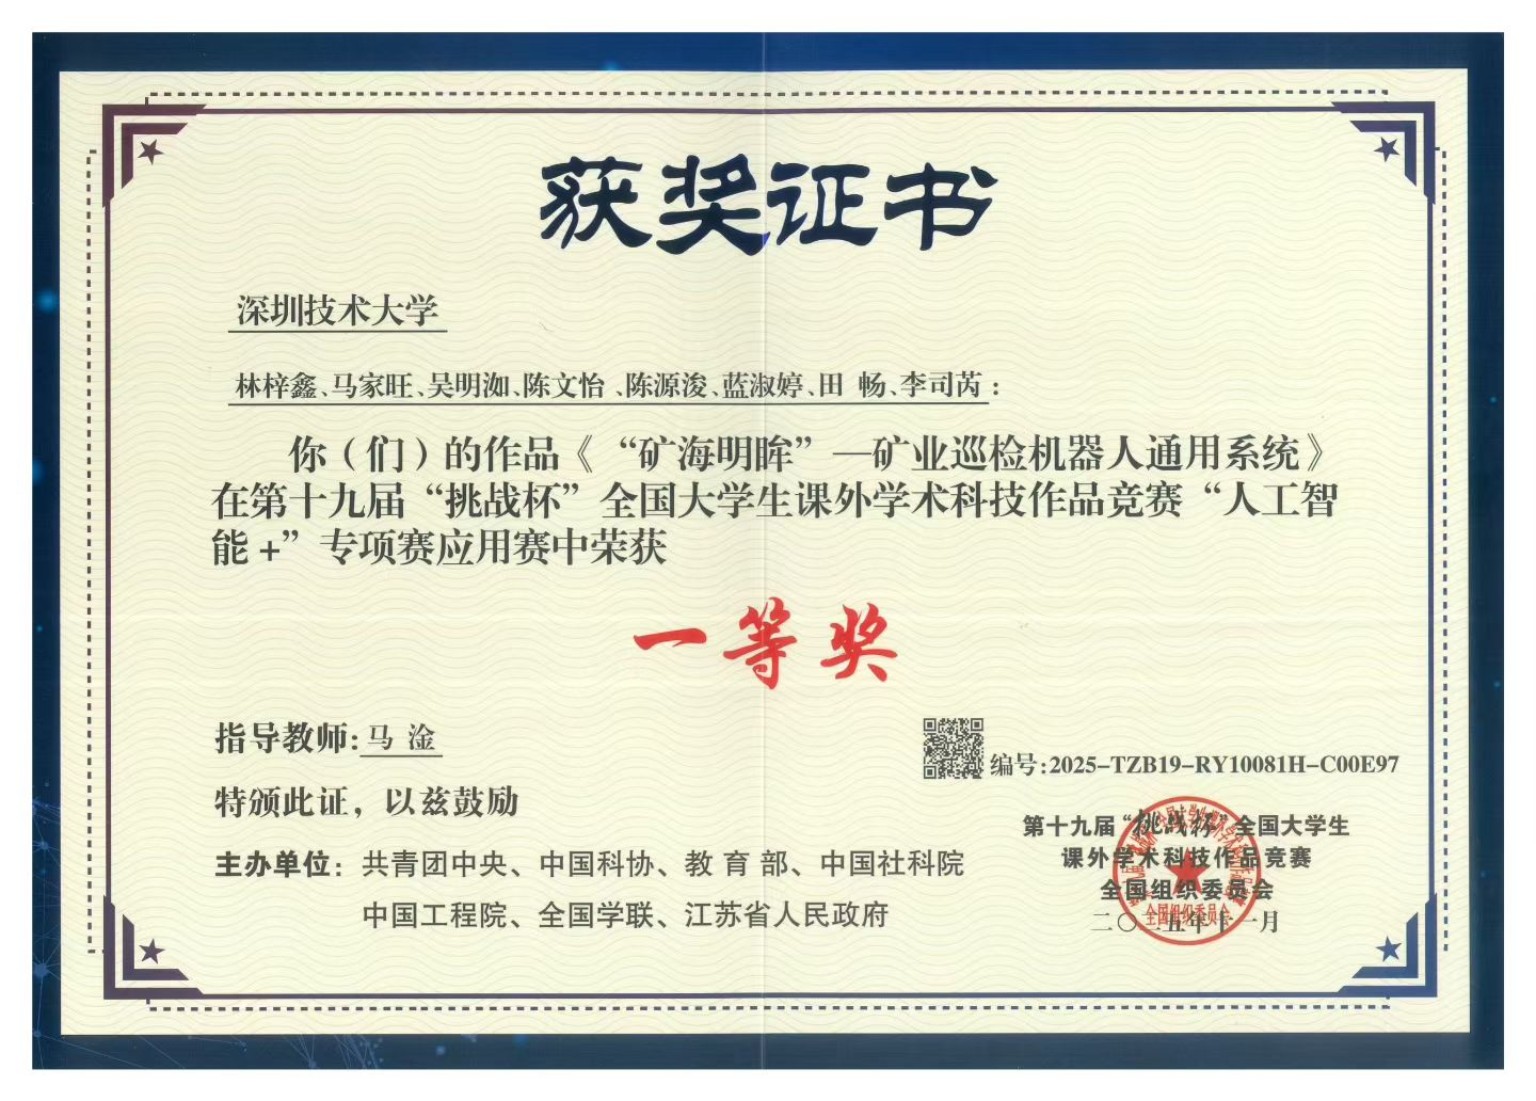
“矿海明眸”——矿业智能化巡检生态领航者
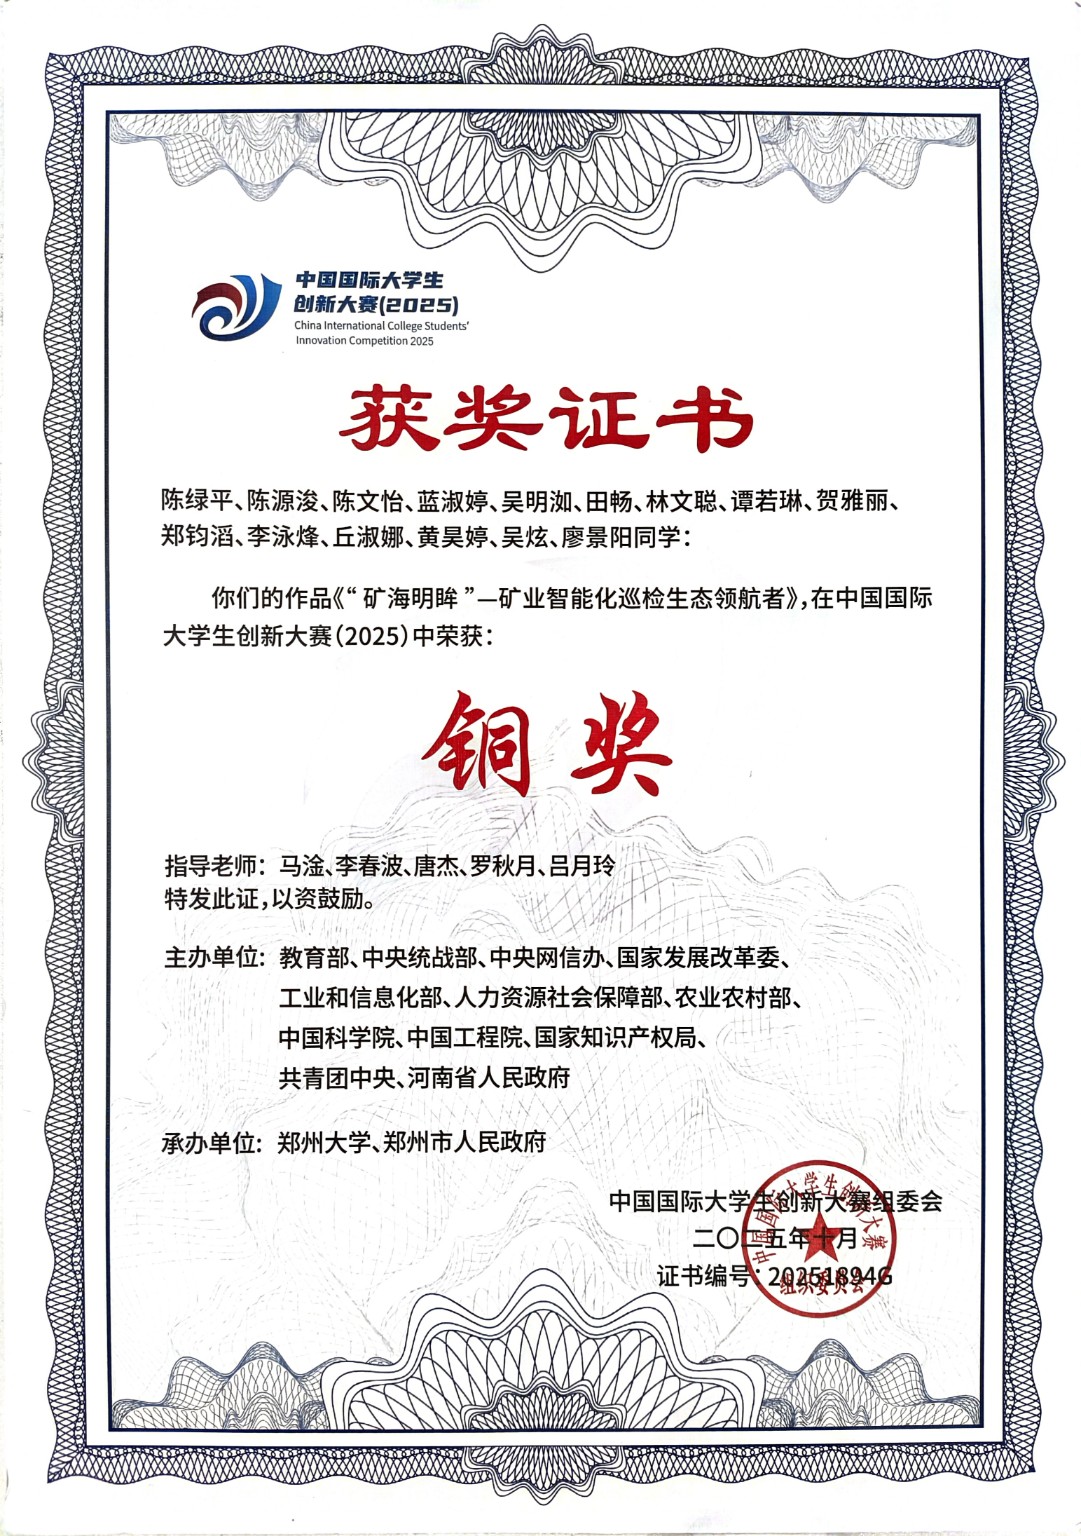
“矿海明眸”——矿业巡检机器人通用系统
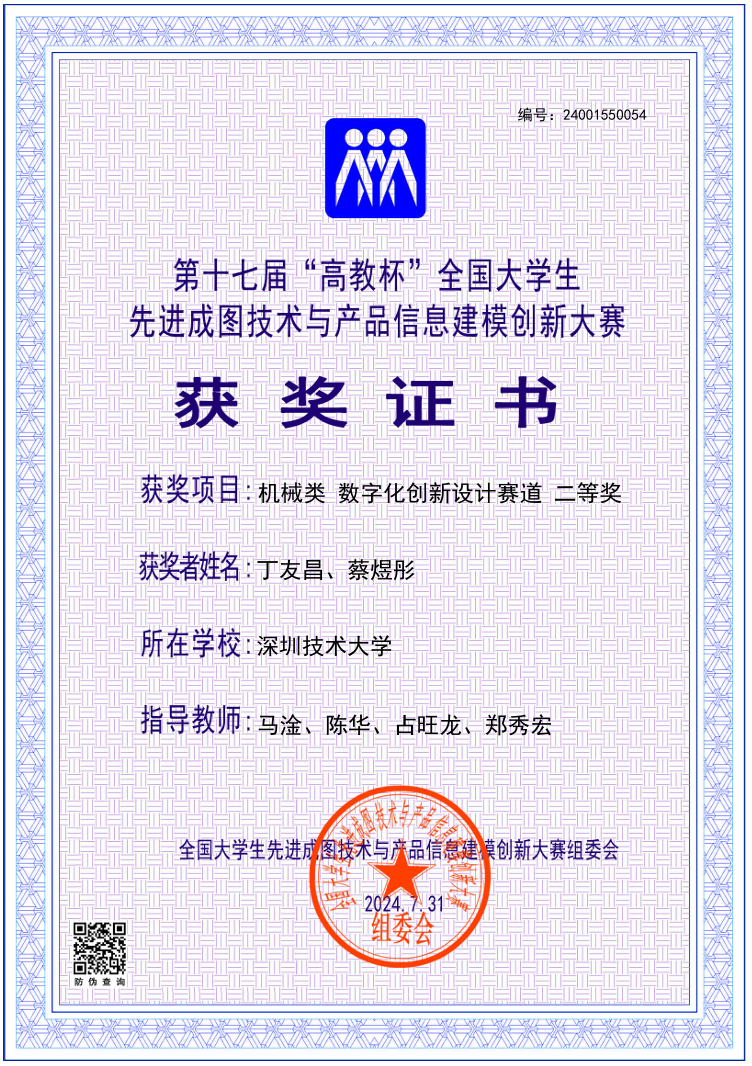
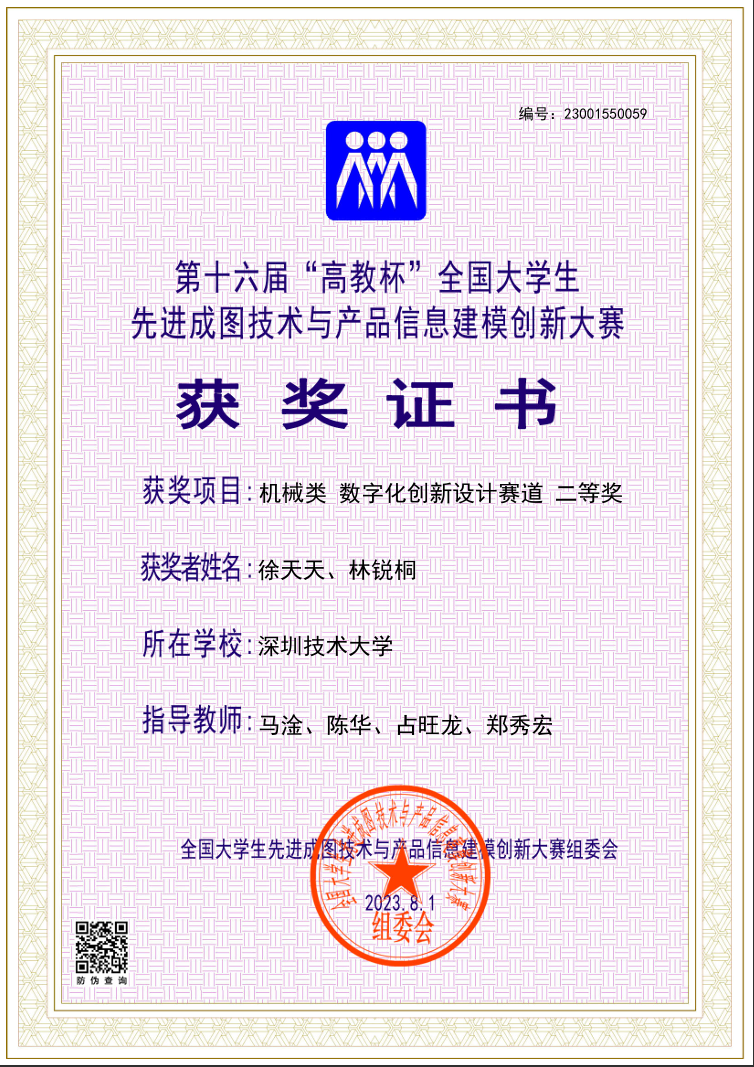
机械类数字化创新设计赛道
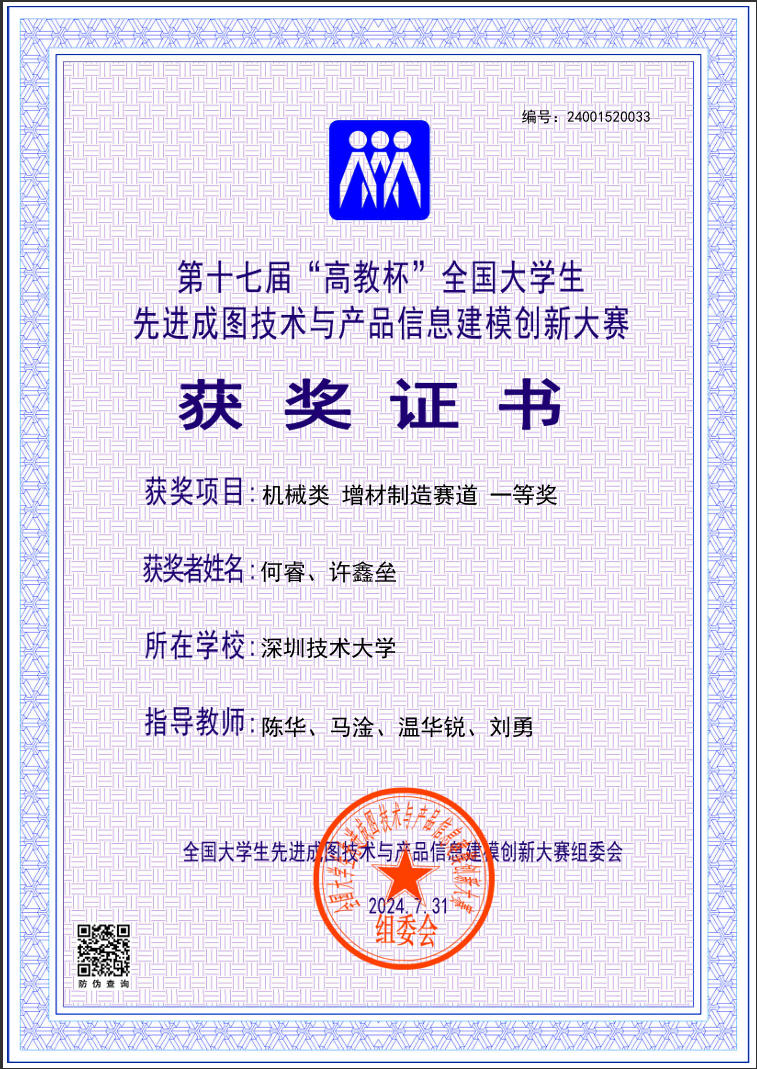
机械类增材制造赛道
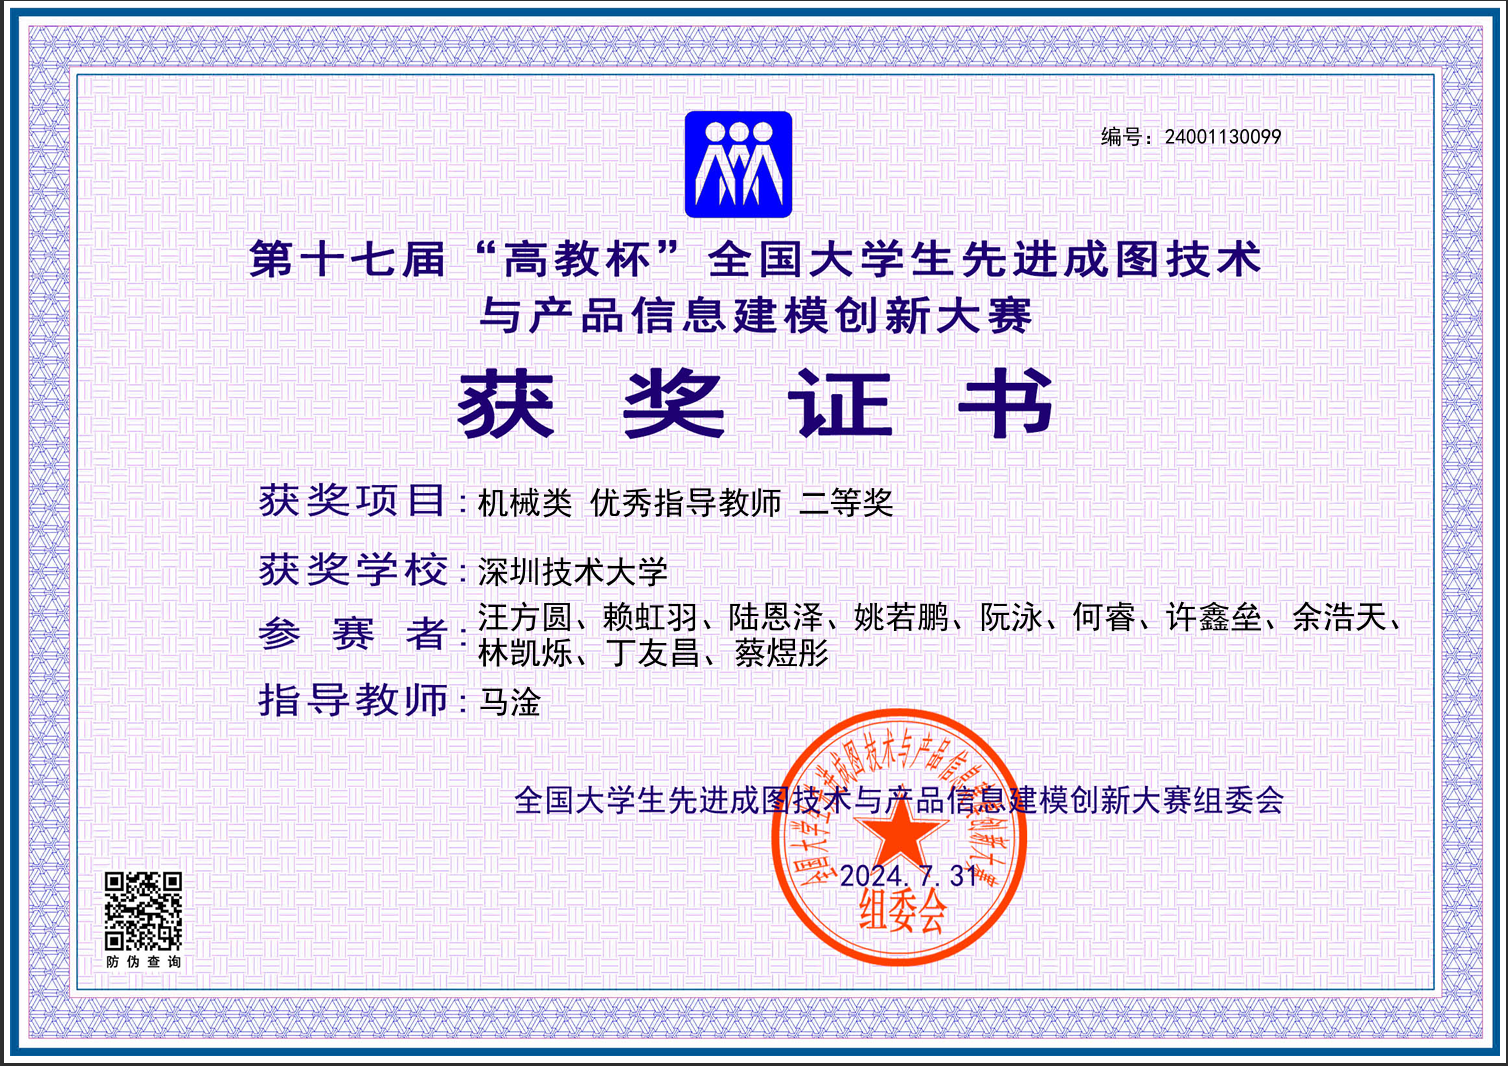
机械类优秀指导教师
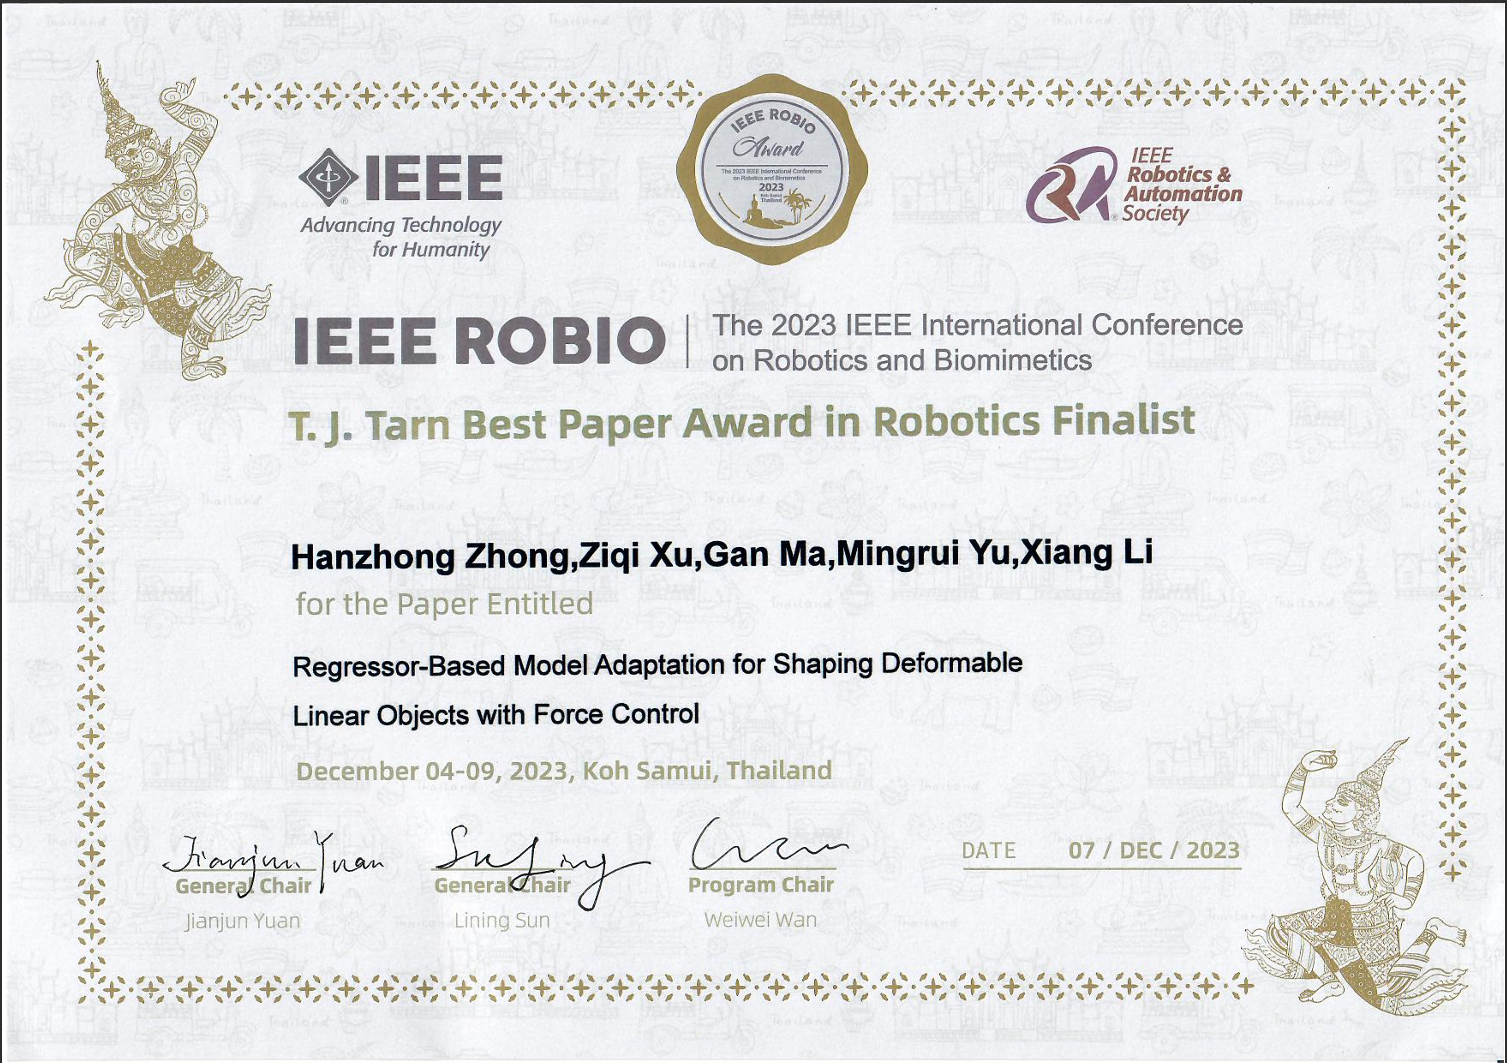
T. J. Tarn Best Paper Award in Robotics Finalist · Regressor-Based Model Adaptation for Shaping Deformable Linear Objects with Force Control
机械类数字化创新设计赛道
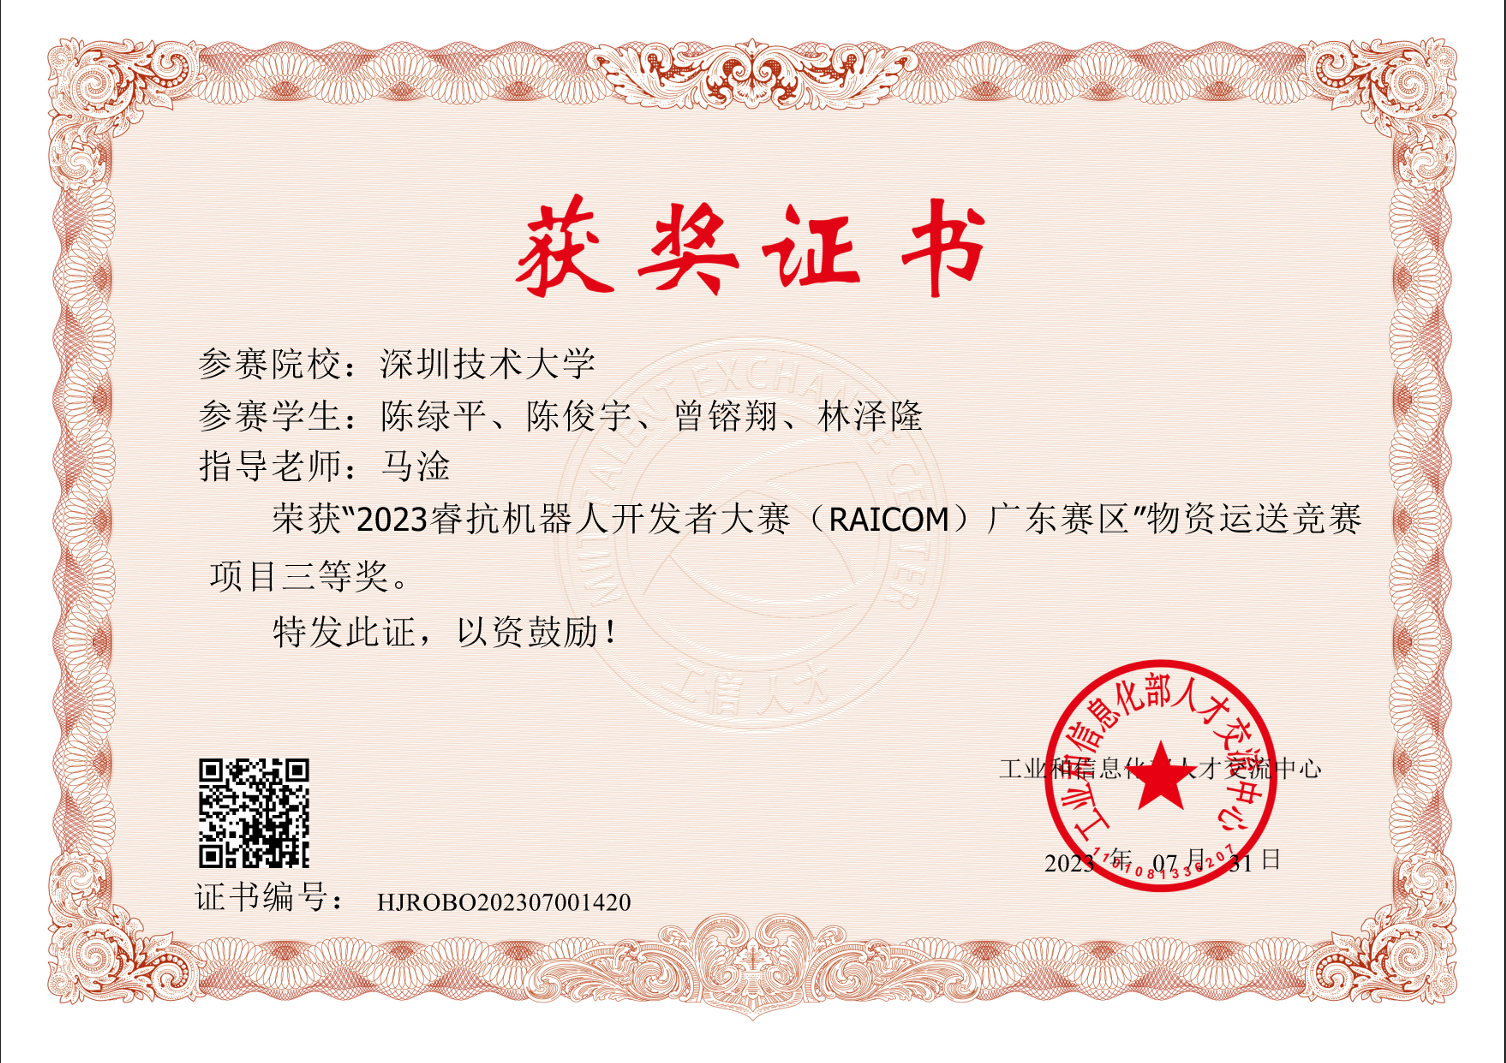
物资运送竞赛 · 队伍一
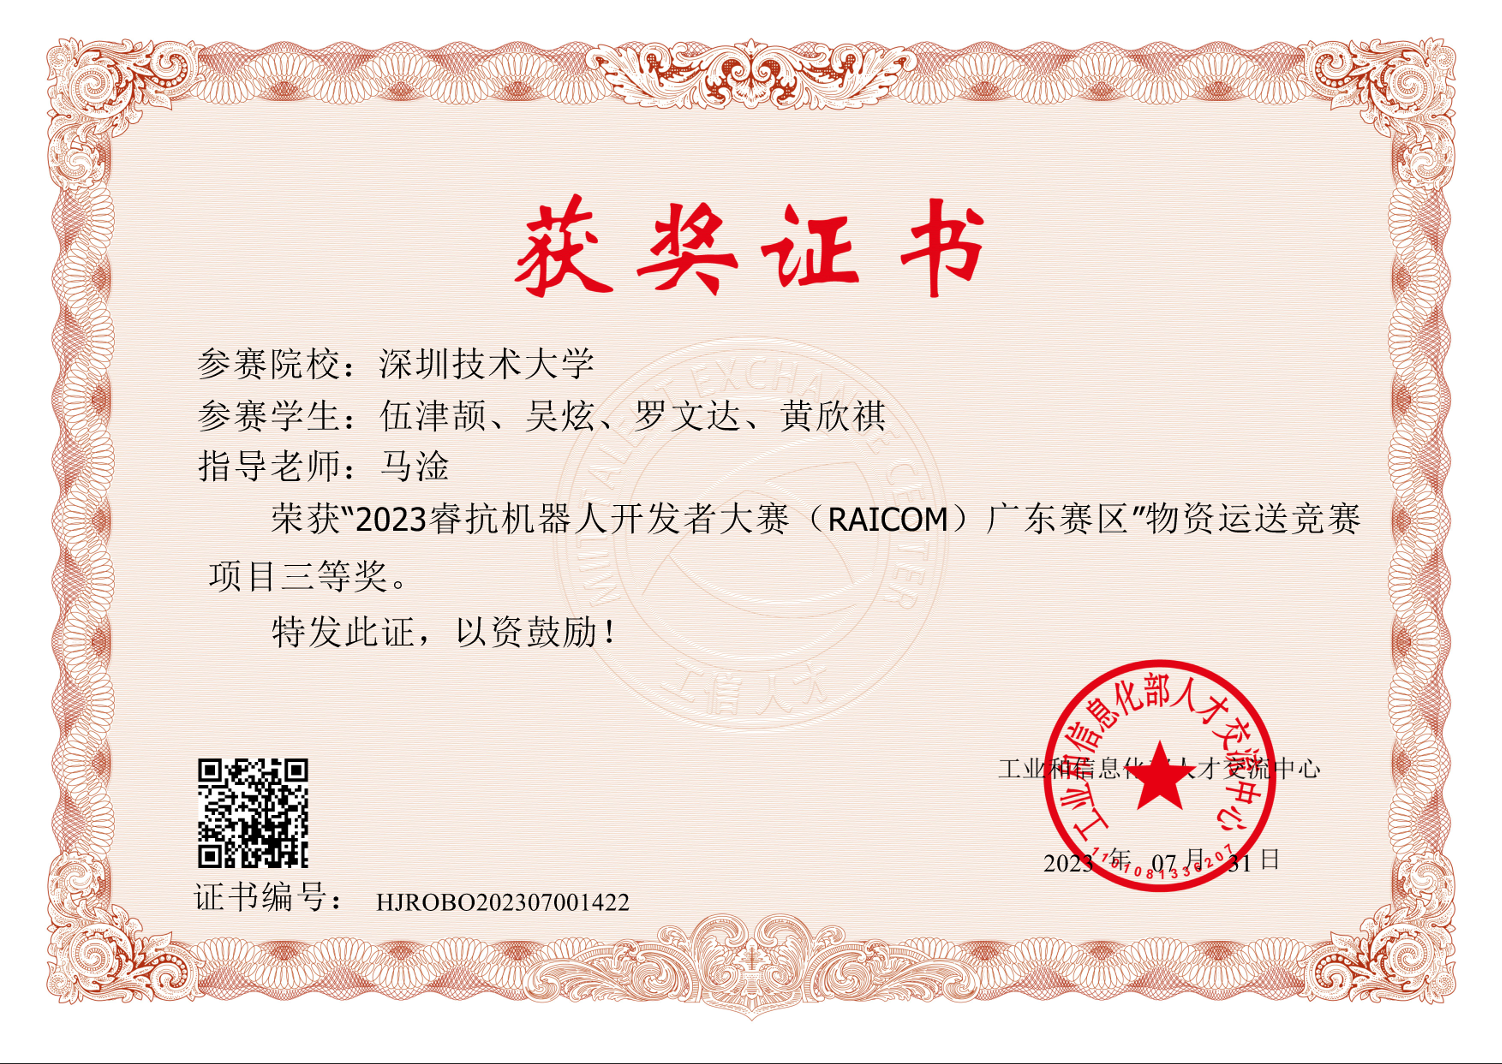
物资运送竞赛 · 队伍二
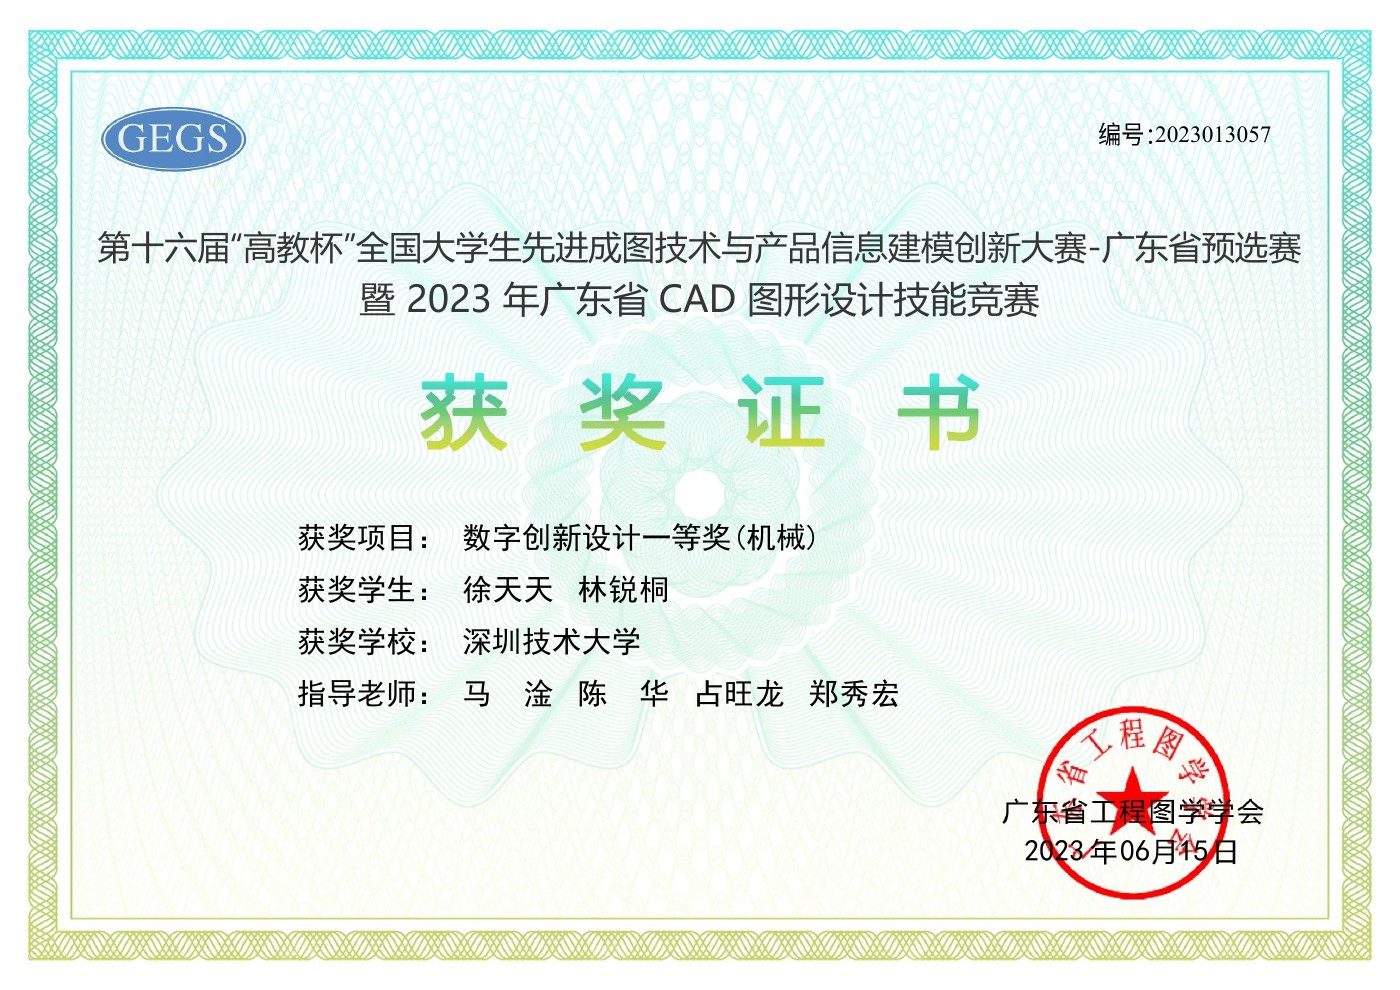
数字创新设计(机械)
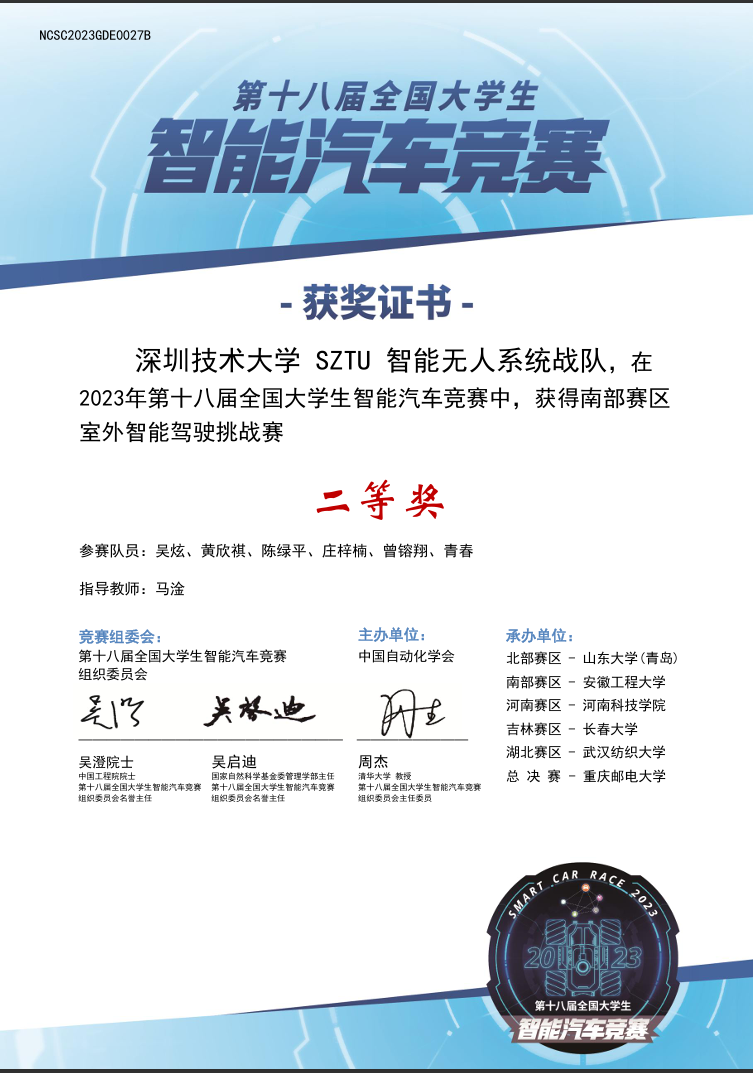
室外智能驾驶挑战赛
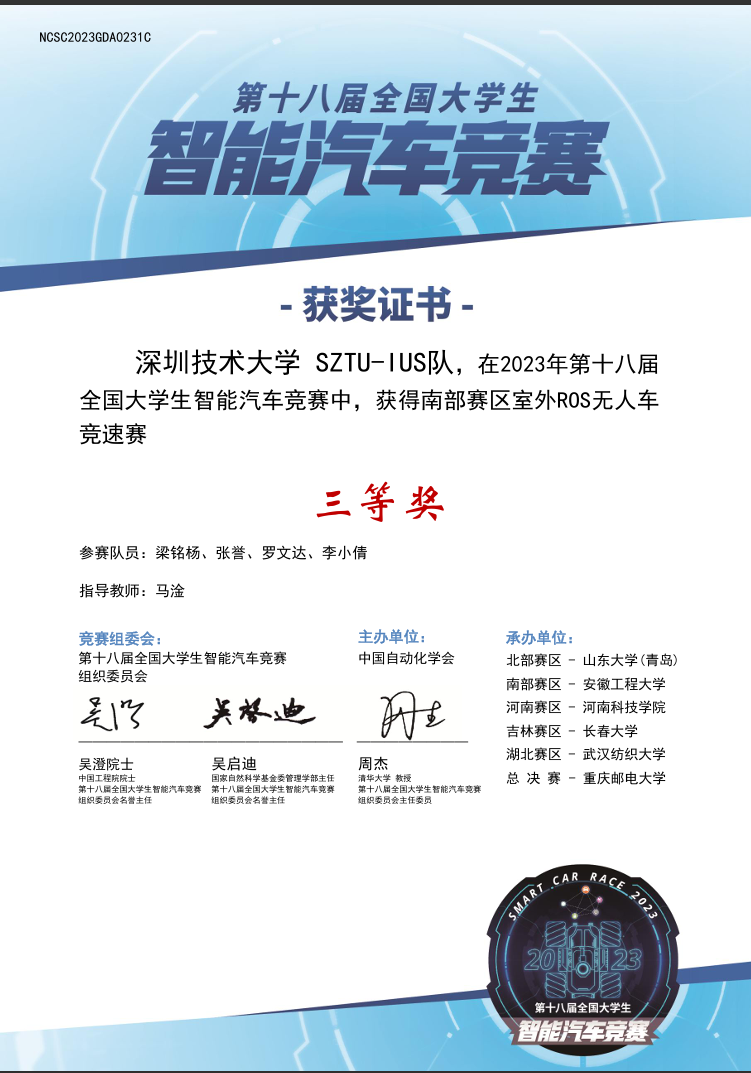
室外ROS无人车竞速赛
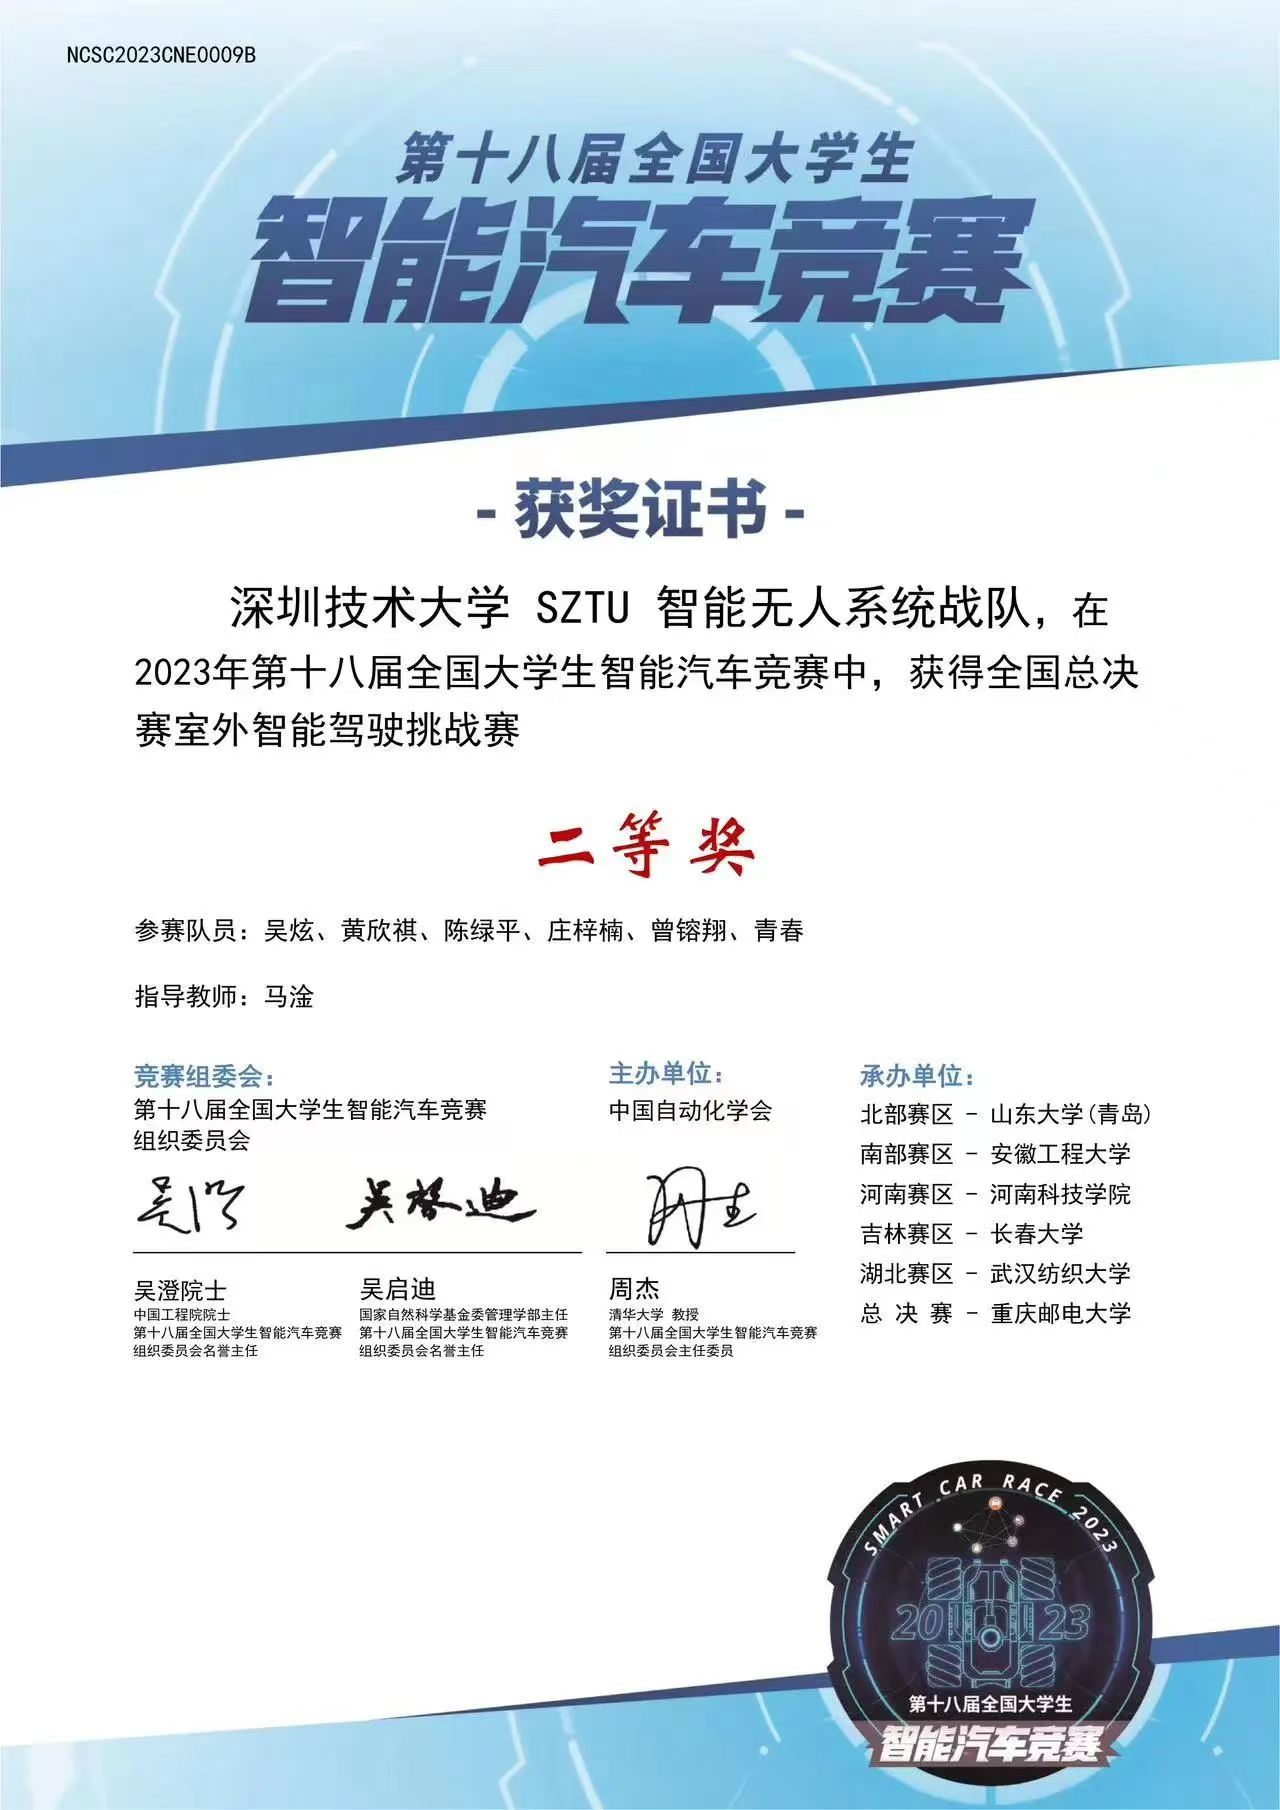
室外智能驾驶挑战赛
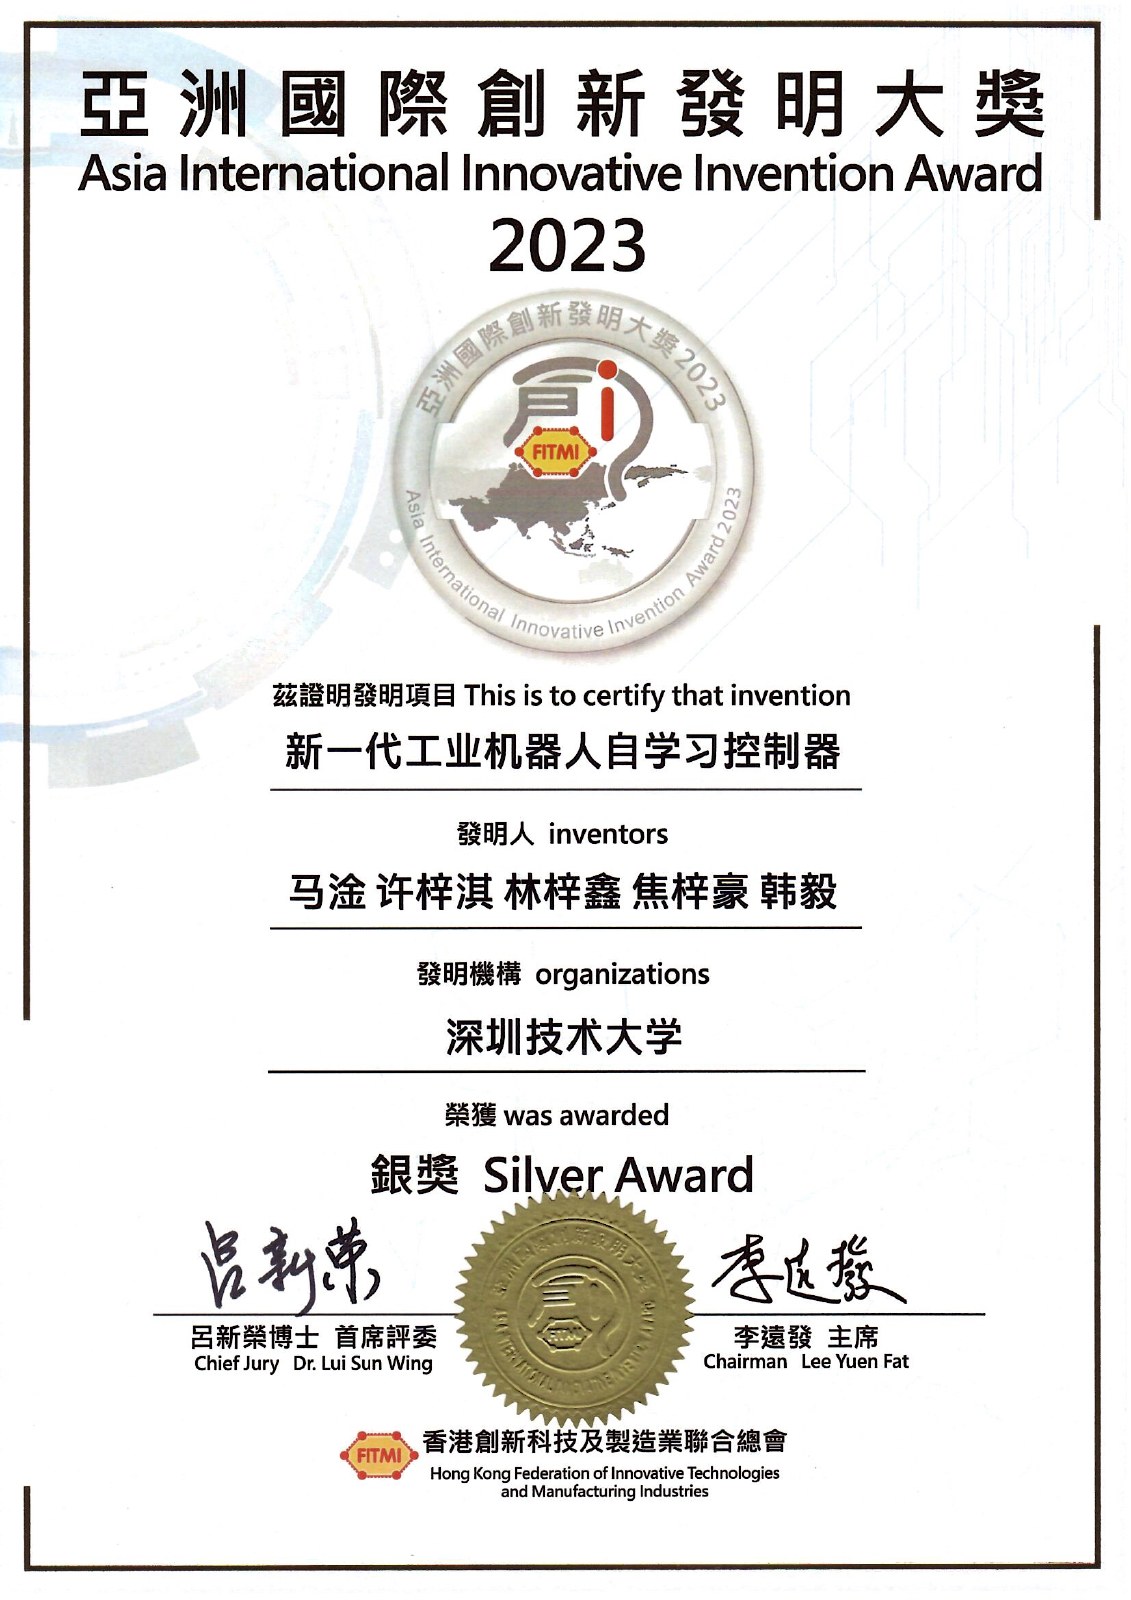
新一代工业机器人自学习控制器
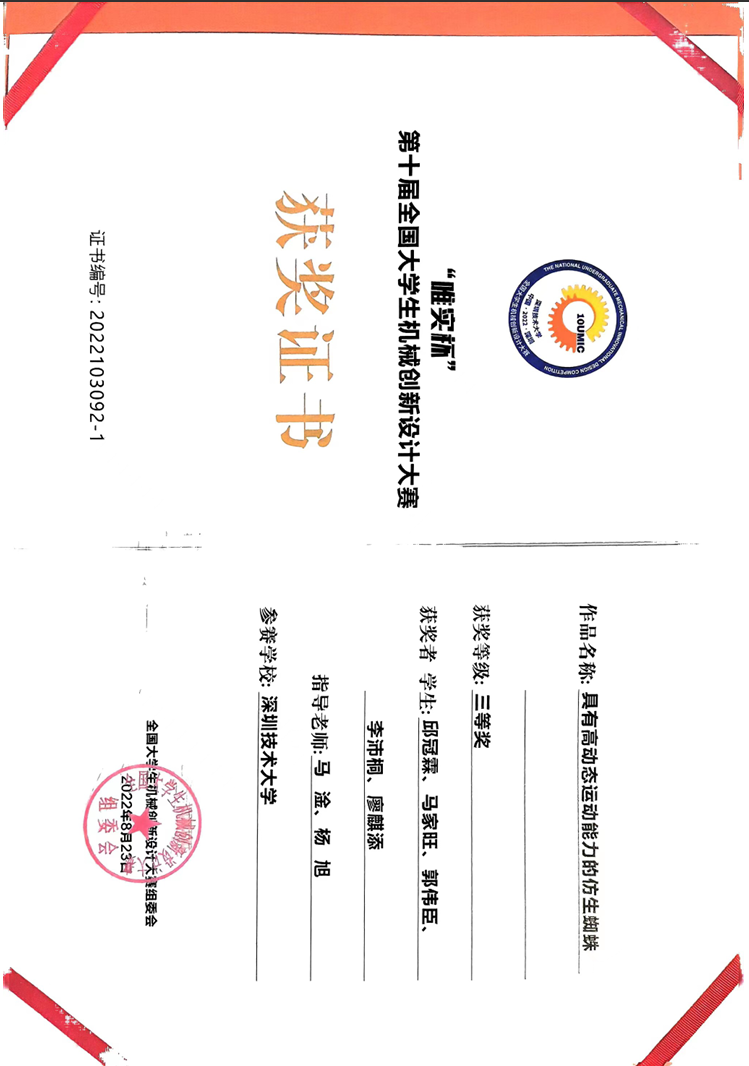
具有高动态运动能力的仿生蜘蛛
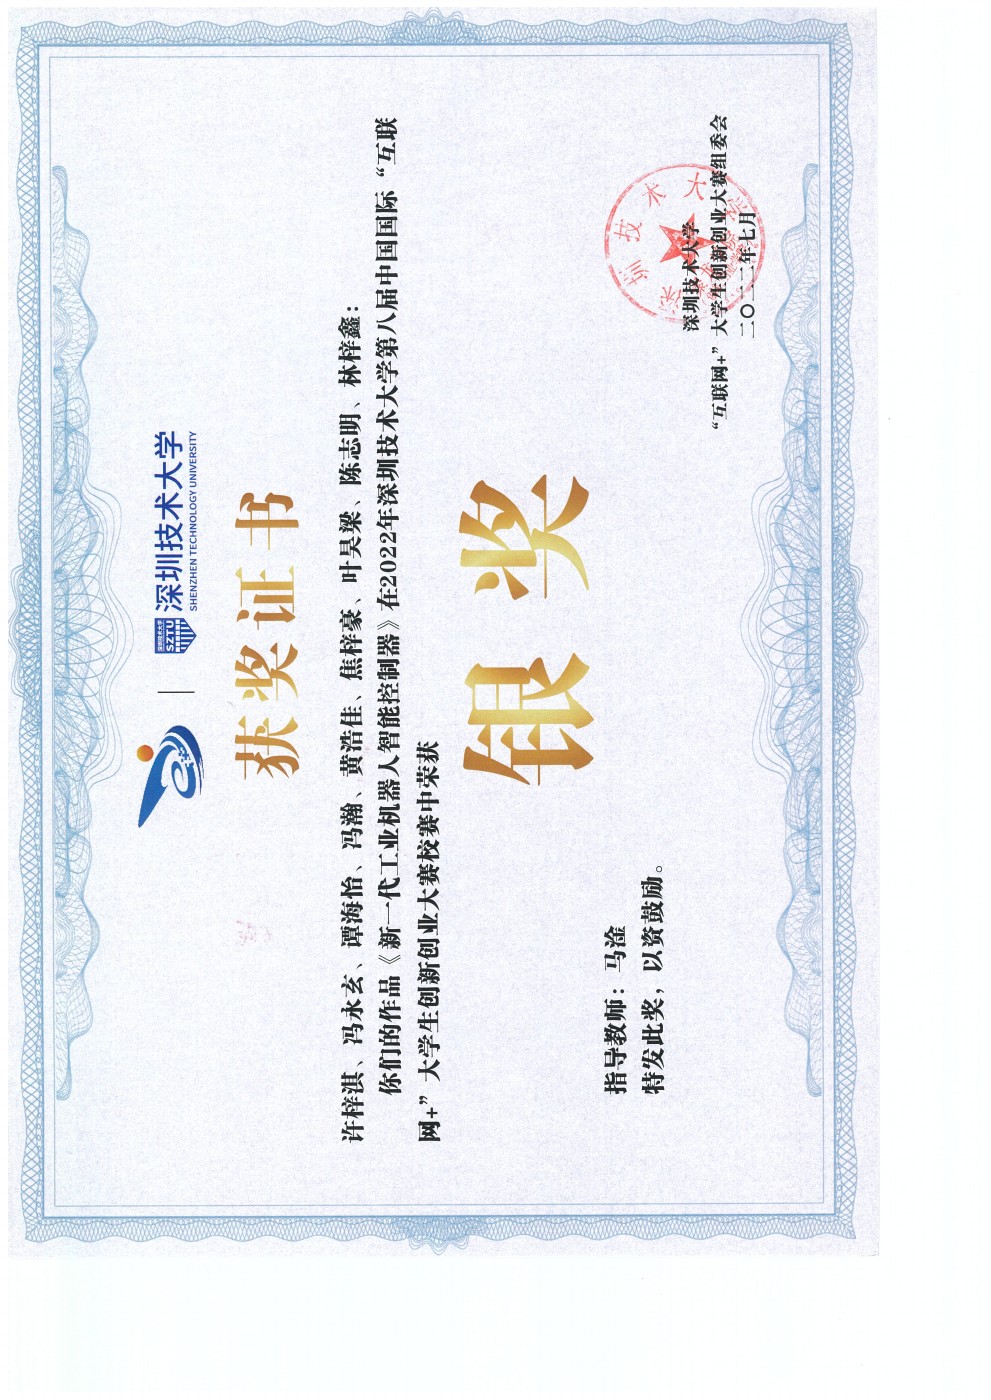
新一代工业机器人智能控制器
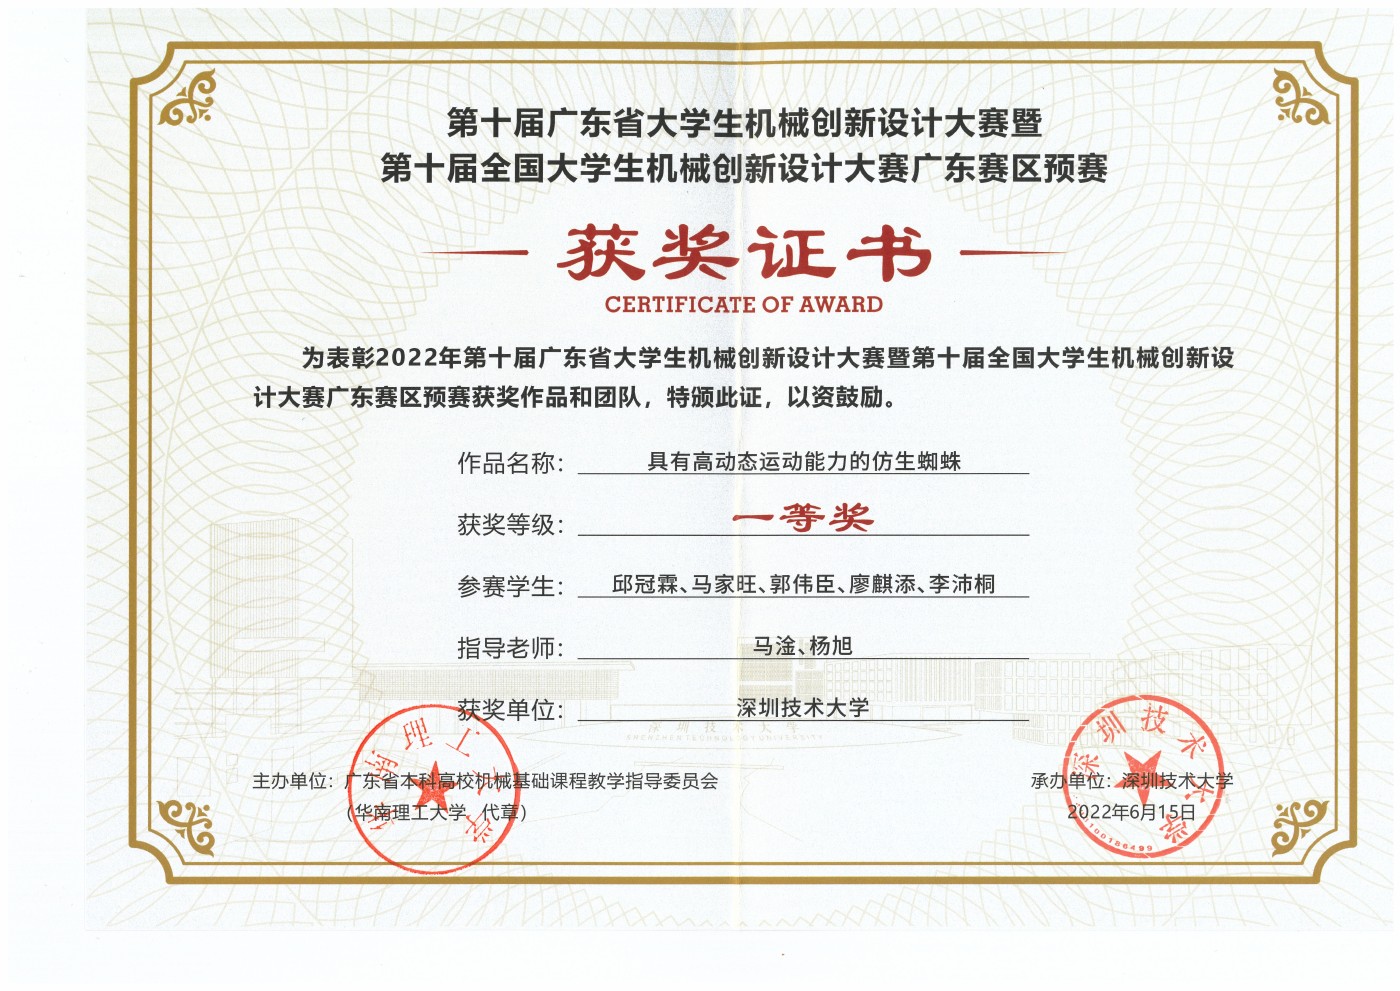
具有高动态运动能力的仿生蜘蛛
灵巧操作 / 科研成果
2022 年度深圳技术大学科学与技术十大亮点
围绕人类示教和技能学习,构建具有数字孪生功能的机器人灵巧操作平台,开展试管分拣、双臂咖啡制作等任务验证。
阅读学校官方报道03 / 交流与合作
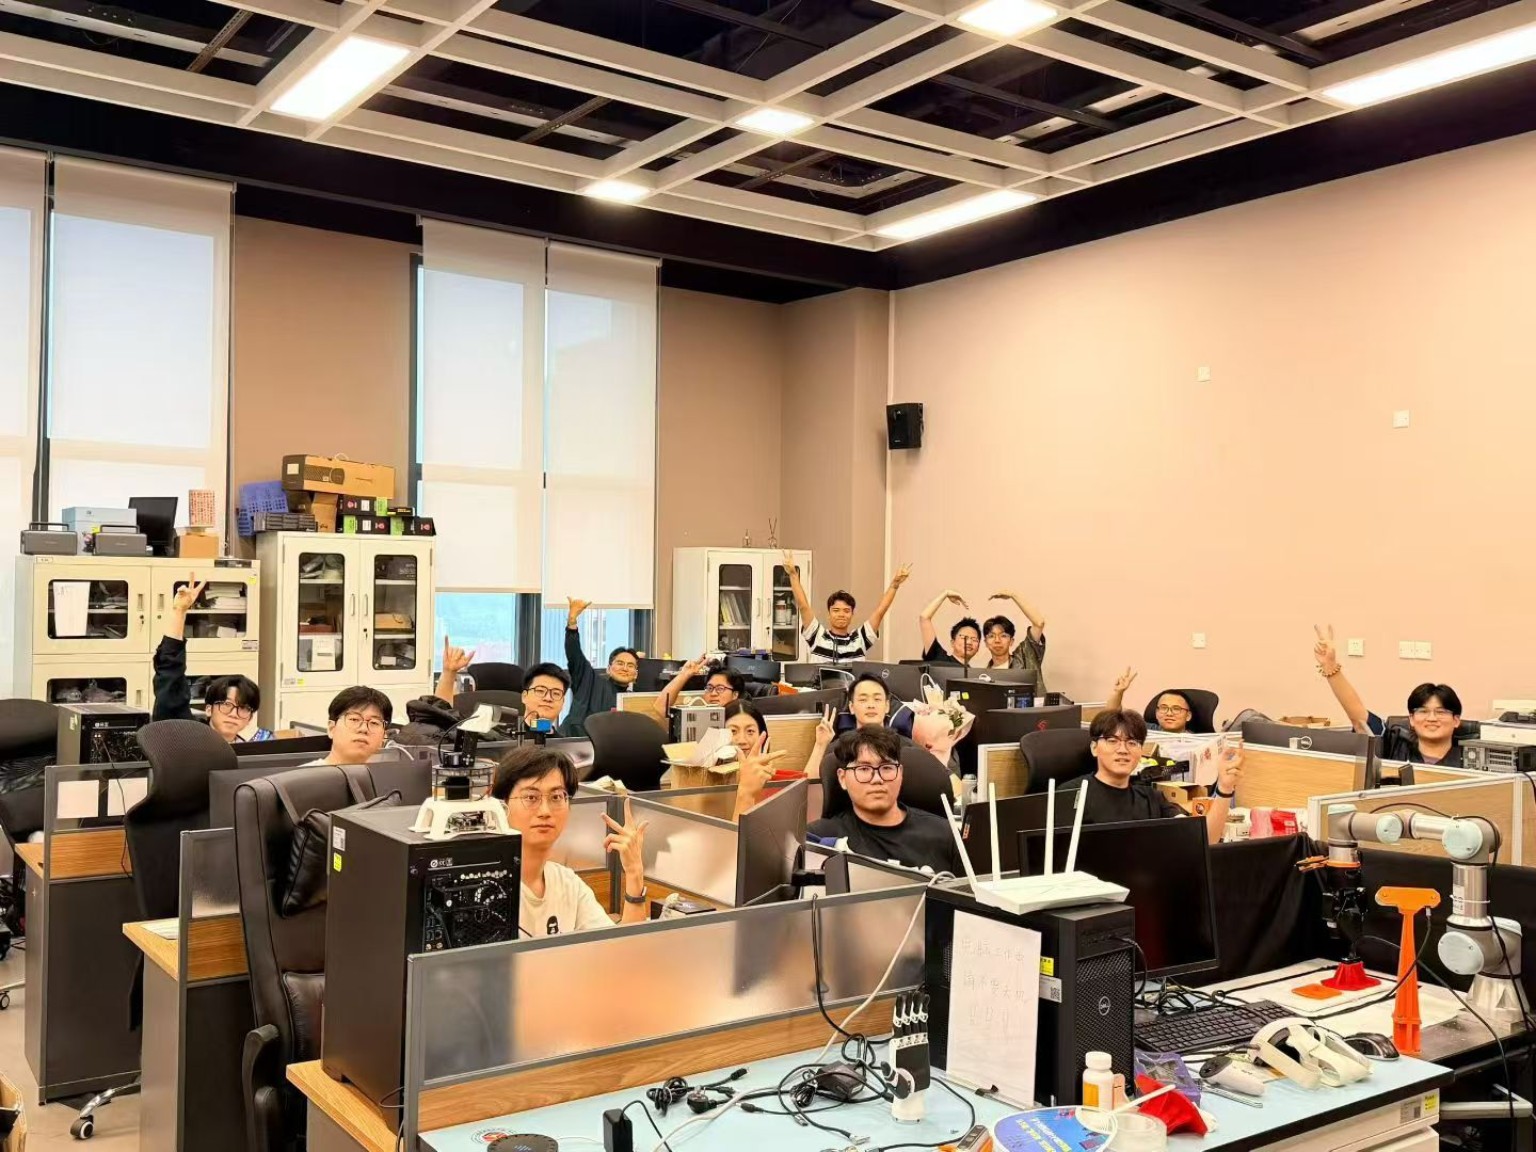
以研究项目、课程实践和国际交流连接学习与探索,让学生在真实问题中积累经验。
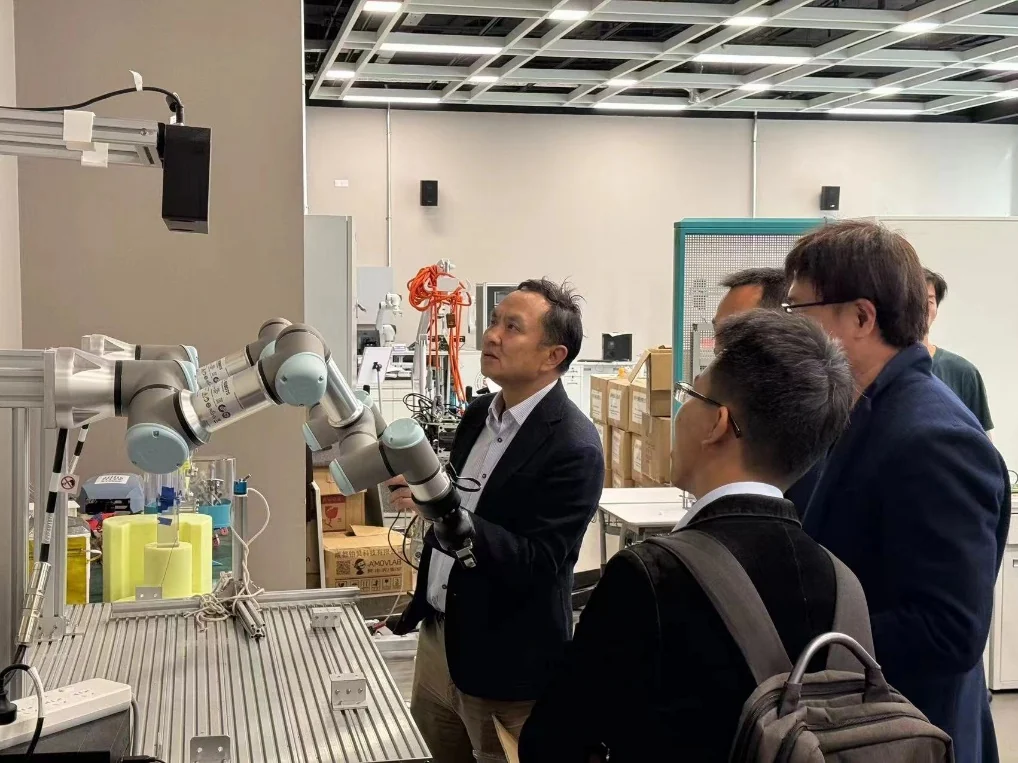
香港中文大学天石机器人研究所
刘云辉教授一行参观实验室机器人研究平台,开展学术交流。刘教授还在“未来机器人技术”暑期学校作《视觉驱动机器人技术及产业转化》主题报告。
阅读暑期学校报告记录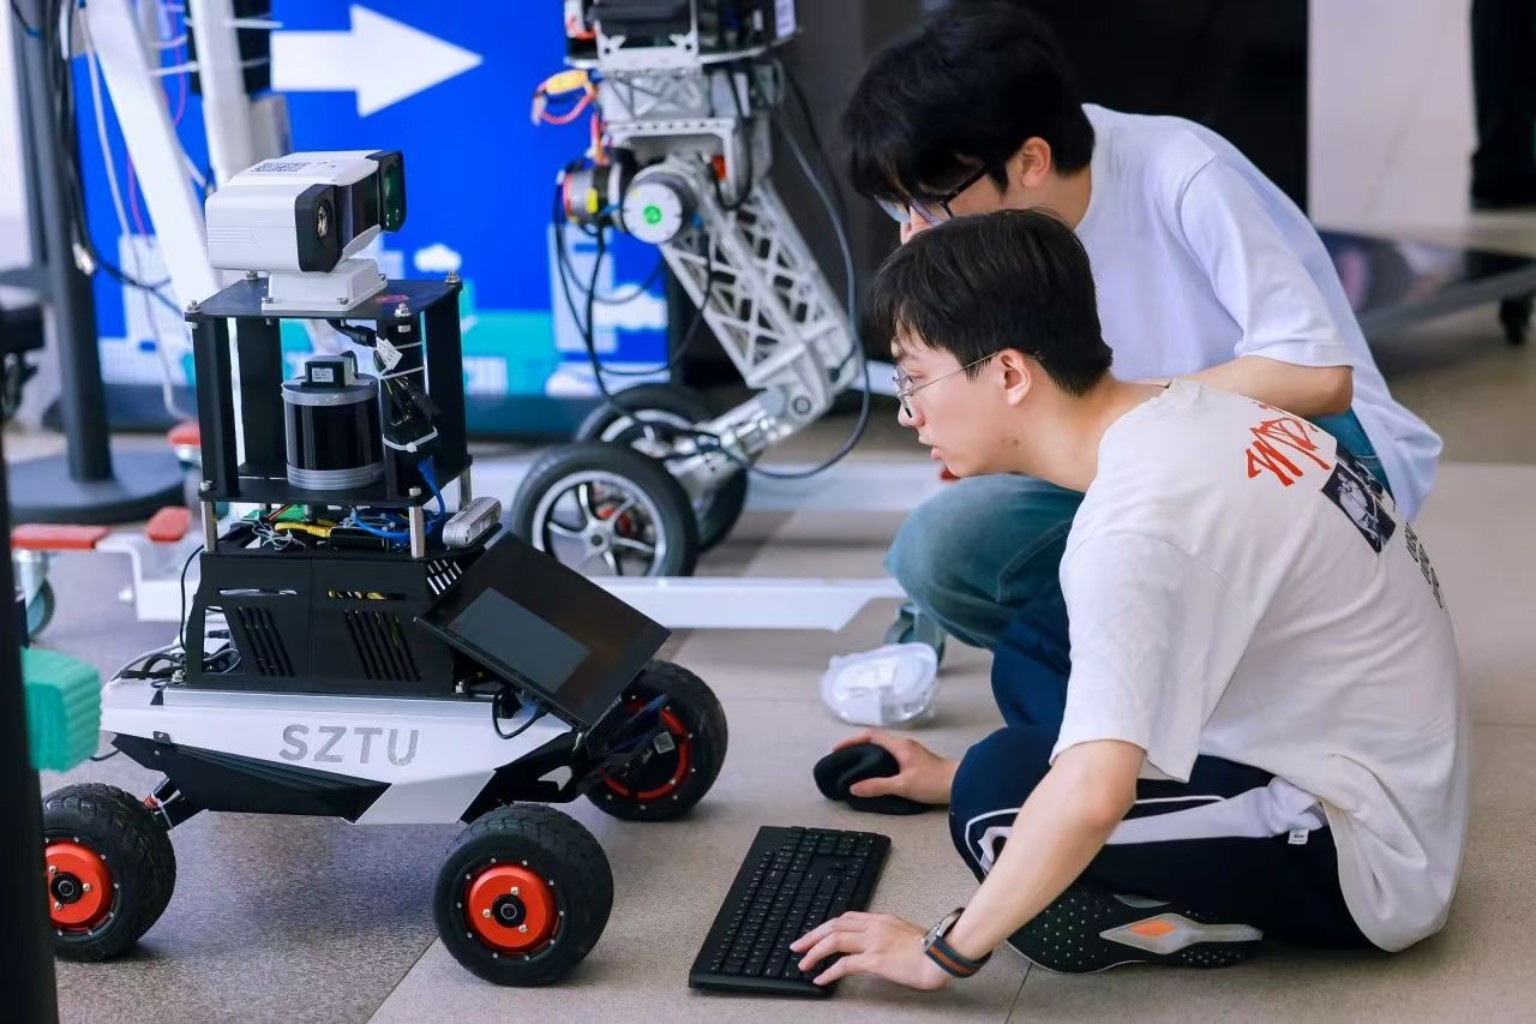
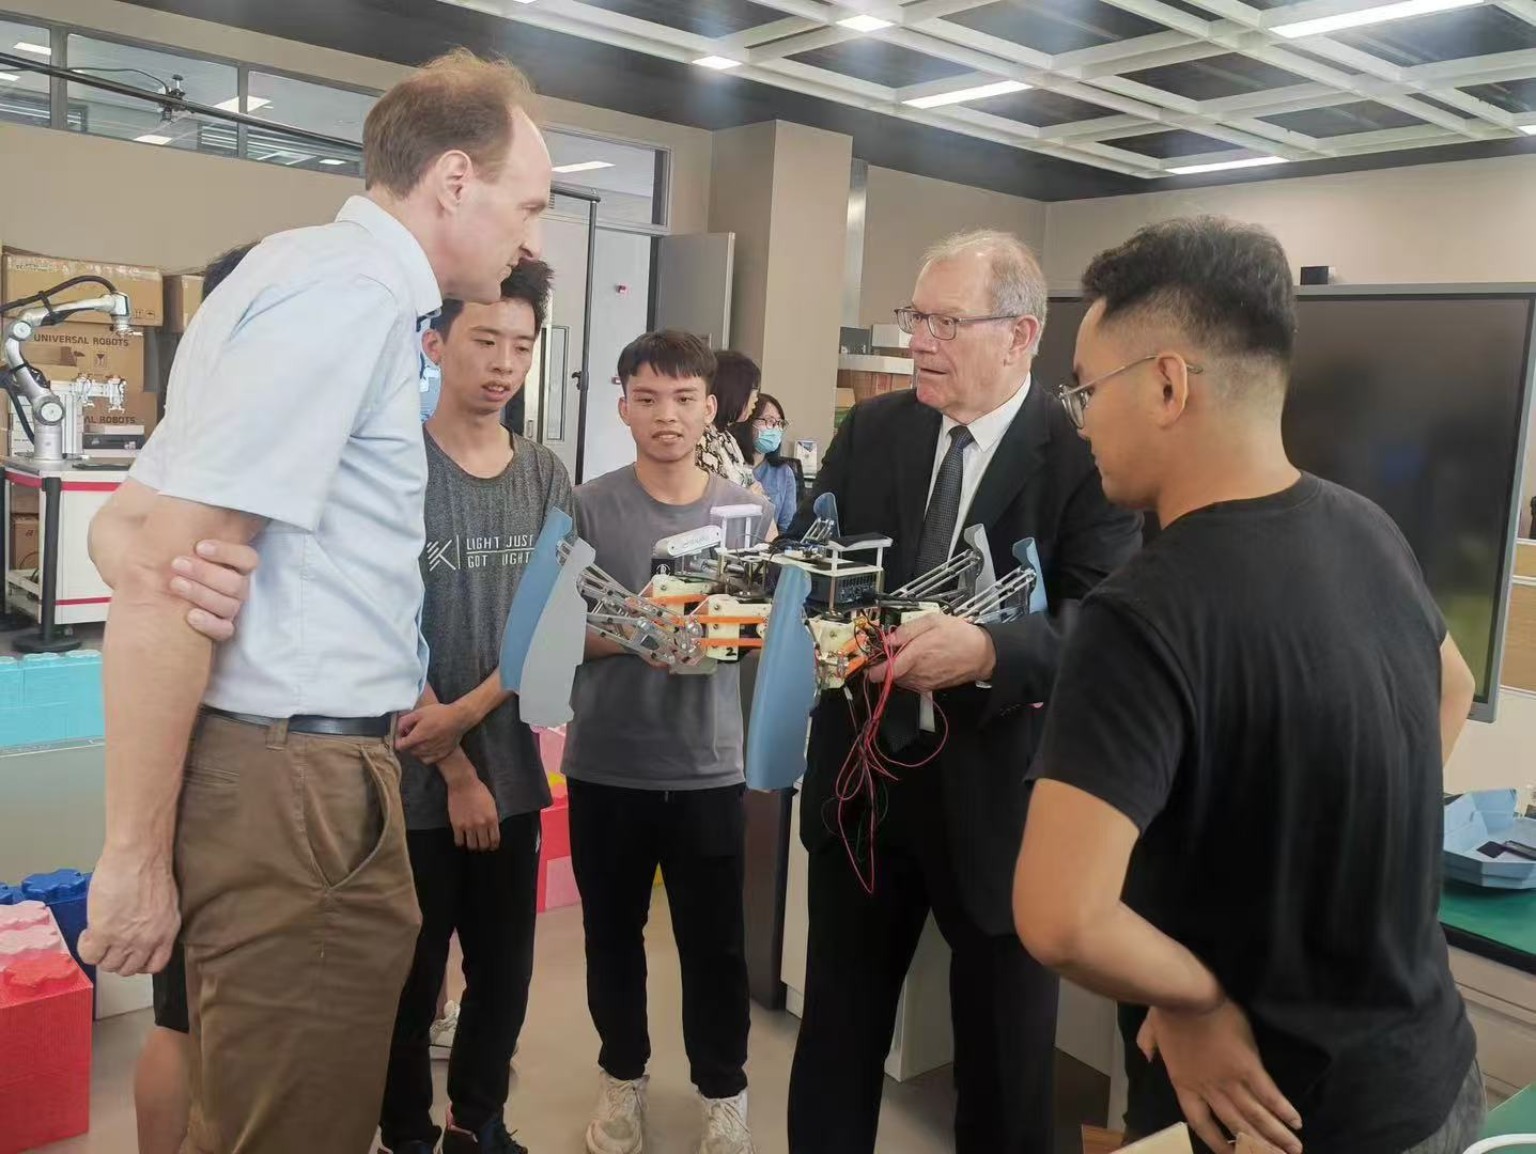
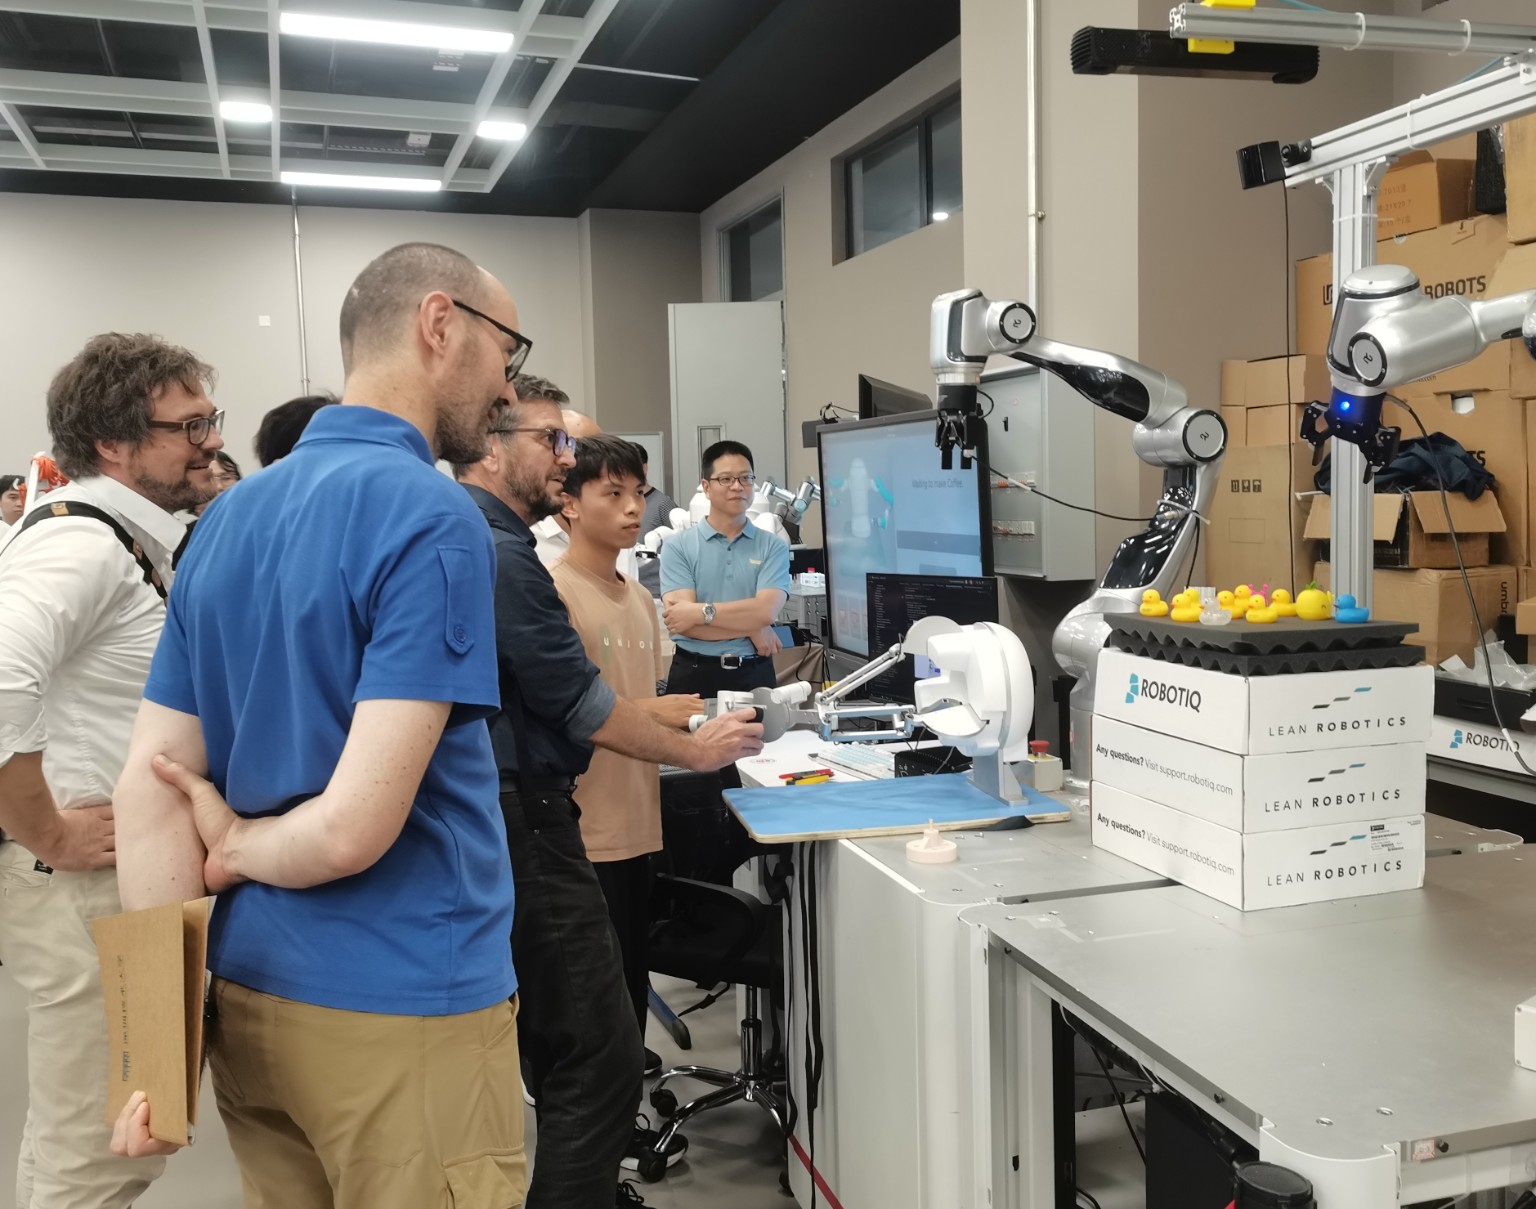
2024 · 德国 THWS
马淦带领四名本科生参加 THWS 主办的机器人活动周,在 Gazebo 中搭建小车与环境、完成迷宫挑战,体验跨文化团队协作。
阅读活动记录—
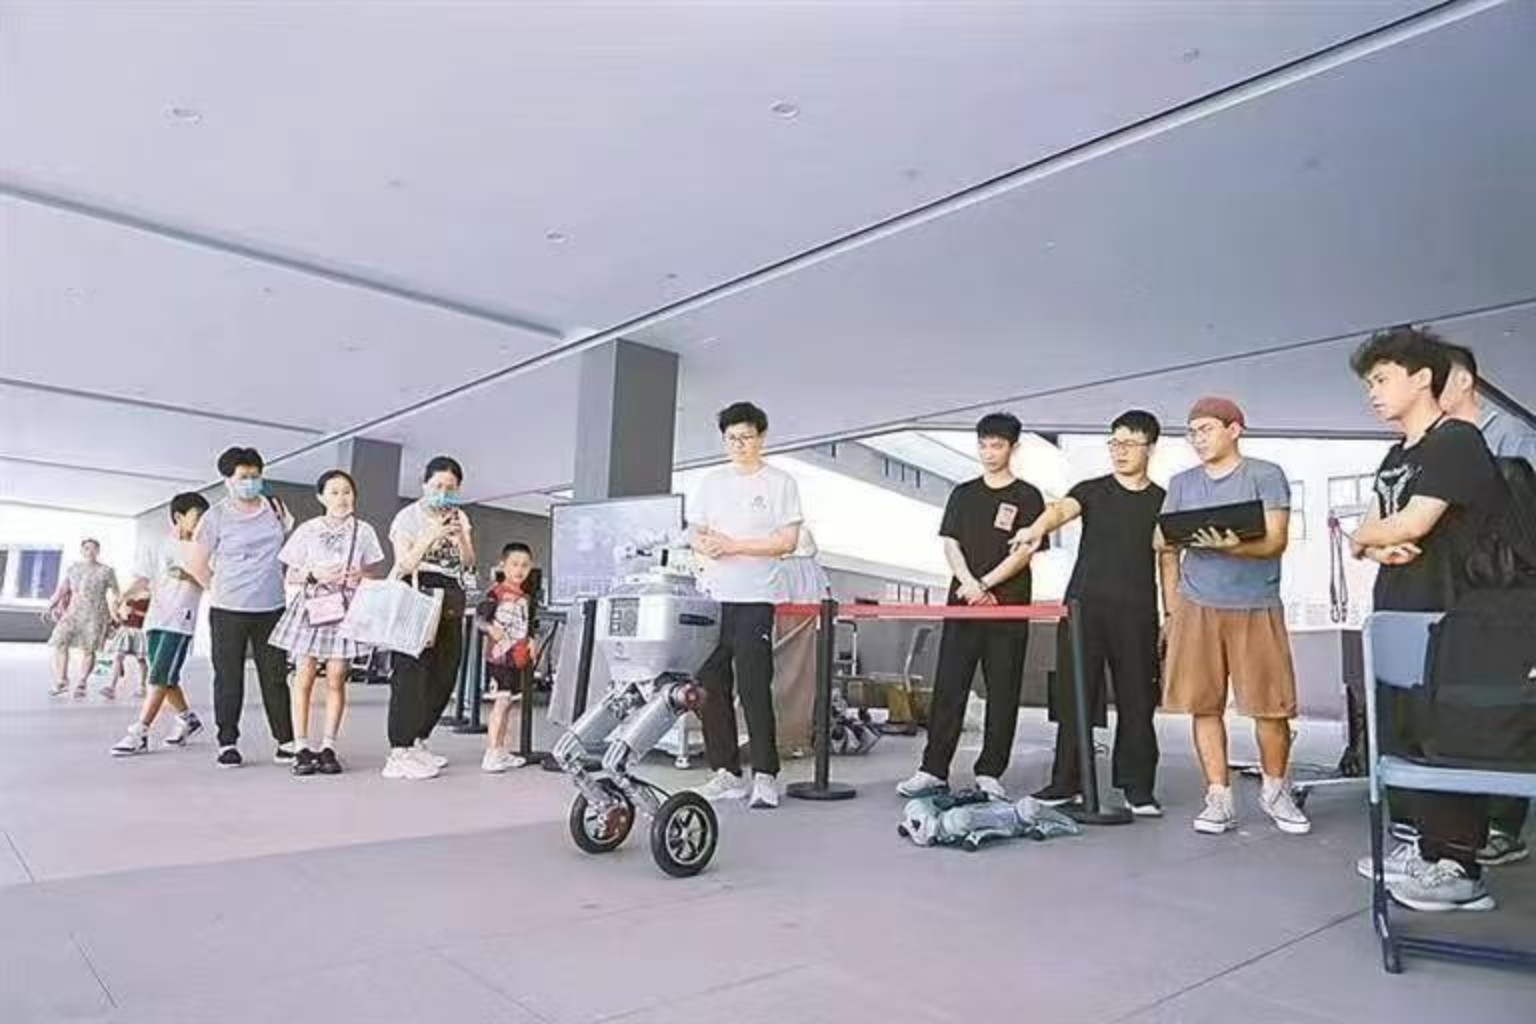
参与深圳技术大学第三届“未来机器人技术”优秀大学生暑期学校,通过研究报告与实验室参观,分享全景感知、运动规划与任务决策等研究。
阅读活动记录华为诺亚方舟实验室、华为云具身智能创新实验室来访,参观机器人自主移动与操作实验室,交流操作、行走与感知研究。
阅读交流记录ARTS Robotics 持续探索机器人智能问题,OriginMind 尝试将其中可复用、可工程化的部分沉淀为平台能力。