结构与装配
结合整机与腿部拆解动画,了解轮腿结构、部件布置和装配关系。
查看结构说明源灵智能 · 教育科研
采用轮腿协同结构与封闭式机身,适用于运动控制研究和设备集成实验。
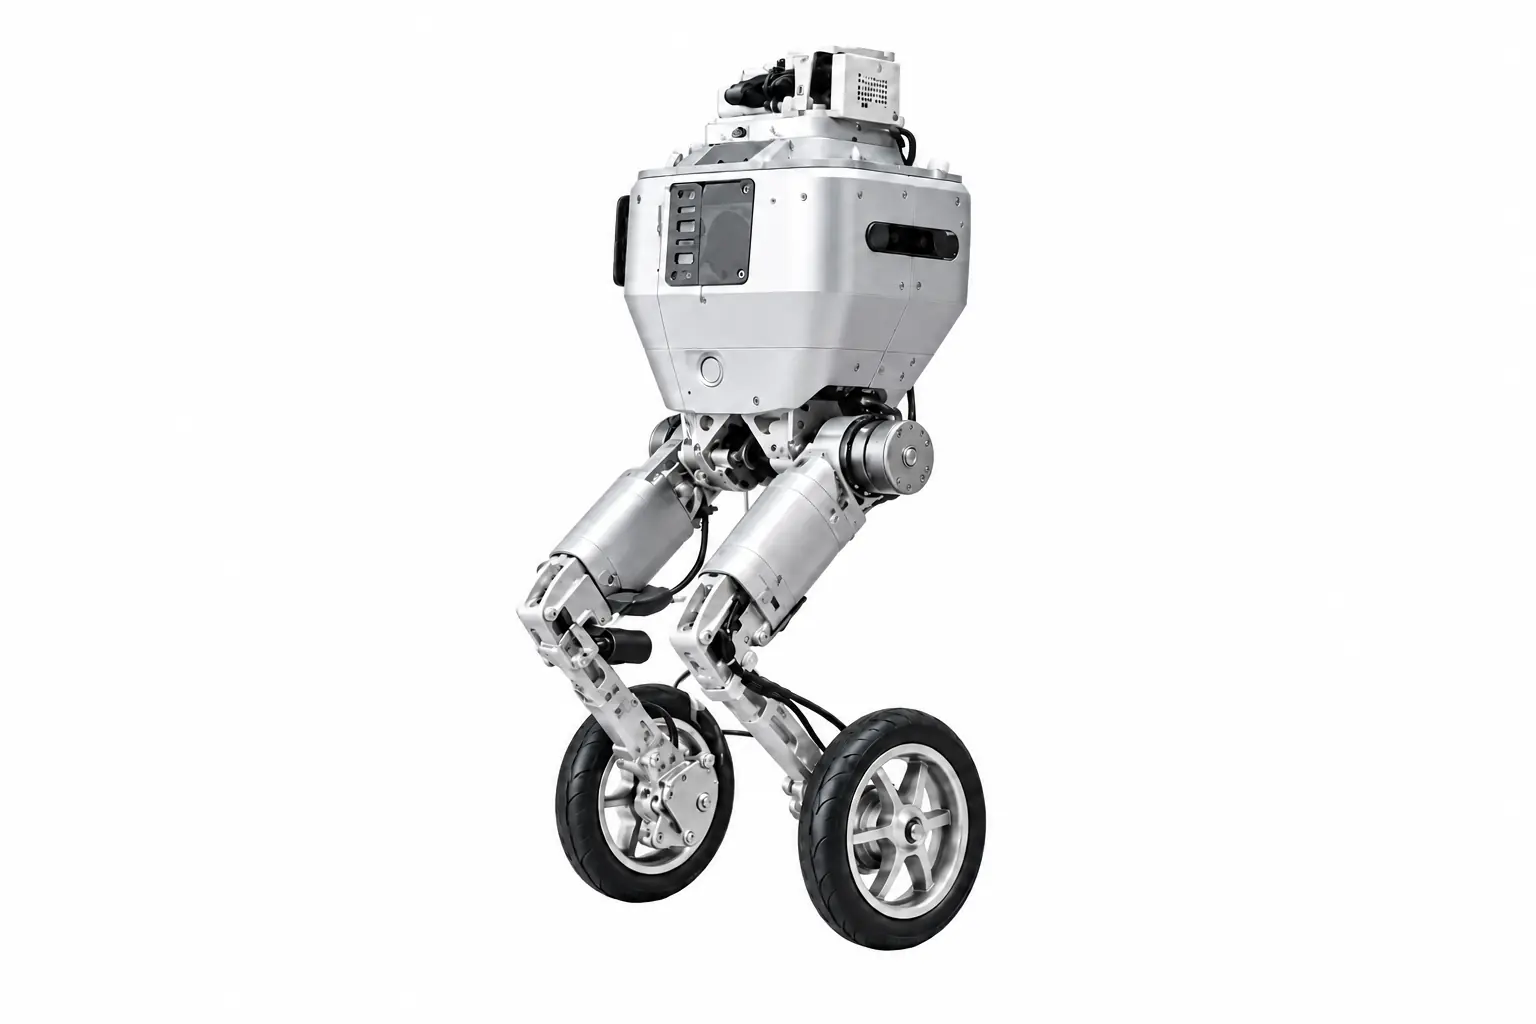
封闭式机身集中布置机载设备,车轮驱动与腿部关节共同完成运动。
动画展示研发阶段的结构设计,外观及部件配置可能与产品效果图不同,具体结构以对应产品样机为准。
通过车轮驱动与腿部关节姿态调节,开展轮腿协同控制研究。
现有实拍展示走廊行走、绕行和室外移动。控制接口与性能指标需结合对应样机确认。
评估相机、激光雷达与计算单元的接入方案,为运动规划研究提供感知输入。
接入前需核对安装空间、载荷、供电与通信接口;感知与规划功能尚需结合对应样机验证。
请说明目标任务、场地条件和拟搭载设备,共同确定接入方案与验证范围。
演示样机在测试环境中的走廊行走、绕行和室外移动。具体通行能力需结合地面、坡度和任务载荷确认。