履带平台适配
结合通用履带底盘,研究整机布置与外壳设计,按实际路线核对净空、转弯空间和地面条件。
源灵智能 · 工业应用 · 研发中
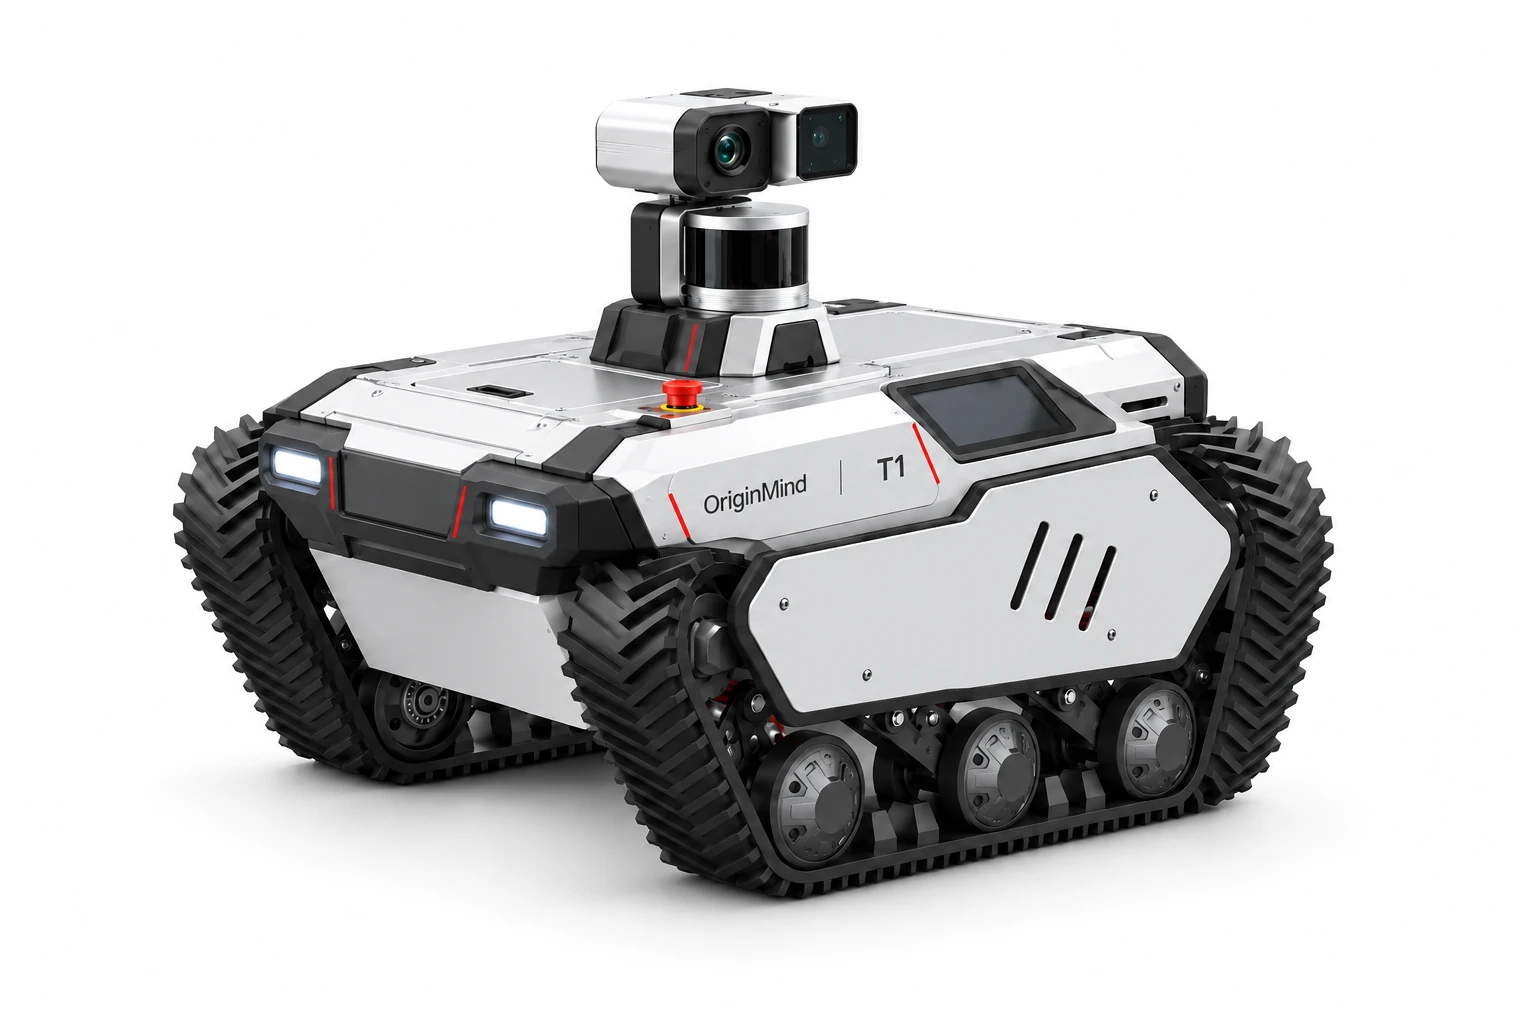
围绕矿山巡检需求,研究履带平台的场景适应与环境感知,结合通用履带底盘,设计 T1 履带式巡检机器人,当前处于研发阶段。
平台概况
| 机器人类型 | T1 履带式巡检机器人 |
|---|---|
| 研发状态 | 研发中,图示为外壳设计方案 |
| 底盘方案 | 通用履带底盘 |
| 研究方向 | 场景适应、环境感知与巡检任务 |
效果图用于说明当前外壳设计方向。整机配置、通行能力与软件接入范围,需要按样机和现场条件逐项验证。
交流应用需求围绕矿井通道、设备分布与观察点位,开展履带平台的场景适配研究。
结合通用履带底盘,研究整机布置与外壳设计,按实际路线核对净空、转弯空间和地面条件。
根据巡检对象,评估相机、激光雷达及其他传感器的配置和布置,保留环境观察与采集记录。
围绕移动、观察和记录步骤,研究地图、巡检点位与任务反馈的关联,并推进 OmindOS 接入验证。
矿山现场 · 前期研究
团队已有地下金属矿调研与前期履带平台的井下行驶、环境采集记录。这些资料为 T1 的需求分析与后续验证提供现场参考。
视频展示前期履带验证平台,机体外观和配置与当前 T1 外壳方案不同;现有实录不构成 T1 整机性能或认证结论。
查看矿山现场记录从一条路线、一个点位开始,确认机器人配置、软件版本与评价方法,再逐步扩大验证范围。
核对通道尺寸、坡度、障碍、光照与通信覆盖,明确人工接管和异常处置安排。
根据任务选择感知设备与机载计算,确认控制接口及 OmindOS 的接入和测试范围。
关联路线、巡检点位、原始图像和人工干预记录,用具体配置与测试结果判断适用范围。
当前公开现场材料来自地下金属矿研究。涉及防爆环境的应用,需另行核对具体型号、认证资料和现场准入要求。