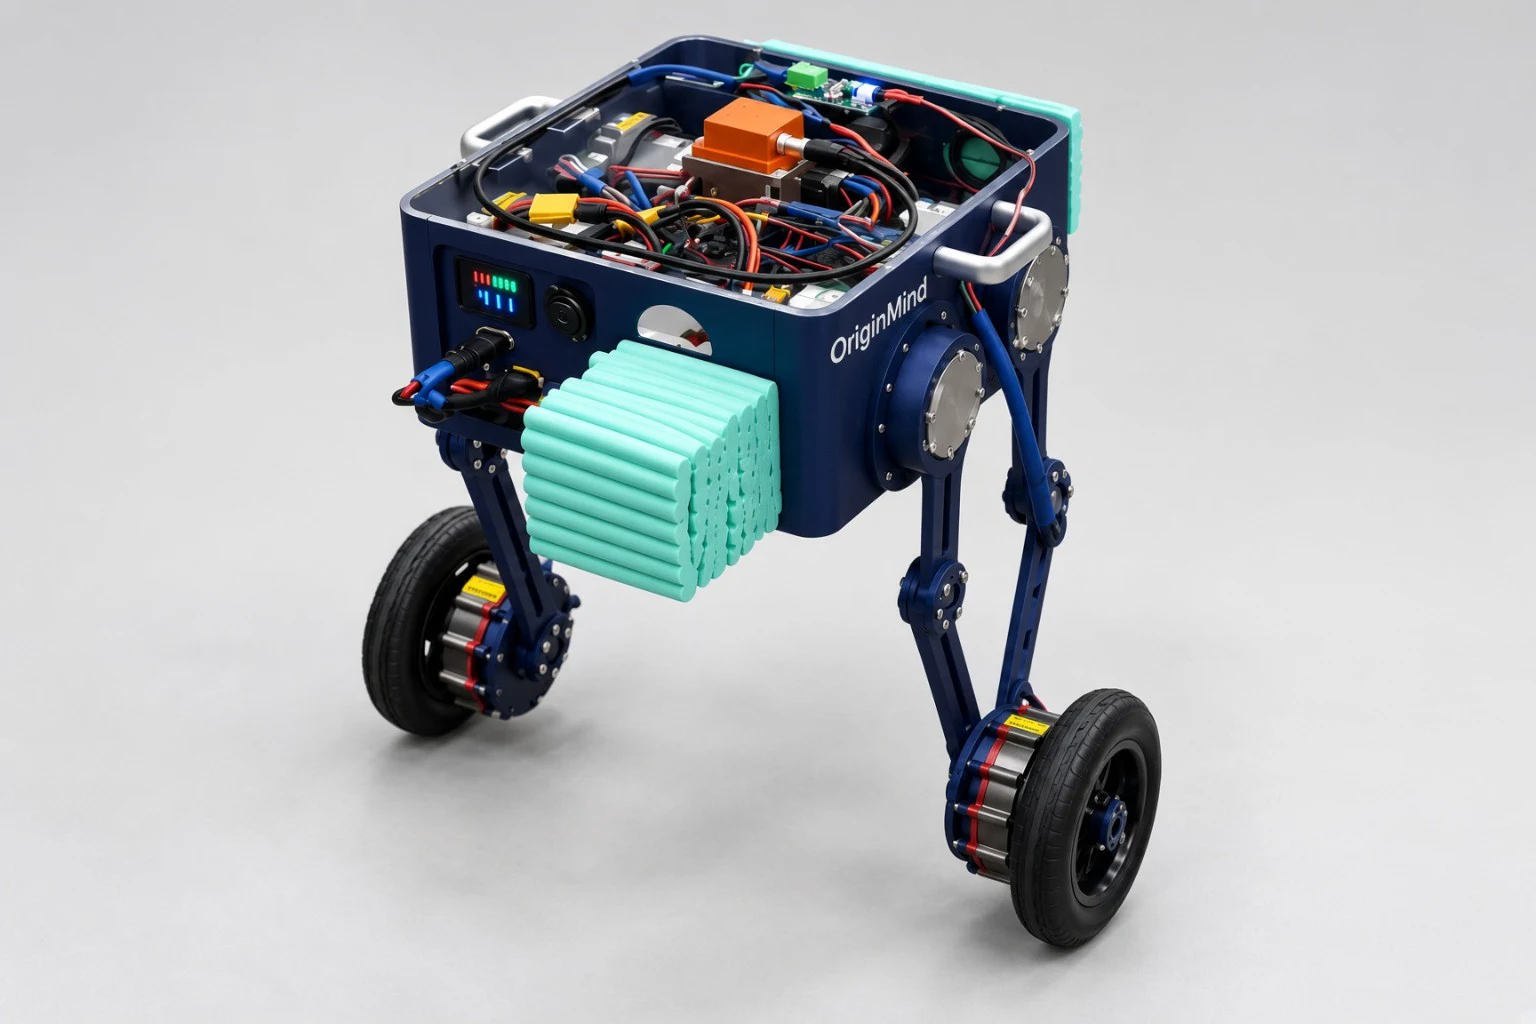
历史研究原型
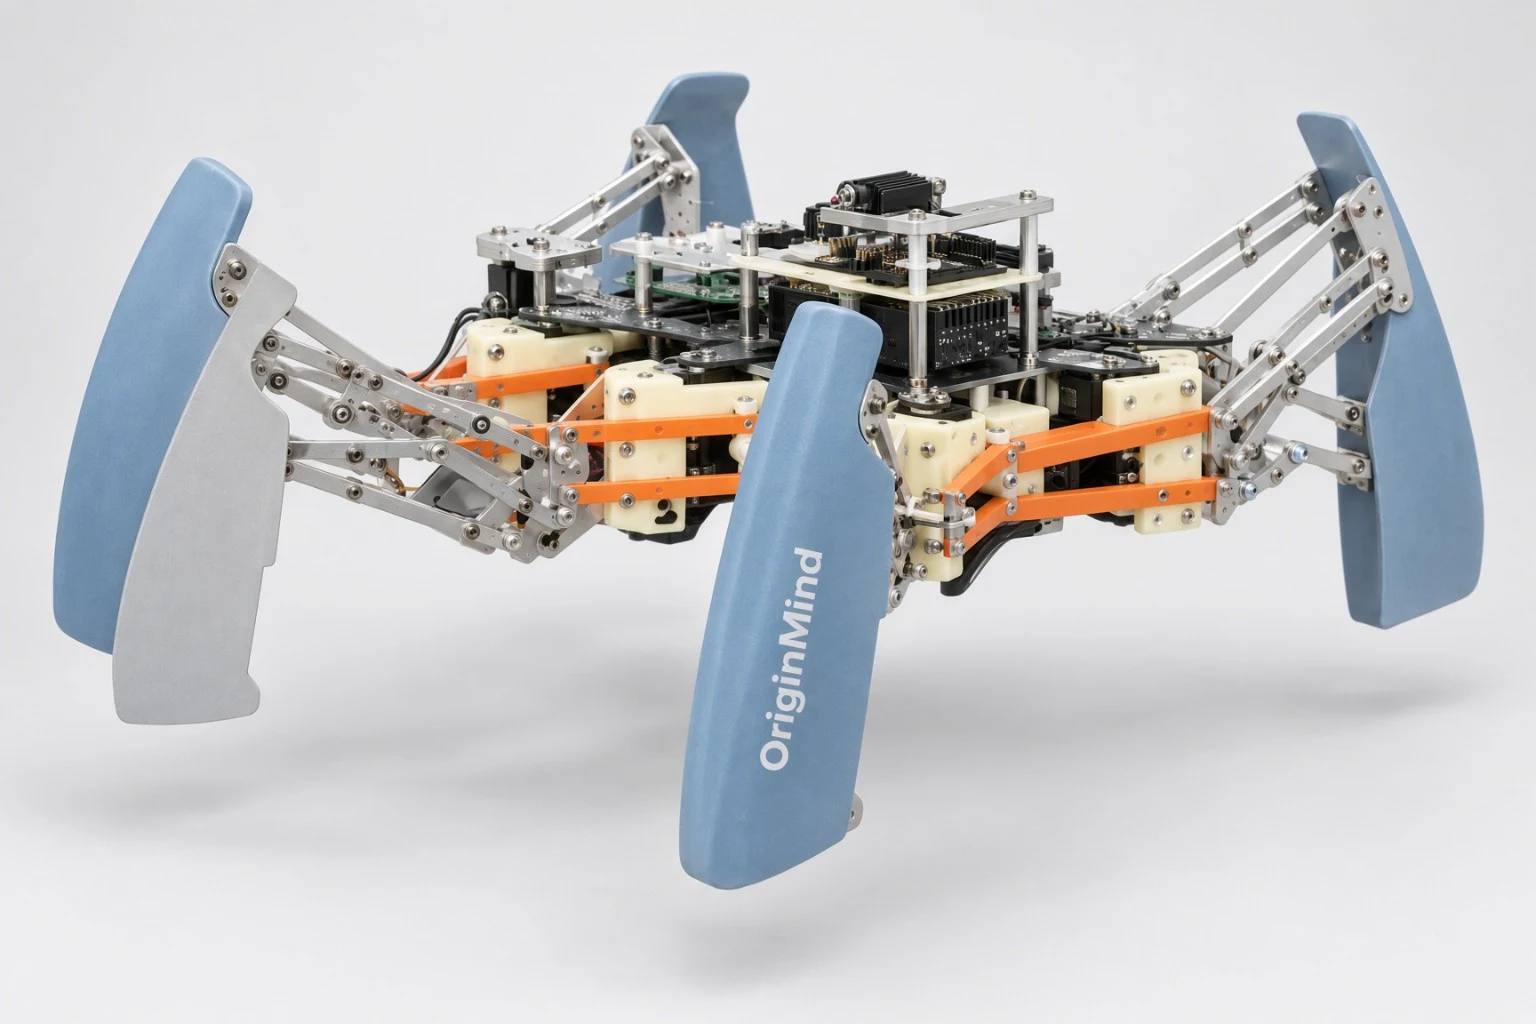
六足机构与步态
HX1 页面提供研究原型参数、机构说明、步态演示与论文出处。
查看研究资料源灵智能 · OriginMind
专注矿山四足机器人与配套智能软件研发。
OriginMind 由深圳源灵智能科技有限公司运营,重点研发矿山四足机器人与 OmindOS 智能软件。以地下金属矿现场研究为基础,围绕通行、感知、巡检记录和任务验证开展研发。
Q1 四足巡检平台处于工程样机研发阶段。我们与行业用户、集成商共同梳理现场条件和验证方案,同时开展轮式、双臂及教育科研平台研究。
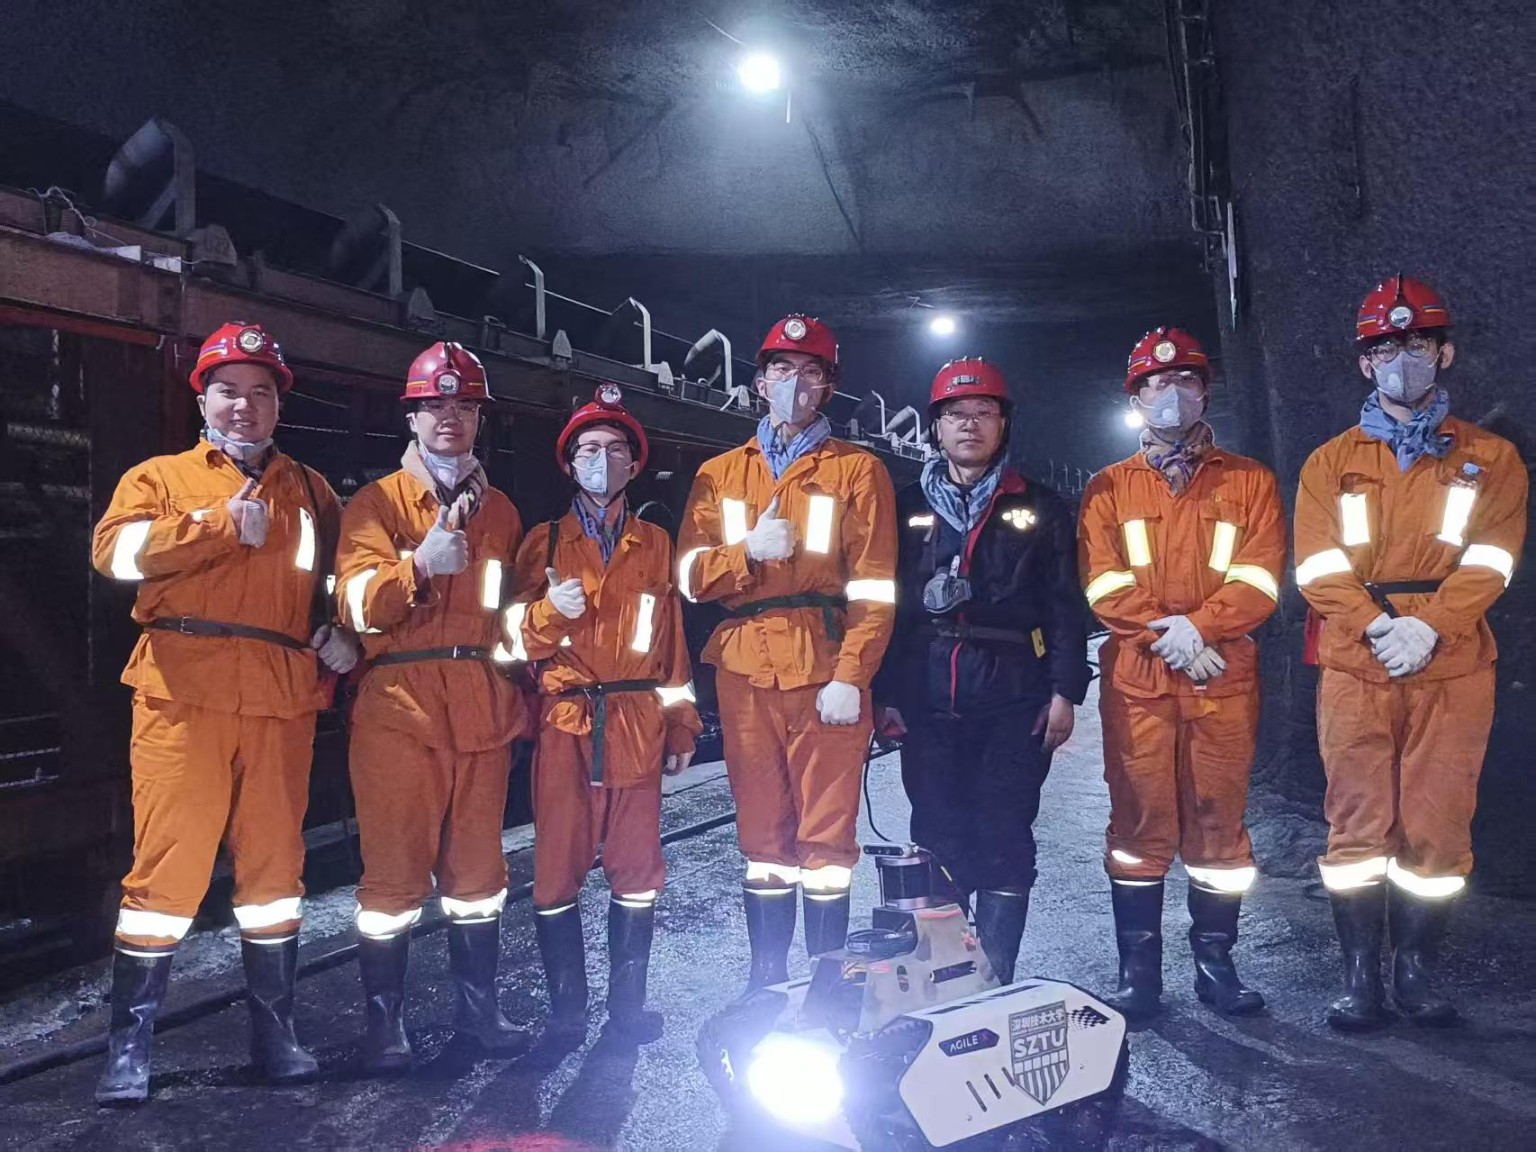
研究合作与现场验证
我们与深圳技术大学机器人自主移动与操作实验室(ARTS Robotics)合作,开展机器人研究与现场演示。
研究方向涵盖机器人移动与操作、具身智能、建图、导航及控制。
我们还有面向科研与教学的机器人平台,欢迎交流。
观看研究演示