面向行业用户与集成商

机器人系统集成

从巡检任务出发,明确机器人、传感器和 OmindOS 如何配合,以及需要完成哪些集成与测试工作。

现有机器人接入

为现有机器人接入 OmindOS
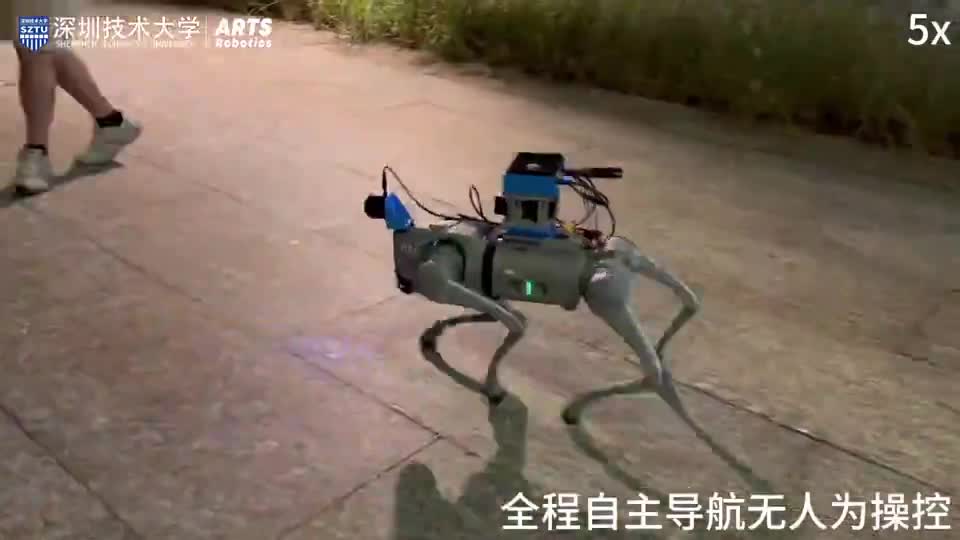
搭载 OriginMind 机载硬件的第三方四足机器人平台
第三方四足机器人平台 + OriginMind 硬件

保留现有机器人平台,梳理传感器、控制系统与机载计算接口,确认 OmindOS 的接入方式与测试范围。

咨询系统集成

OriginMind 机器人

选择 OriginMind 机器人平台

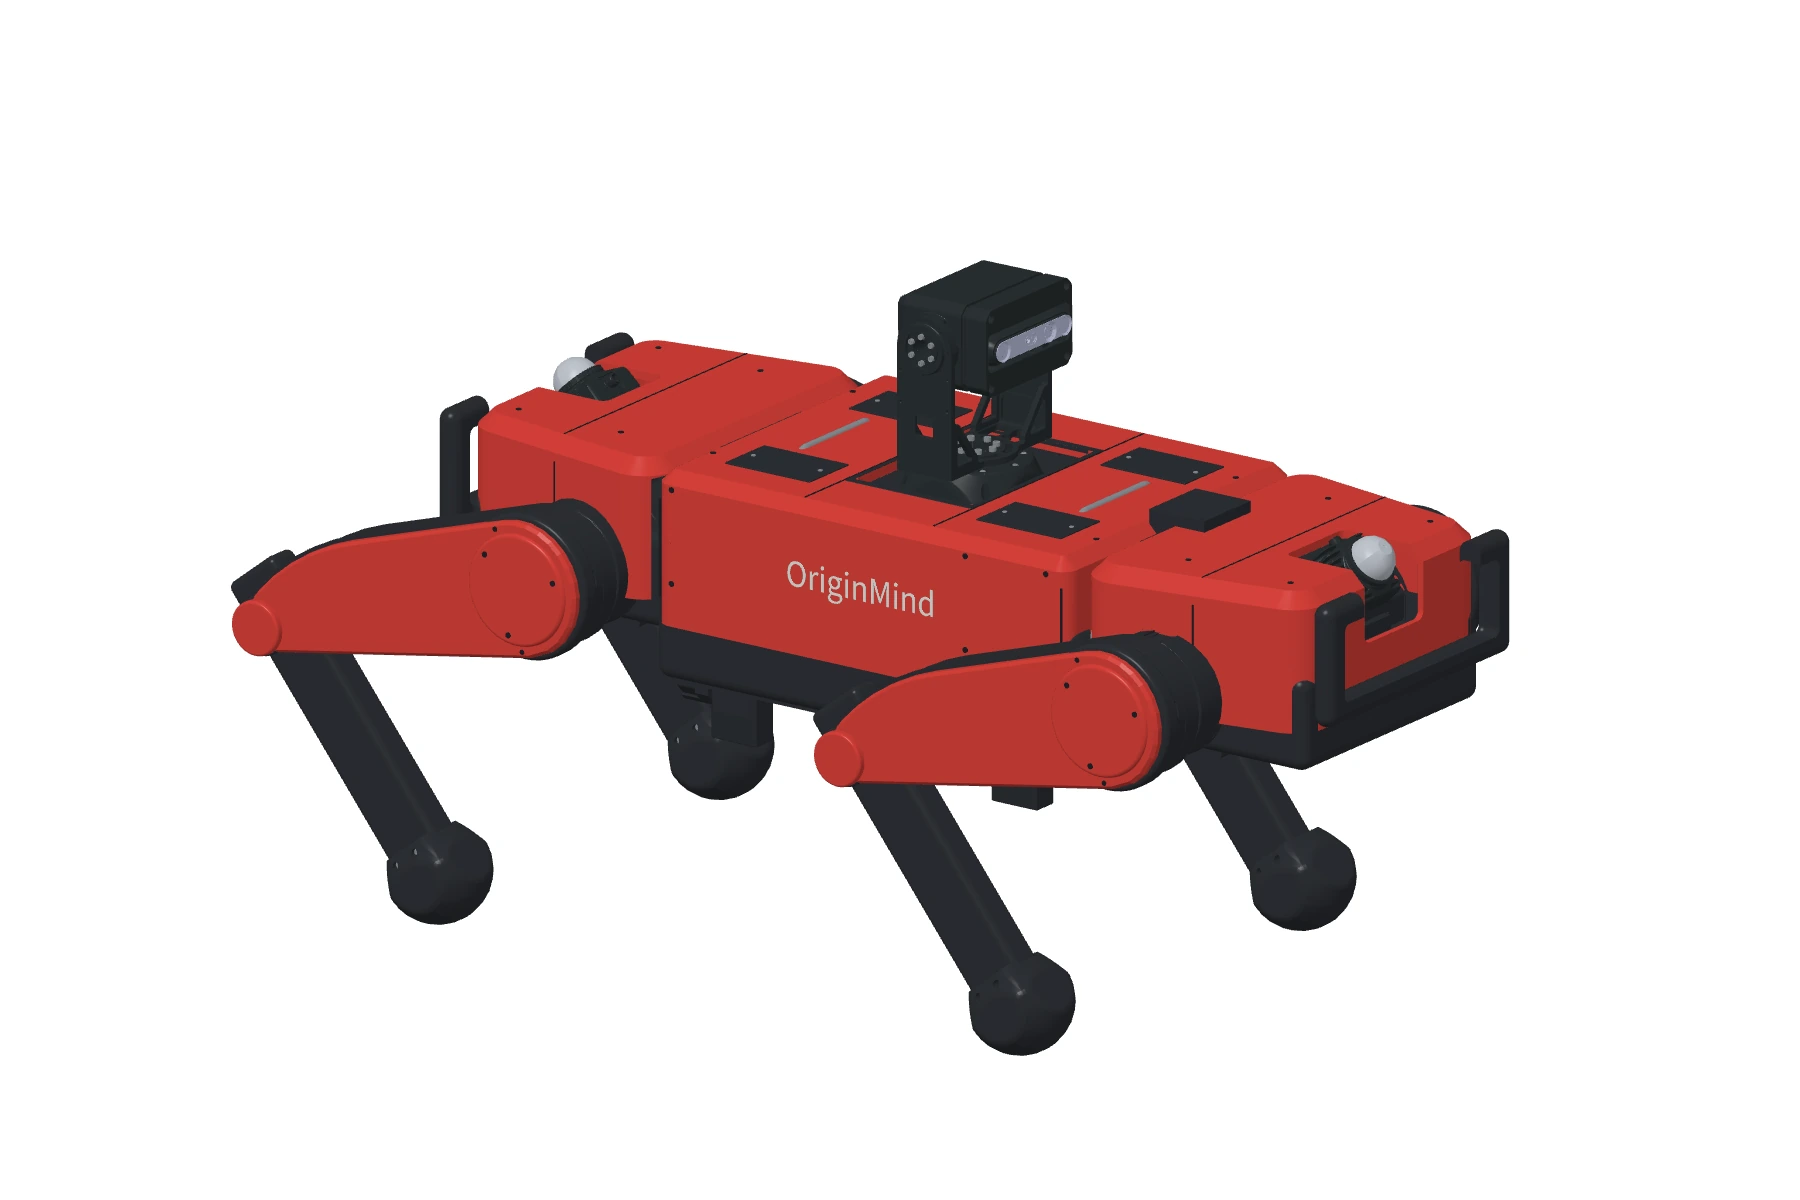
OriginMind Q1 红黑外壳与哑黑感知总成设计
Q1 外观效果图 · 研发中

根据运动方式、载荷和任务目标选择平台,再确认传感器、机载计算与软件配置。各型号的研发状态和参考参数见产品页。

选择机器人

系统集成流程

形成任务清单,确认系统接口,再以约定工况下的测试记录评估集成结果。

  1. 01

    明确任务需求

    梳理作业区域、巡检对象、通行与通信条件,明确需要采集的信息及项目范围。

  2. 02

    确认系统接口

    核对传感器、控制器和机载计算接口,记录平台配置、软件版本及双方负责的适配工作。

  3. 03

    开展集成验证

    按约定路线验证任务流程,记录数据完整性、人工干预和异常处置,形成测试结论与问题清单。

联系我们的团队

项目范围与验收依据

需求与接口

任务与数据要求

明确巡检对象、目标位置、数据要求,以及客户现有机器人和设备的接口条件。

集成与分工

接口与责任分工

约定硬件配置、软件适配、现场配合与资料准备的责任,以及测试后维护、故障处理和版本更新的范围。

测试与验收

测试与验收标准

将工况、配置、测试方法与结果一并留存,以双方确认的标准评价任务完成情况和适用范围。
从一条具体任务开始

请提供一条代表性路线、主要巡检对象、已有设备和期望结果。先评估单条路线,再讨论扩大范围的条件。

整理项目需求
OriginMind Chat了解我们