三维视觉感知
利用 RGB-D 相机获取场景与点云信息,开展目标分割、识别和六维位姿估计,为后续抓取提供输入。
源灵智能 · 教育科研
整合三维感知、抓取规划、运动控制与数字孪生,用于双臂操作研究、柔性装配验证和桌面服务实验。
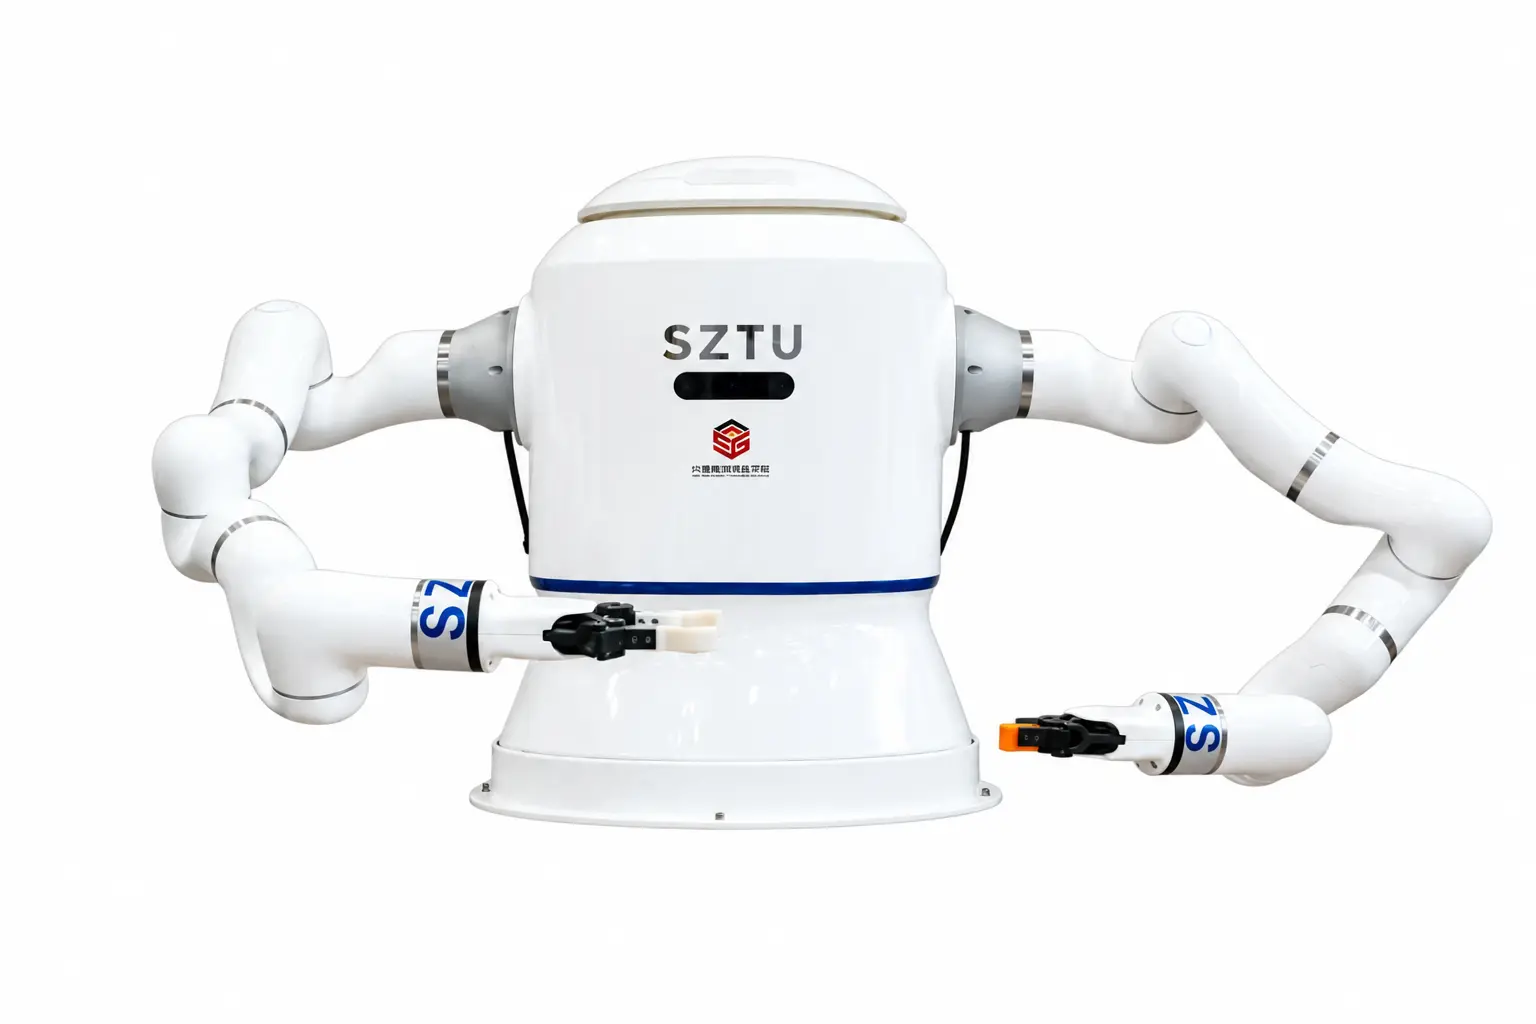
产品样机
| 平台形态 | 双机械臂实验平台 / 桌面服务样机 |
|---|---|
| 任务方向 | 抓取、重抓、协同装配与服务操作 |
| 软件能力 | 三维视觉、规划、控制与数字孪生 |
页面展示两种平台形态,机械臂、末端工具与软件功能按具体任务确定。
咨询平台方案两段实拍分别展示桌面服务操作,以及虚拟模型与实体机械臂的同步验证。
两段视频分别对应不同的样机与验证环境。平台结构、末端执行器、任务流程和实验范围按具体项目确认。
结合目标识别、抓取规划和双臂控制,开展操作算法研究与任务验证。
利用 RGB-D 相机获取场景与点云信息,开展目标分割、识别和六维位姿估计,为后续抓取提供输入。
根据目标形状、夹爪结构和作业空间选择抓取姿态,衔接物体识别与机械臂操作。
通过双臂交接和重新抓取调整物体姿态,为后续装配、倾倒等操作做好准备。
结合机器人运动学与场景约束规划动作路径,协调双臂运动并进行碰撞检查。
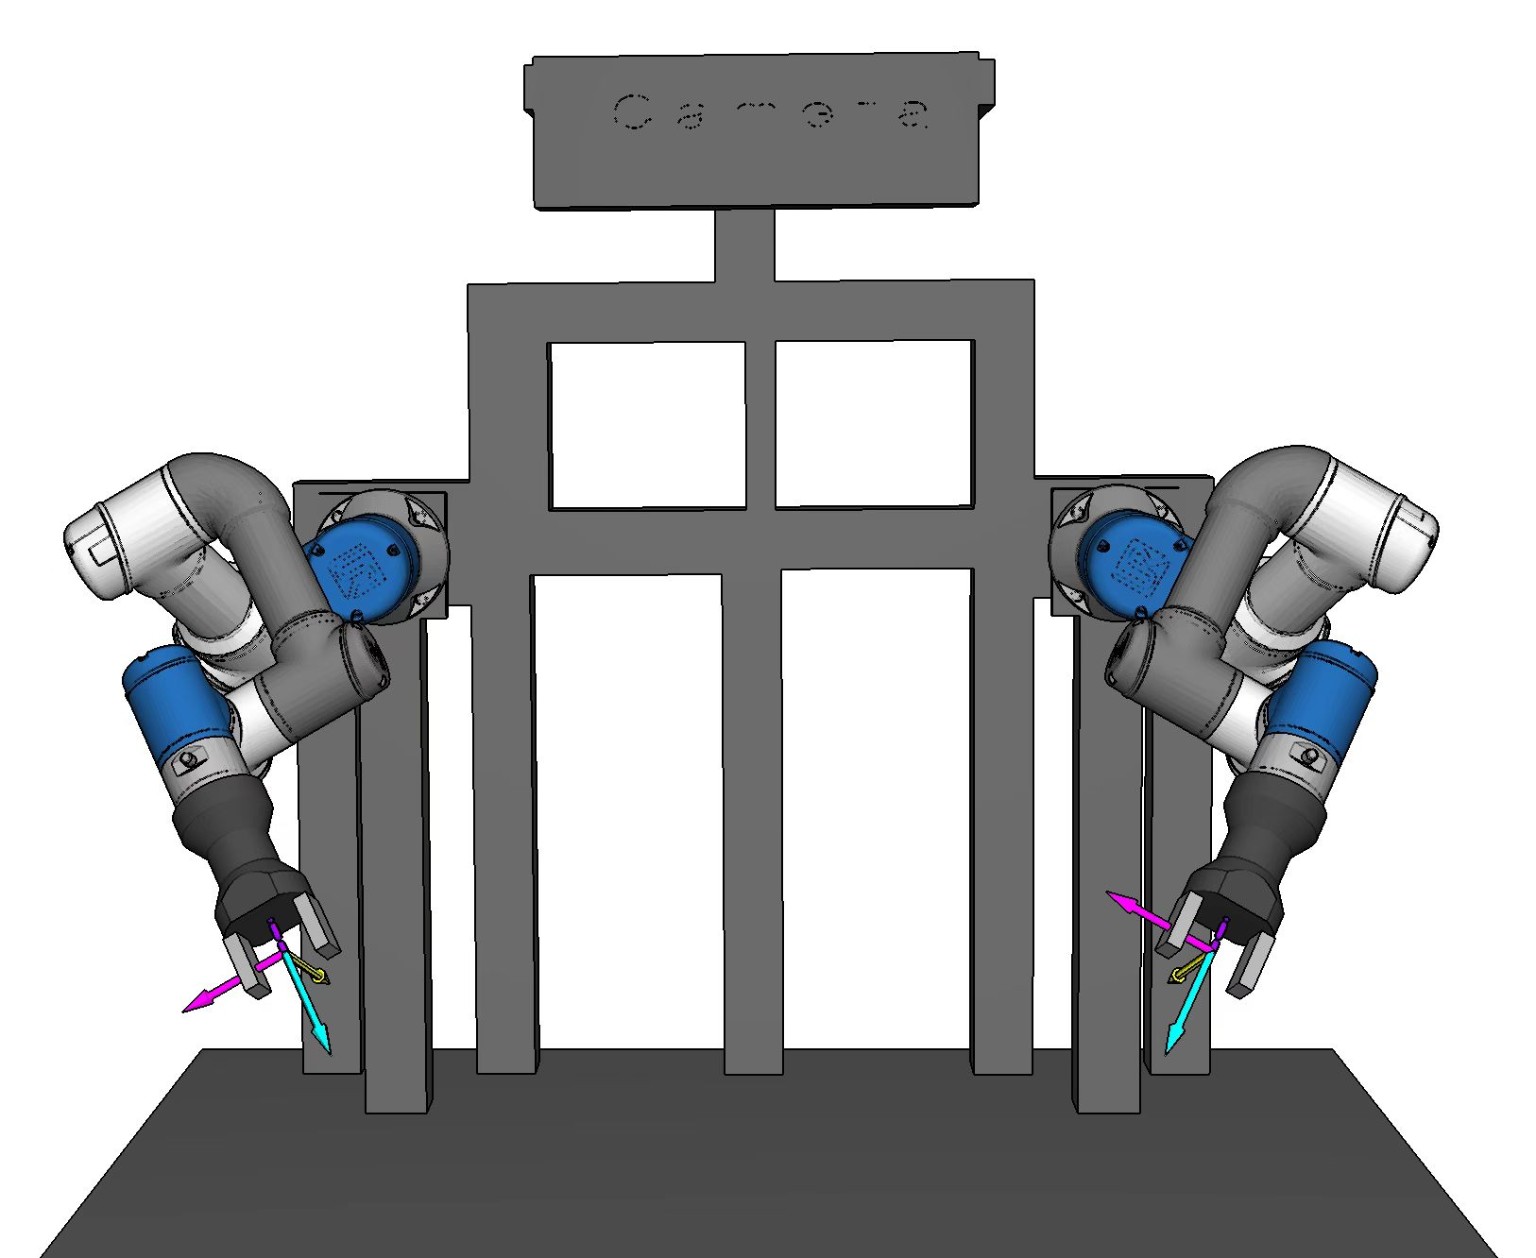
在虚拟模型中观察机器人状态、验证动作,并结合实机进行虚实同步与运动执行。
提供关节状态获取、运动控制及正逆运动学功能,可开展强化学习操作实验与上层算法开发。
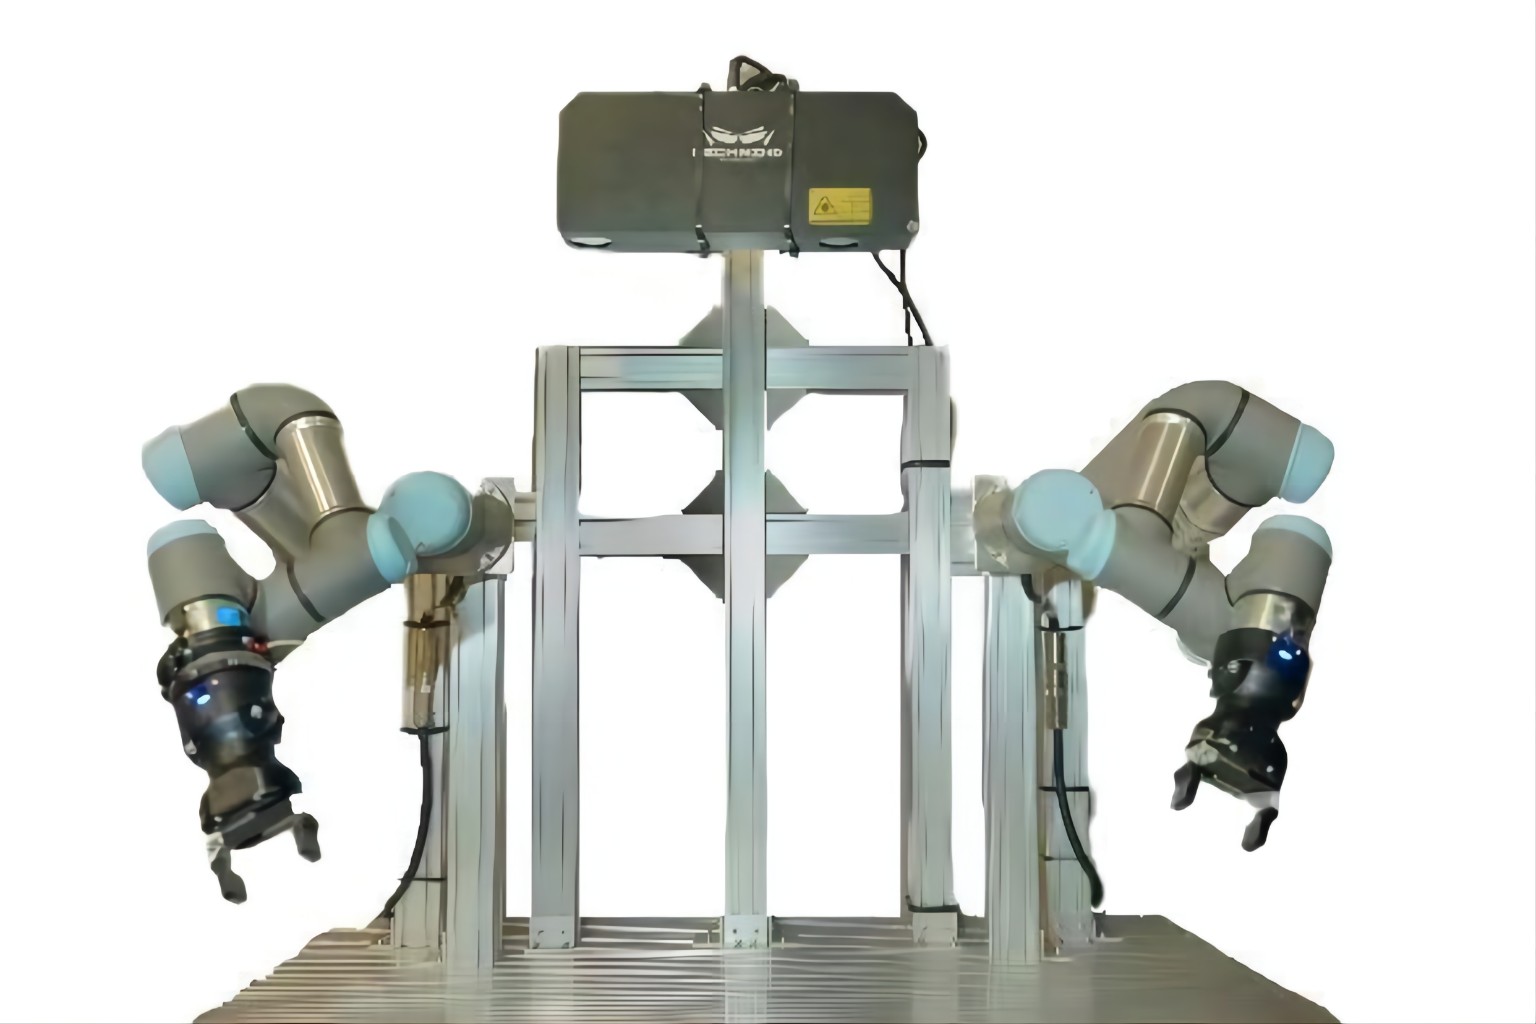
以下参数对应由两台协作机械臂组成的固定式实验平台。桌面服务样机的结构与参数另行确认。
| 单臂自由度 | 6 |
|---|---|
| 双臂总自由度 | 12 |
| 单臂重量 | 16 kg |
| 单臂负载 | 3 kg |
| 单臂最大工作半径 | 625 mm |
| 机械臂重复定位精度 | ±0.02 mm |
| 工具速度 | ≤ 1.9 m/s |
| 关节最大速度 | 180°/s |
| 末端关节运动范围 | ±360° |
| 平台尺寸 | 1200 × 900 × 1800 mm |
| 平台框架 | 欧标铝型材 |
参数为手册中的参考配置,具体选型与交付范围需按项目确认。重复定位精度为机械臂指标,不代表整个平台的装配精度。
咨询平台方案围绕工件、末端工具、任务流程和场地条件,确定平台配置与验证范围。
研究视觉感知、双臂协调、抓取策略与强化学习方法,开展操作算法的实验验证与教学。
围绕接插件等工件开展定位、重抓和双臂配合实验,验证不同工件与装配流程的适用性。
以持杯、倾倒和咖啡制作等任务为例,研究双臂配合、物体姿态调整与连续操作流程。
数字孪生联动、抓取与重抓、双臂换手、连续任务执行及桌面服务流程。具体测试对象、评价指标与验收条件按项目确定。