产品与平台
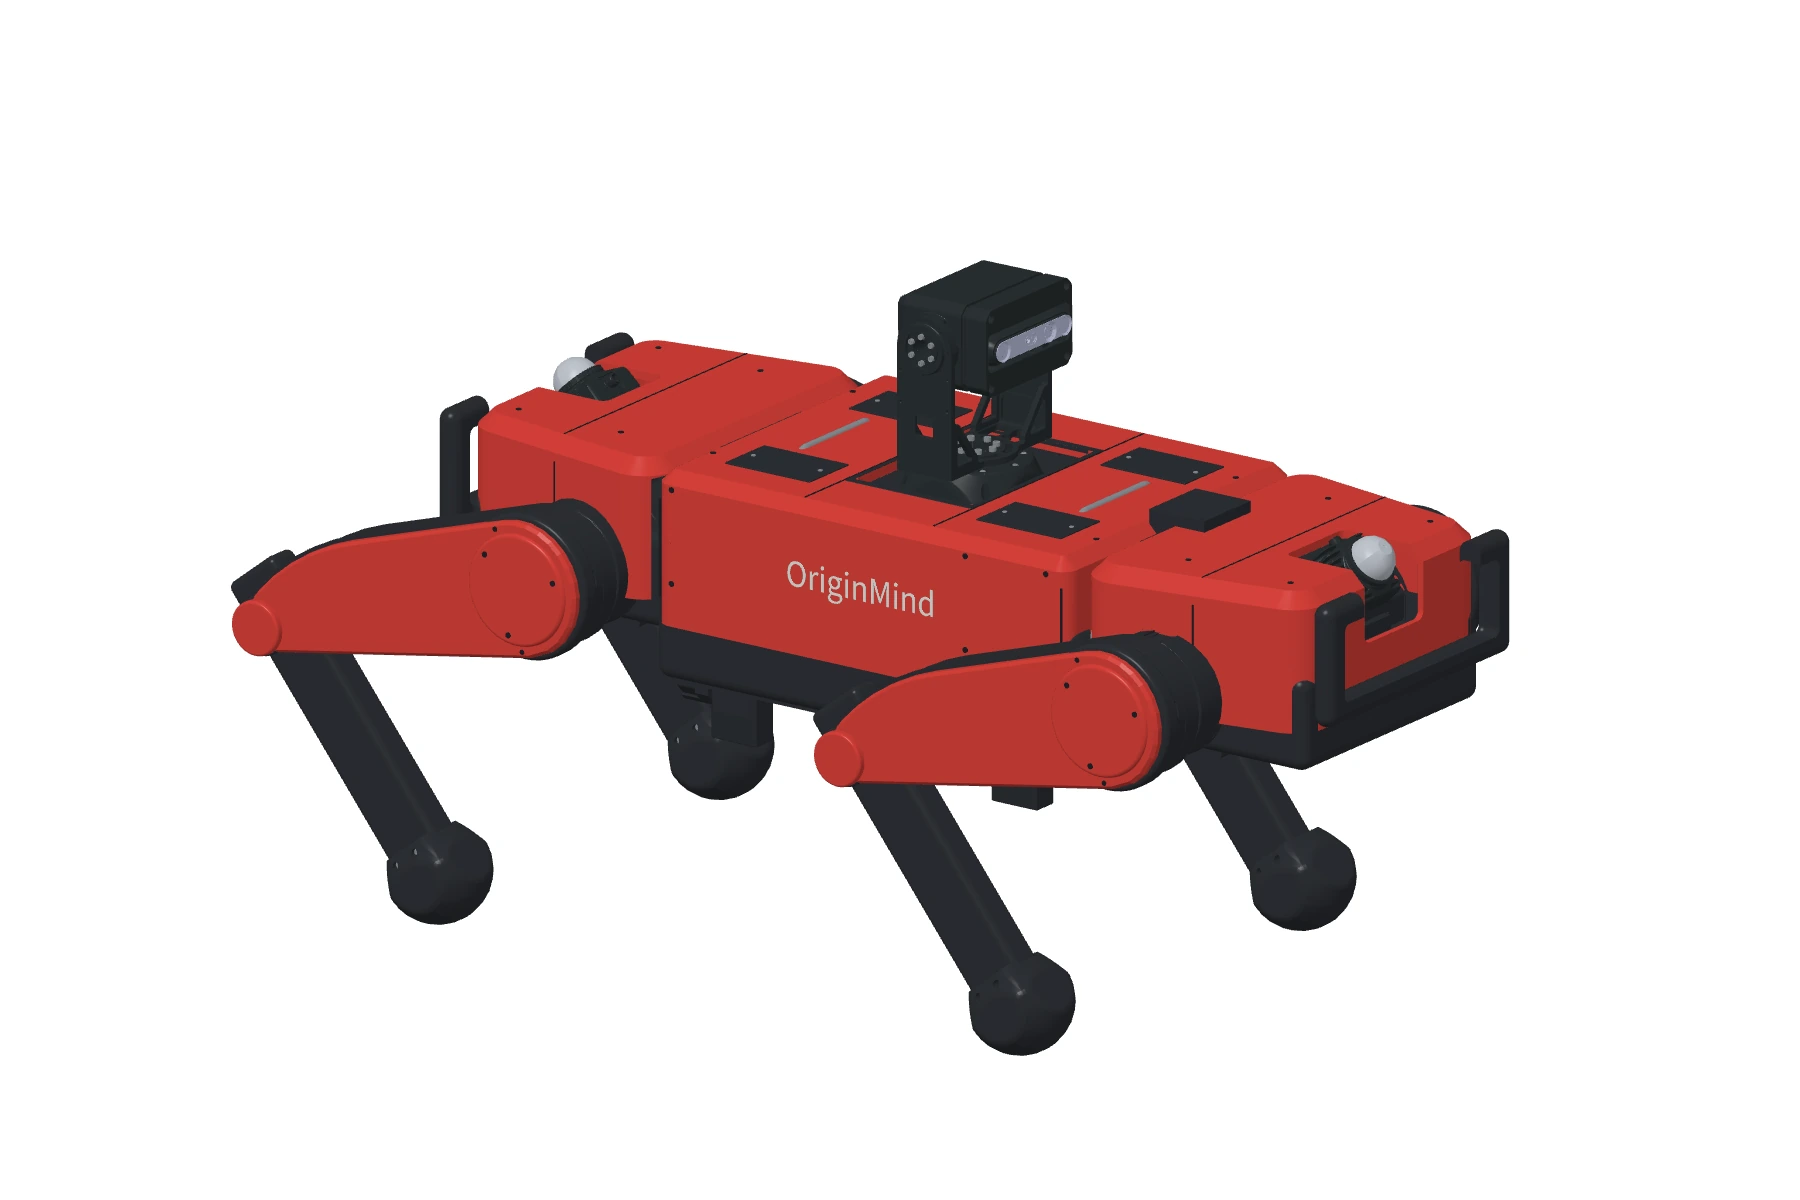
重点研发矿山四足巡检平台,同时开展履带、轮式、双臂及教育科研平台研发。各型号的研发状态、参考配置和演示见下方介绍。
源灵智能 · OriginMind
四足、履带、轮式巡检与移动双臂平台。
研发阶段
面向矿山巷道与设备巡检,研究四足通行、环境感知和任务执行。
Q1 外观设计
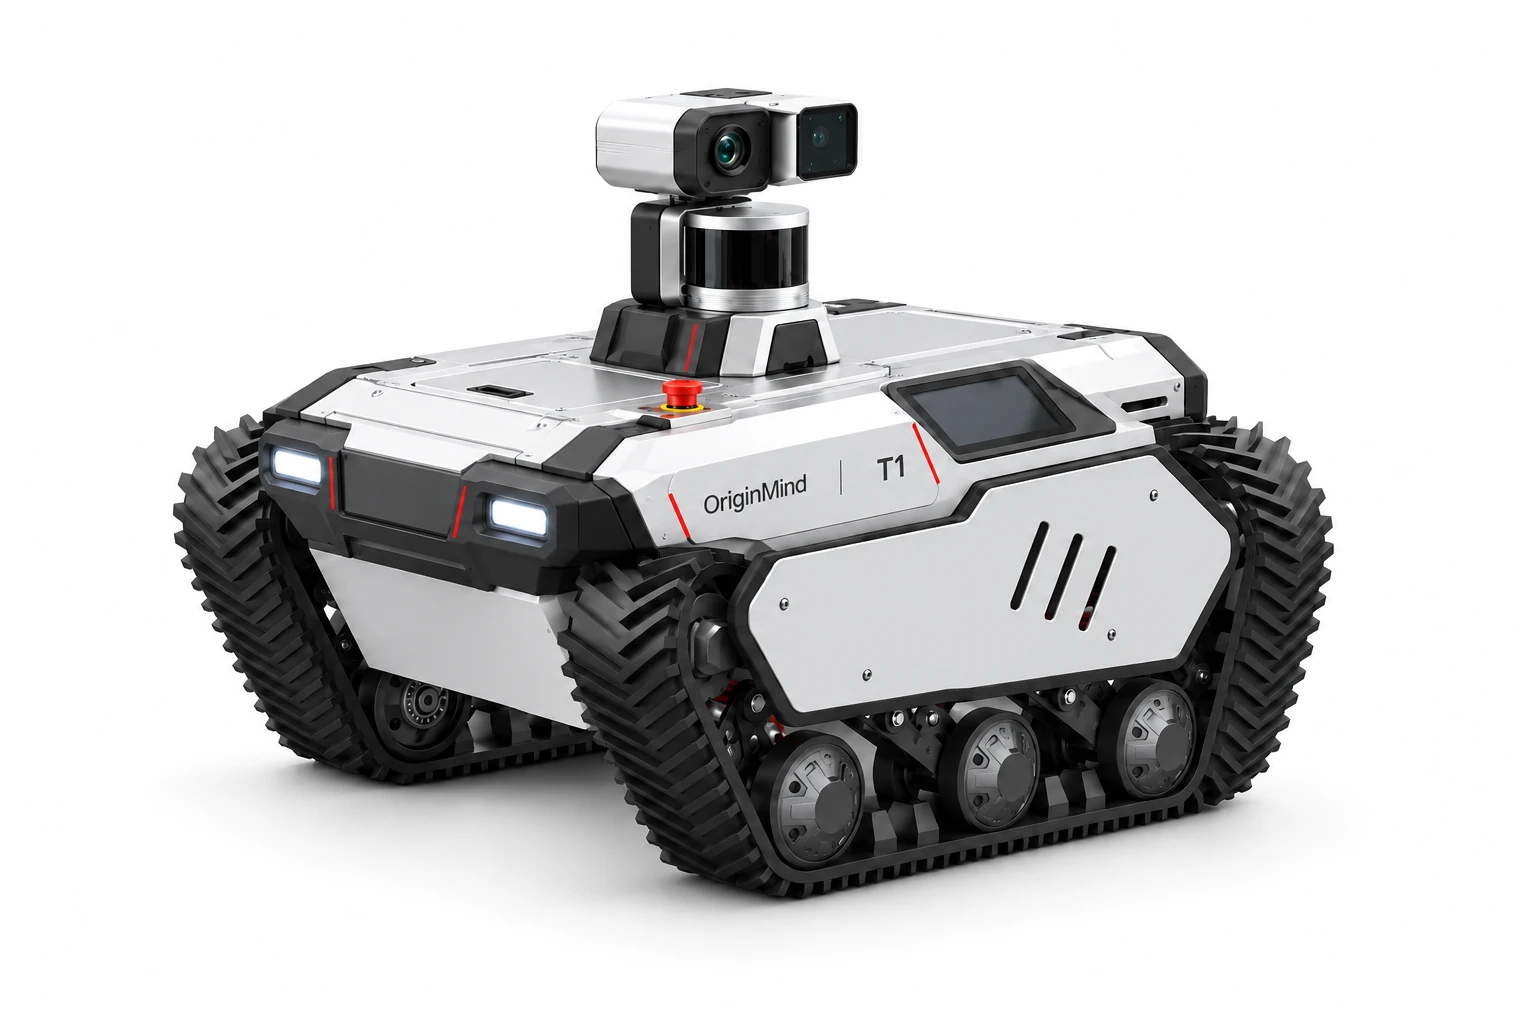
基于通用履带底盘开展外壳设计,面向矿山巡检应用研发。
外壳设计效果图 · 通用履带底盘
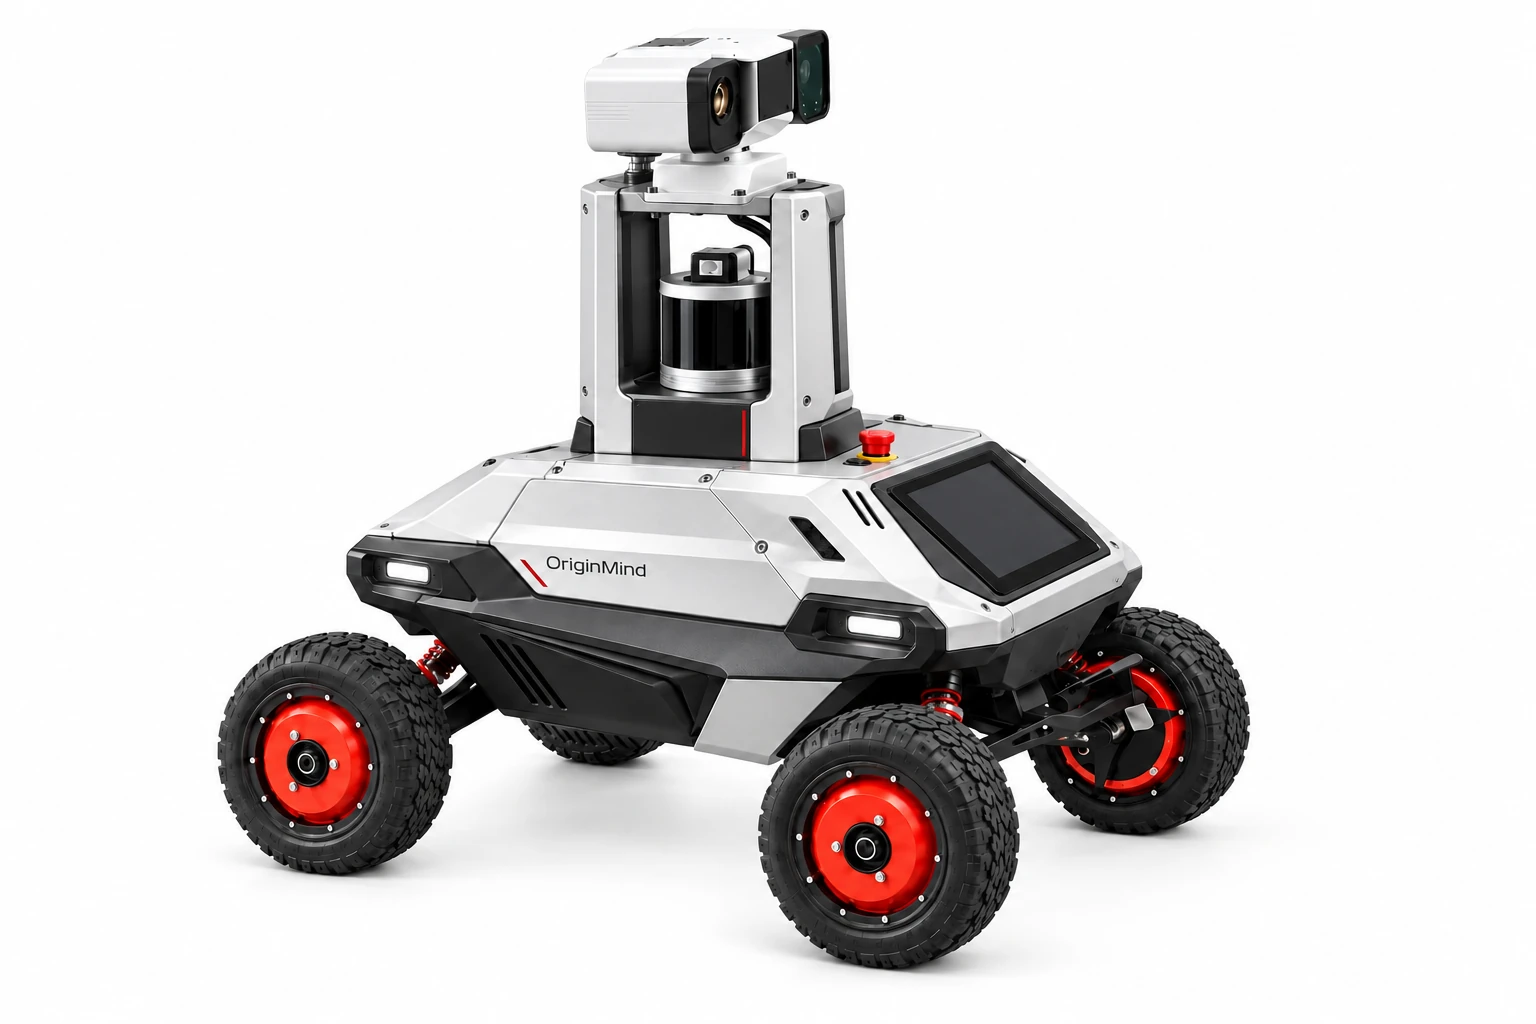
支持语音交互的轮式平台,可按项目选配建图、定位、导航与巡检模块。
外壳设计效果图
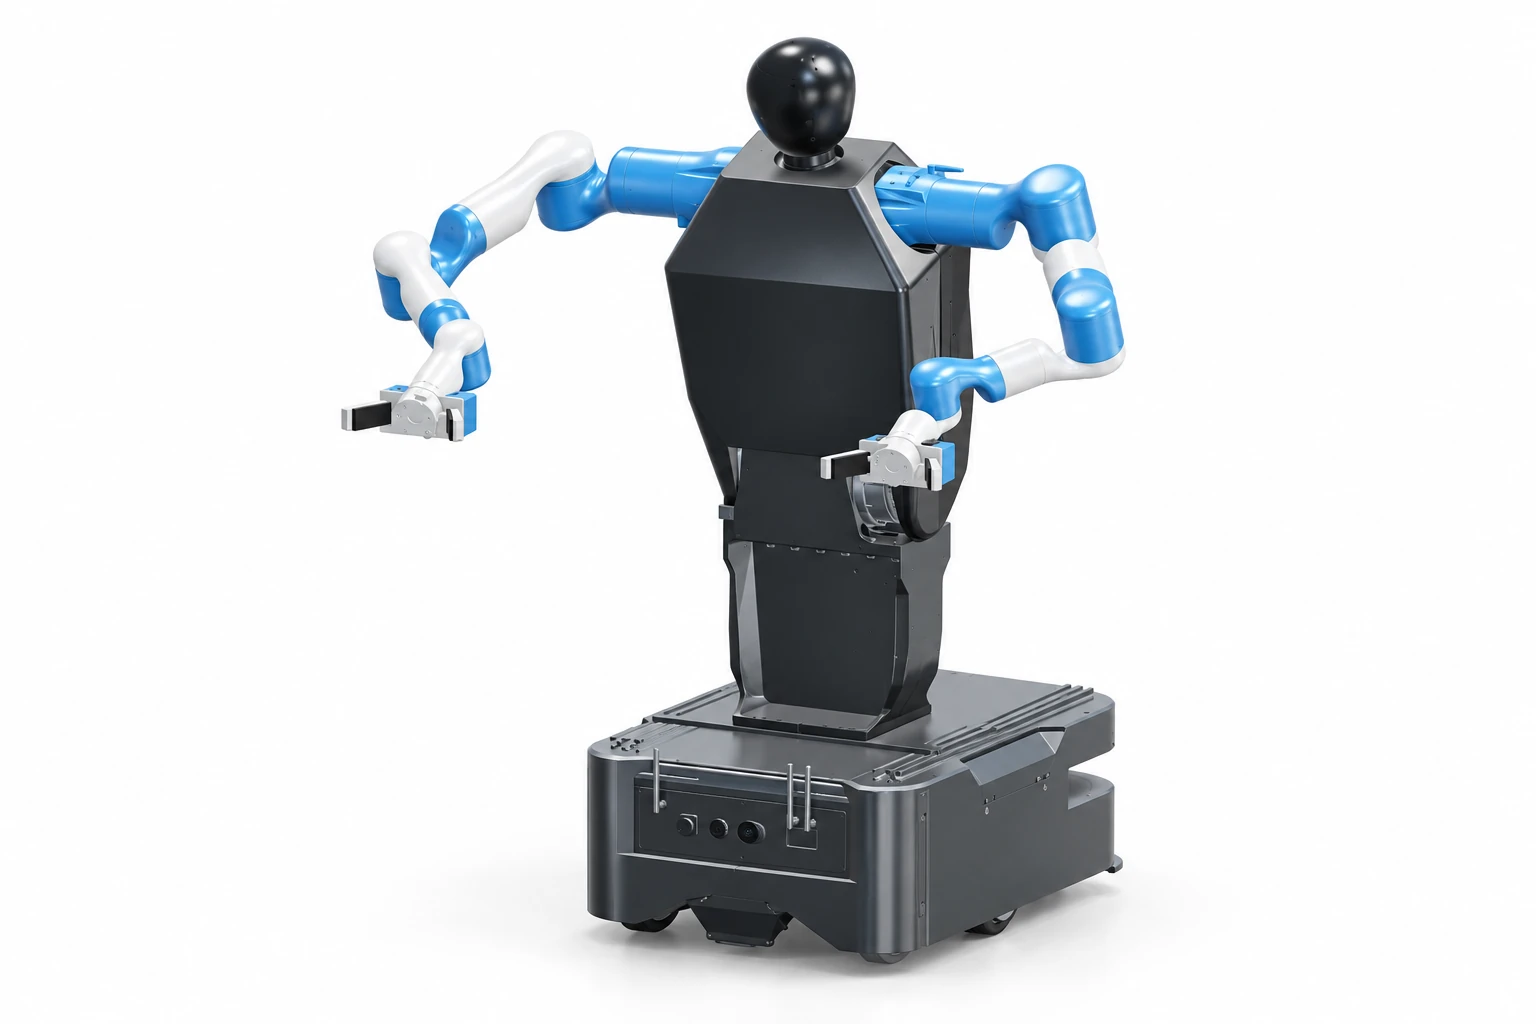
结合移动底盘与双机械臂,用于移动抓取和双臂协同操作研究。
结构说明、实验演示与机器人课程。进入机器人课程
产品样机
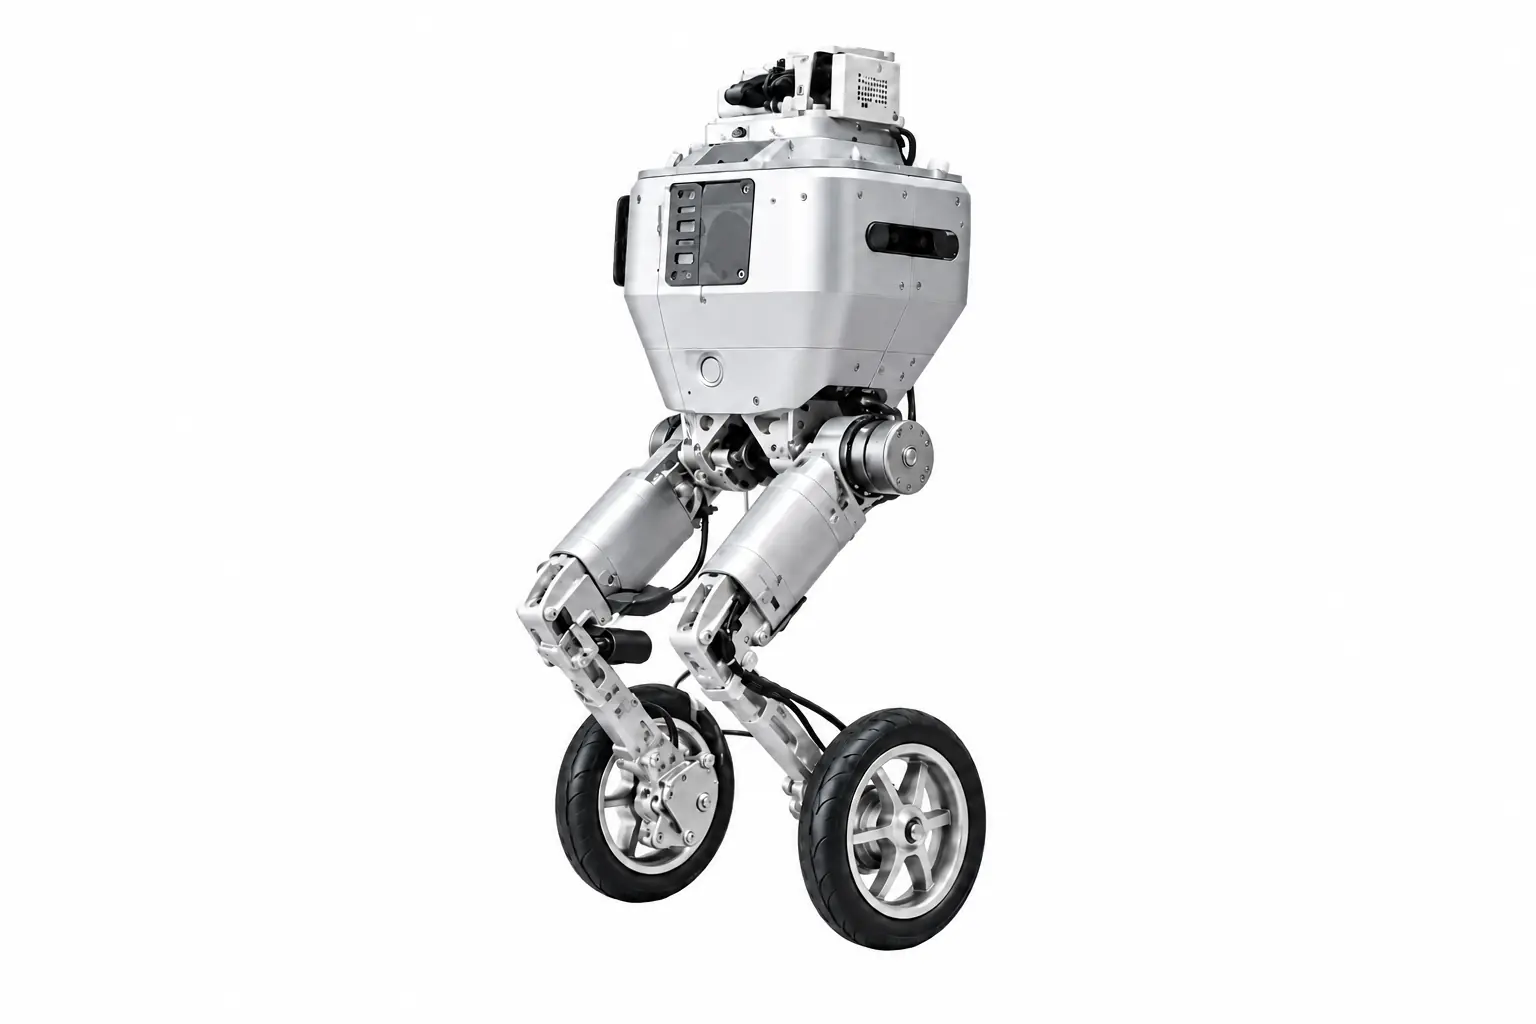
采用封闭式机身,用于轮腿协同控制与设备集成实验。
产品效果图
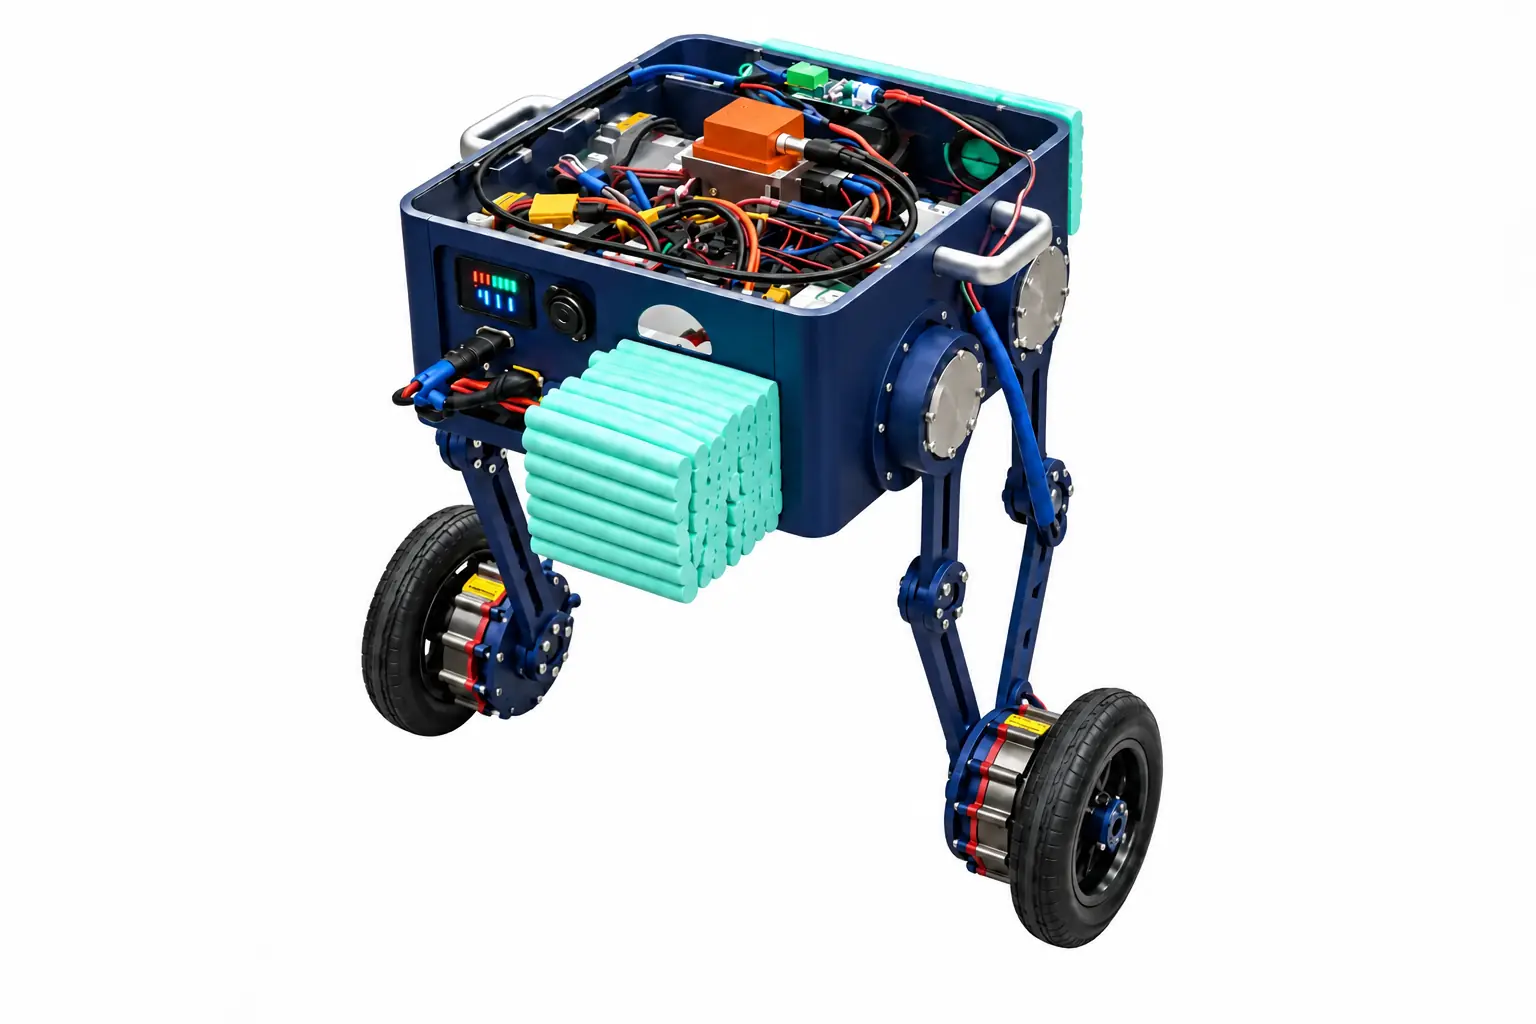
采用并联轮腿机构与开放式机身,便于设备接线、安装与运动控制实验。
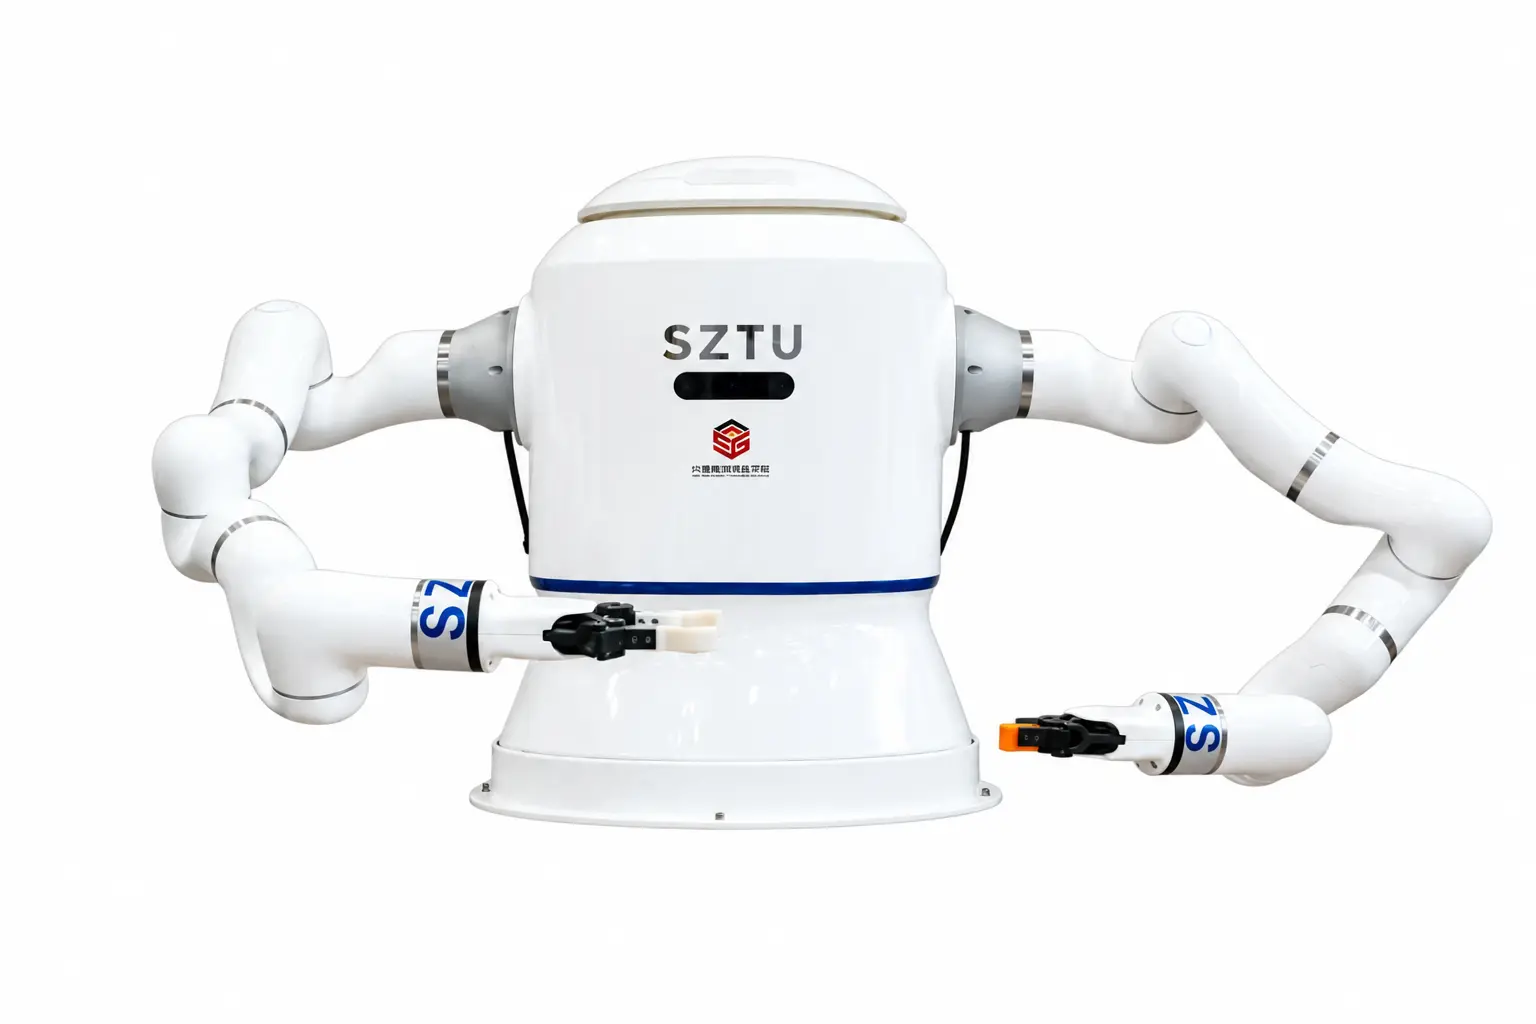
用于视觉抓取、双臂协同、运动规划与数字孪生实验。
参考样机
比较平台结构、应用方向与当前状态,进一步了解配置和验证范围。
小屏幕可横向滑动表格。具体参数及验证范围请以对应产品页为准。
请提供作业环境、载荷、设备接口及目标任务,我们将与您确认适合的平台和配置。教学科研项目可补充实验内容与课程需求。