摆动与抬升分开驱动
一个舵机控制水平摆动,另一个通过六连杆机构驱动抬升。抬升机构本身为单自由度,便于分析输入角度与足端轨迹的关系。
研究参数
以下数据对应论文中的六足研究原型。
| 机械结构 | 六足布局;每腿采用六连杆抬升机构 |
|---|---|
| 驱动方式 | 每腿 2 个总线舵机,共 12 个驱动 |
| 主动自由度 | 每腿 2 个:水平摆动、垂直抬升 |
| 步态模式 | 三足步态、双足步态 |
| 双足步态峰值速度 | 0.390 m/s研究原型实测 |
| 双足步态平均速度 | 0.174 m/s同次 20 s 实验 |
实验条件:实验室平地前进 20 s,舵机转速设定 0.2 r/s;速度由九轴 IMU 加速度积分估算。以上为论文研究原型数据,非交付性能承诺。尺寸、质量、载荷、续航及接口以对应样机资料与测试结果为准。
运动原理
从单腿运动研究多足协同。
一个舵机控制水平摆动,另一个通过六连杆机构驱动抬升。抬升机构本身为单自由度,便于分析输入角度与足端轨迹的关系。
两组三条腿交替支撑。重心投影位于支撑三角形内时可保持静态稳定,适合基础调试与支撑时序研究。
三组两条腿交替支撑,需要动态平衡。论文实验中速度更高、机身振动更明显,适合研究速度与稳定性的关系。
运动演示
机构动作、实机行走与仿真对照。
视频包含不同研发阶段的样机,结构与配置请参照对应样机资料。
实验准备
适用于基础教学与实验准备。
核对供电规格、紧固件与线束;按实机说明完成舵机中位和关节方向检查。
在平整、无障碍场地从三足步态开始,检查足端间隙、支撑顺序与运动范围。
逐步调整步态参数,记录速度、姿态和温升;出现卡滞或异常振动时停机检查。
首次通电、急停方式及软件操作以随设备提供的实机说明为准。
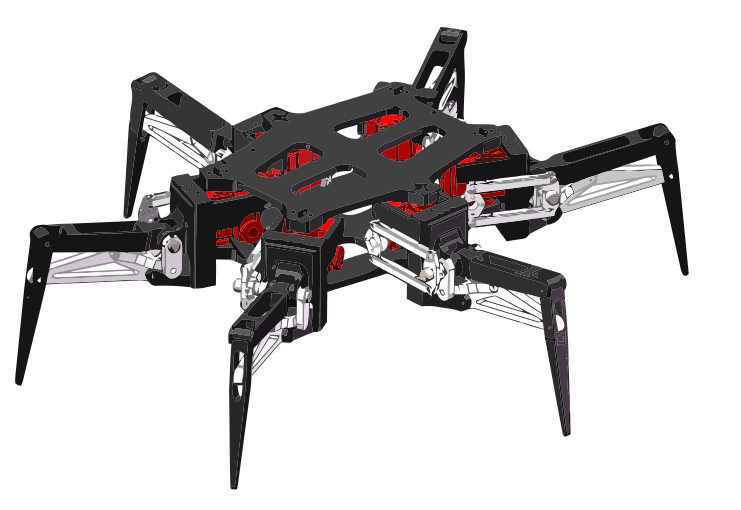
技术依据与模型图:Ma et al., Micromachines 13(9), 1404 (2022),Fig. 3(裁切),CC BY 4.0。
查看研究论文