移动到位
让底盘到达目标位置并完成停车对准,为双臂操作建立稳定起点。
源灵智能 · 工业应用
结合移动底盘与双机械臂,用于移动抓取和双臂协同操作研究。
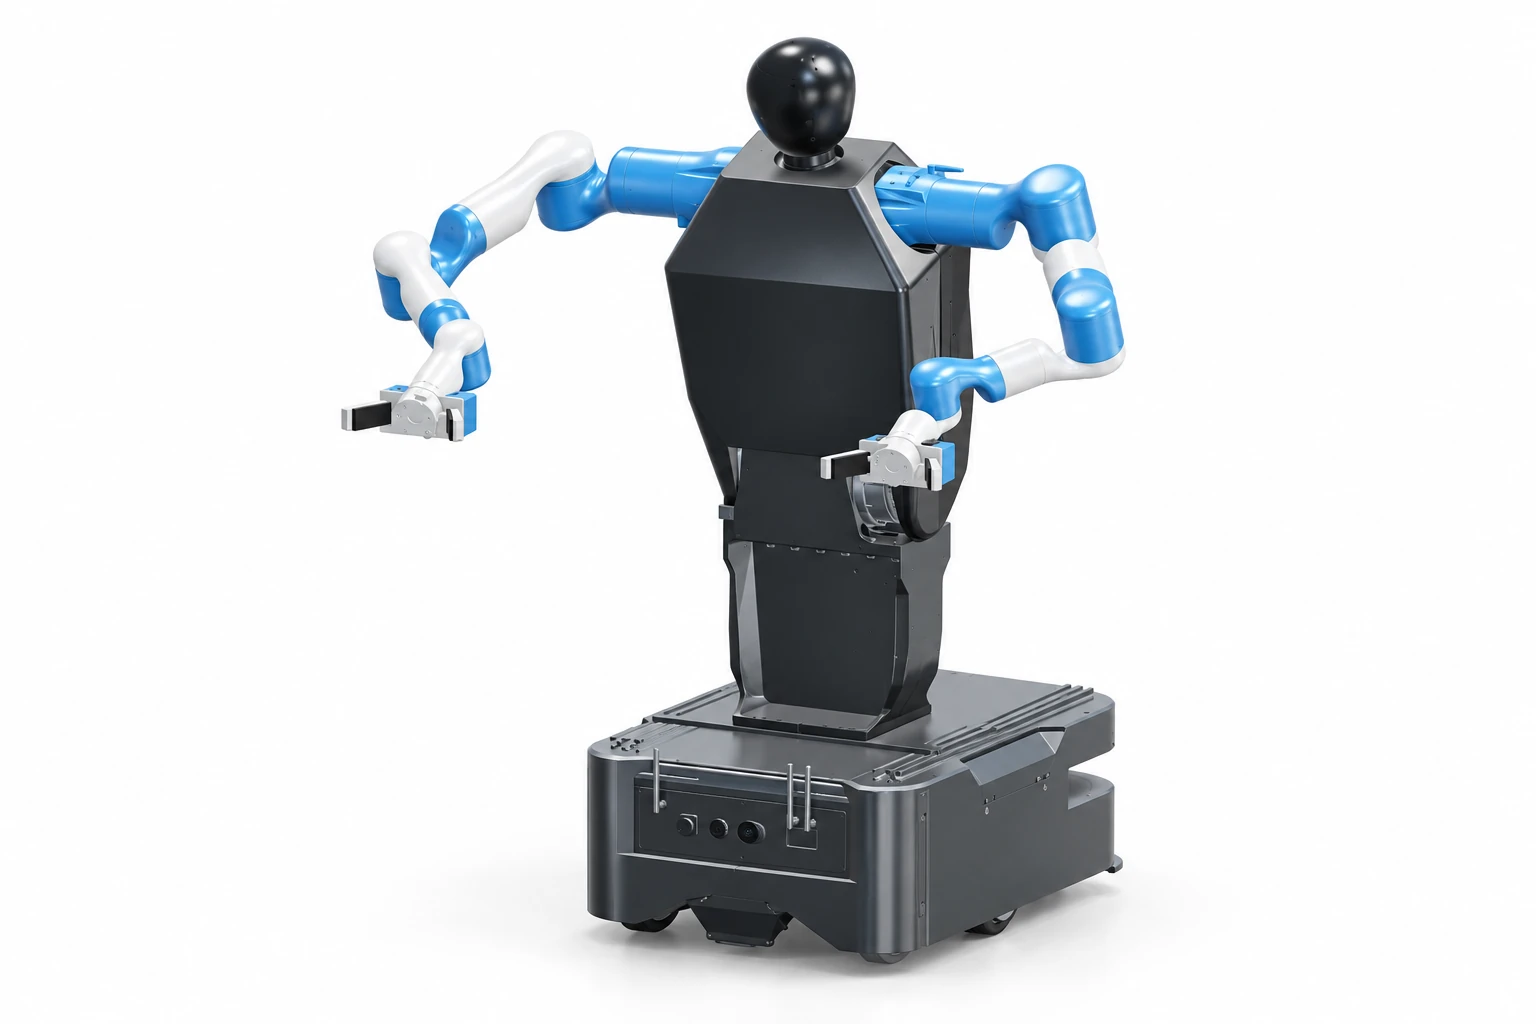
平台概况
| 产品型号 | MDA1 |
|---|---|
| 研发状态 | 工程样机研发中 |
| 产品系列 | 工业应用 |
| 平台结构 | 移动底盘与双机械臂 |
| 研发方向 | 移动、抓取与双臂协同操作 |
让底盘到达目标位置并完成停车对准,为双臂操作建立稳定起点。
围绕抓取、托举和物体交接,研究双臂动作与目标姿态的协调。
衔接移动与操作,研究任务切换、状态反馈及异常后的恢复方式。
验证说明
当前提供整机模型与移动双臂任务仿真。整机尺寸、重量、速度、续航、单臂负载、作业范围及精度尚未完成验证,暂不作为产品性能参数公布。
传感器、通信与末端工具配置需结合目标任务评估。方案评估将先确认工件、作业空间与测试条件。