感知与定位
接入传感器与环境地图,获取机器人位置和现场信息。
OriginMind / 机器人智能操作系统
衔接感知、导航与操作功能,组织机器人任务并查看执行反馈,为矿山巡检研发和系统集成提供软件基础。
Cloud 体验无需安装或登录;配置自己的系统需登录。API 文档面向本机客户端开发。
能力概览
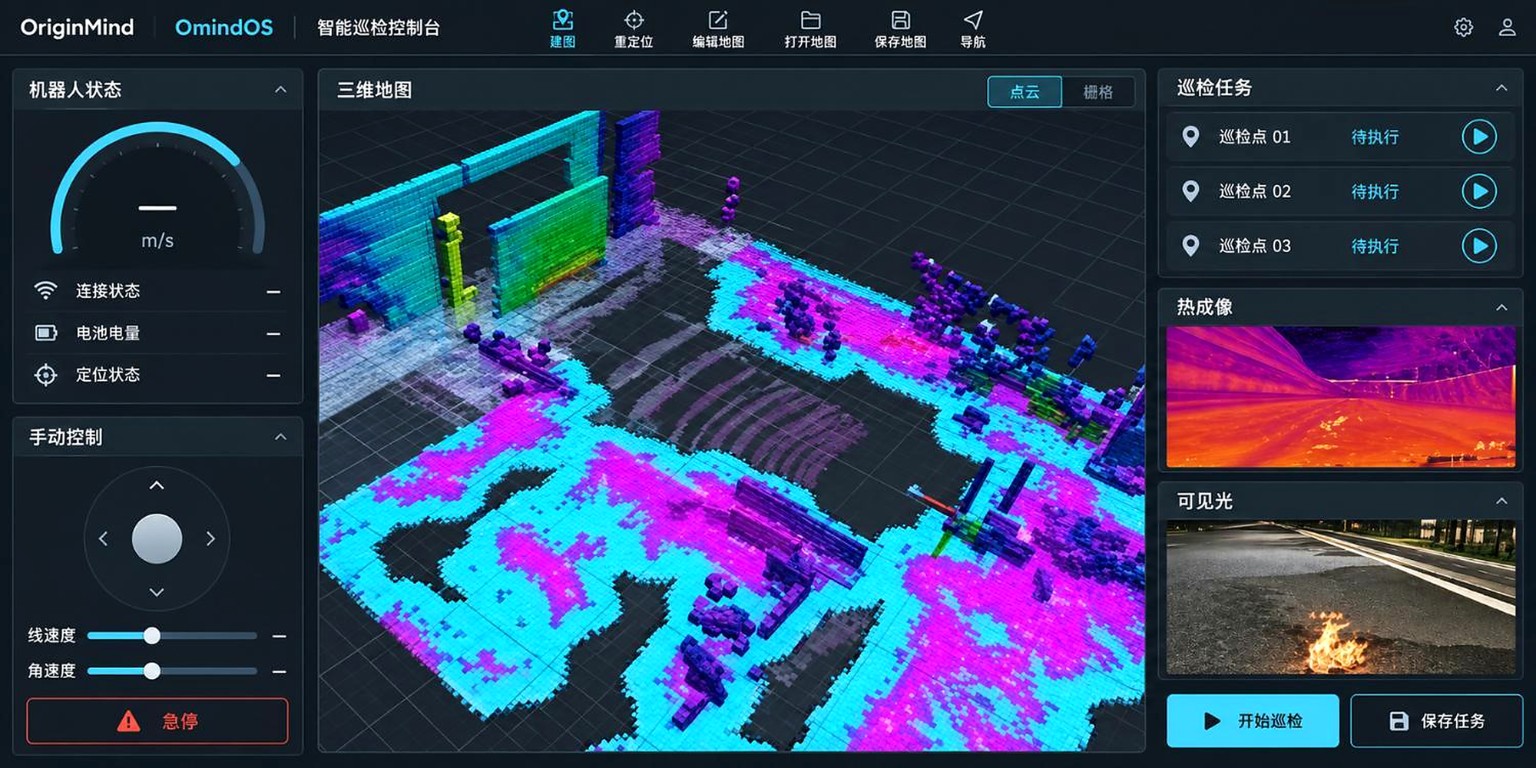
接入现场信息,组织机器人动作,并跟踪任务执行结果。
接入传感器与环境地图,获取机器人位置和现场信息。
根据目标位置组织路径规划、移动与避障。
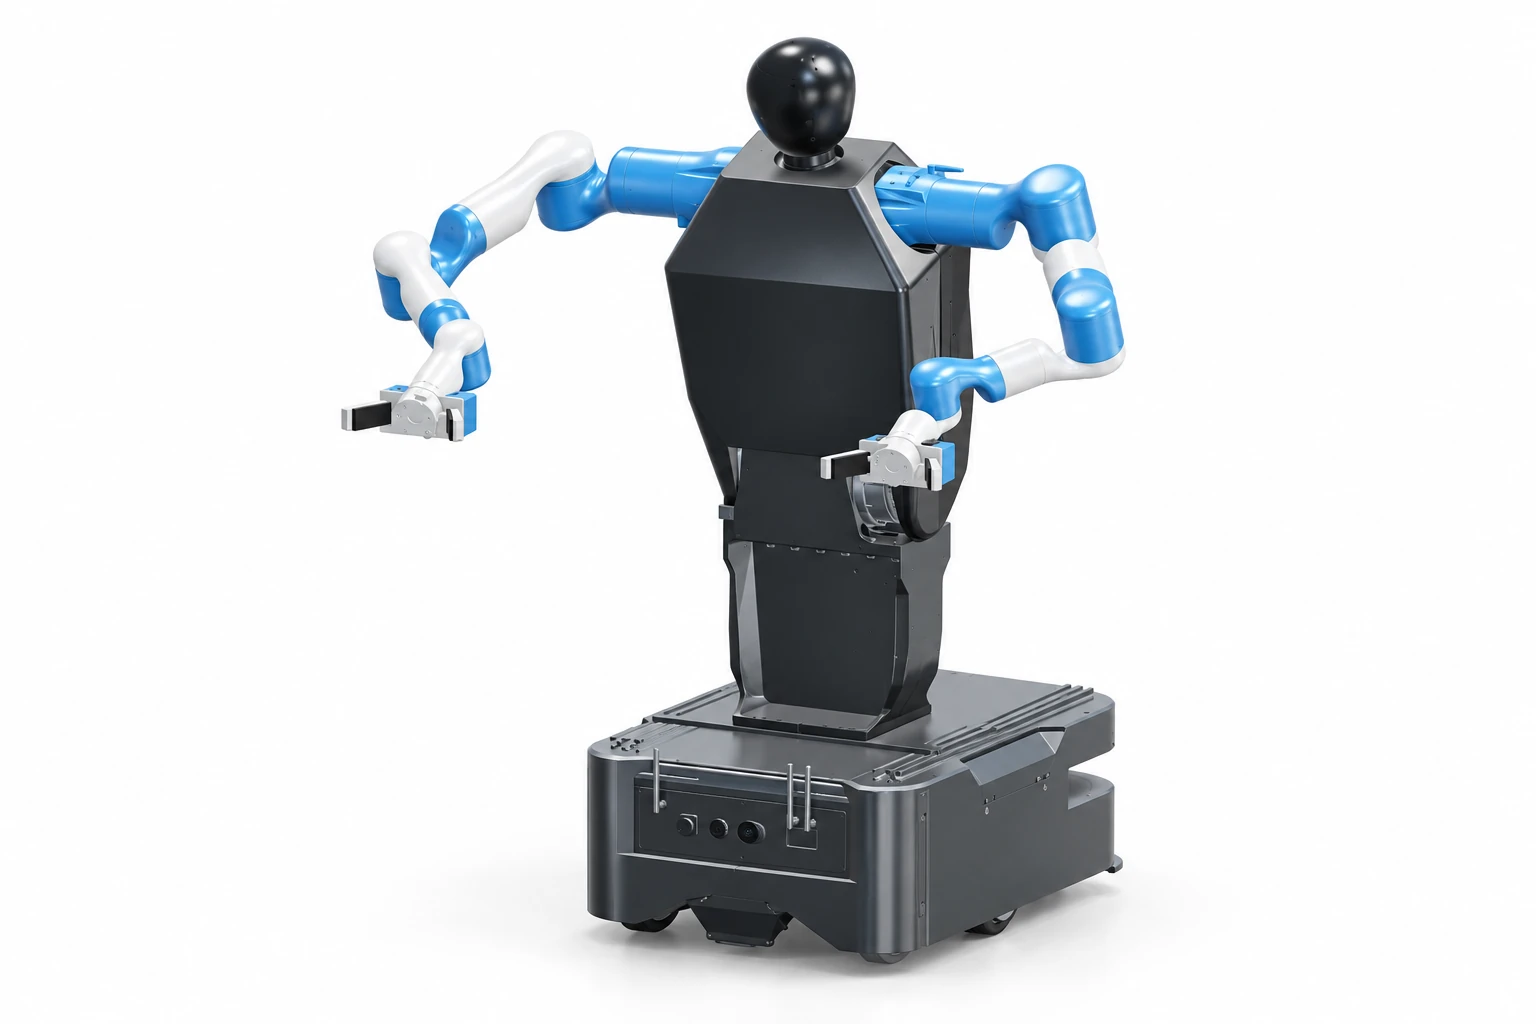
衔接机械臂规划与底盘移动,研究抓取、转运和双臂协同。
明确目标与动作
连接感知、导航与控制
组织动作与执行顺序
跟踪进度与执行结果
OMINDOS CLOUD
在浏览器中体验导航与双臂协同,直观看到机器人的运动与任务过程。
体验无需登录;配置自己的系统需登录。