井下感知与定位
面向无卫星定位信号的井下环境,结合相机、激光雷达和惯性信息,研究环境建模、定位与目标识别。
核心产品 · 矿山巡检
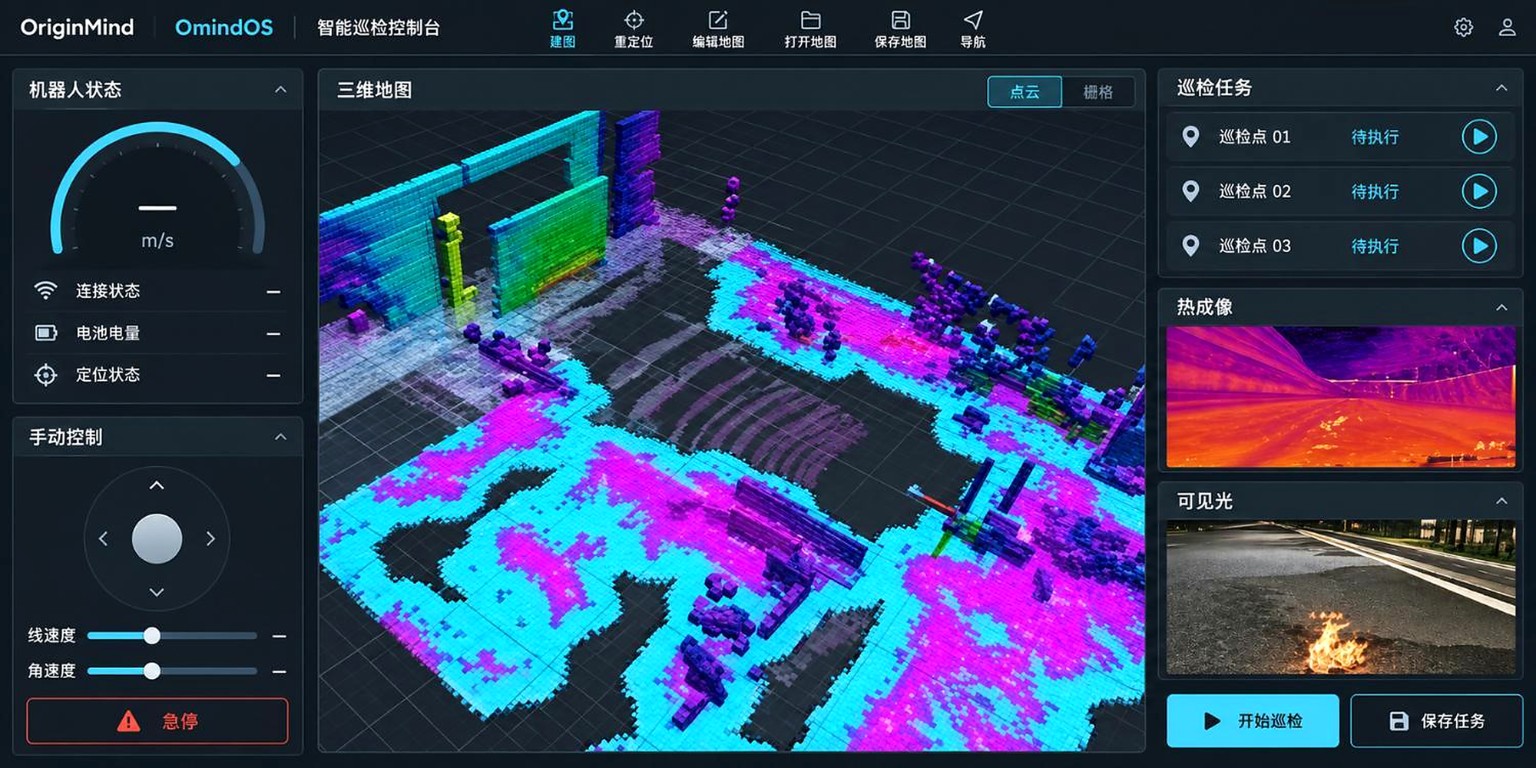
面向矿山巷道与设备点位巡检,研究四足通行、环境感知和任务执行,配套开发 OmindOS 巡检功能。
OmindOS Cloud · Q1
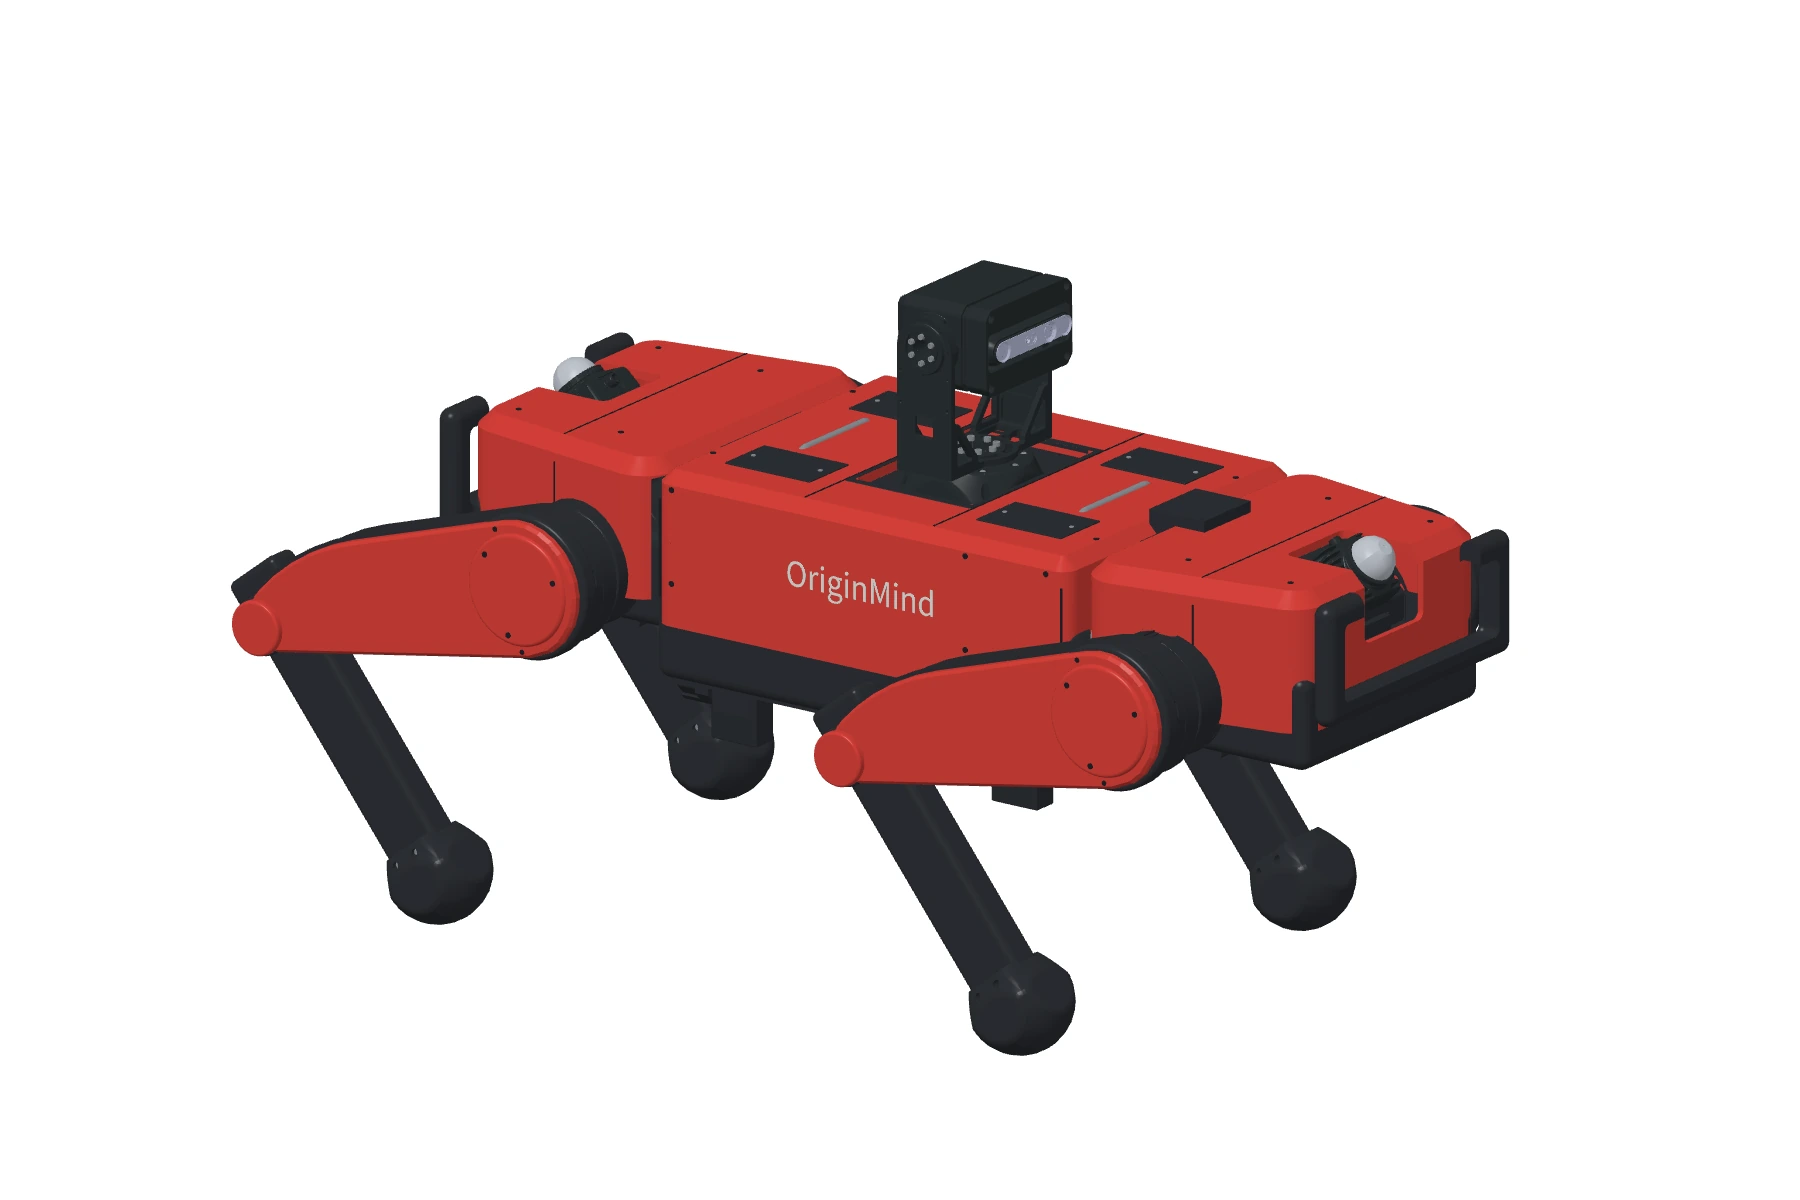
使用 Q1 R2 模型与 MuJoCo 3.3.7 离线计算 30 秒行走轨迹,再用 V1.3 外观渲染为 1080p 视频;0.40 m/s 为该次运行的目标速度。
本次参考参数:目标速度 0.40 m/s、抬脚高度 0.020 m、步态周期 1.5 s、支撑比例 0.90。轨迹包含起步加速,实际前进约 11.24 m,峰值倾角约 3.01°。
画面仅为软件仿真。模型质量、惯量、接触与执行器参数仍待真机标定,以上结果不代表样机实测性能。
本片使用扩展至 0.40 m/s 的服务器运行器,独立重跑已复现结果。3–30 秒区间平均前进速度约 0.401 m/s;这不是匀速或全工况性能承诺。
公开 ROS2 版本(PR #30)允许输入 0.02–0.16 m/s,内置稳定慢行参数为 0.04 m/s。Cloud 参数运行每次为 7 秒,与本片的 30 秒离线运行分别记录;0.40 m/s 原生 ROS2 服务、话题与停止流程尚未完成整体验收。
本次峰值力矩达到模型的 60 N·m 上限,约 7.2% 的物理步至少一个执行器力矩达到 59.9 N·m。质量、惯量、接触与执行器仍待实机标定。
查看本次验证记录 · ROS2 参数说明保留此前的 Q1 跳跃与产品运动片段。片中读数属于此前演示,不作为本次 R2 动力学仿真的参数或验收结果。
围绕“到达点位、采集信息、留存记录、人工复核”开展研发,逐步验证四足平台与智能软件的协同。
面向无卫星定位信号的井下环境,结合相机、激光雷达和惯性信息,研究环境建模、定位与目标识别。
研究语音、文本指令与视觉信息的结合,将巡检需求转化为导航目标和任务步骤。
围绕巷道内的坡度、障碍和不平整地面,开展路径规划与四足运动控制的协同验证。
面向定时、定点和路线巡检,研究任务执行与可见光、热成像等数据采集的配合。
集中展示机器人状态、现场图像和三维地图,研究远程查看与人工接管方式。
研究将时间、位置、图像与任务状态关联,保留原始记录,支持结果复核与后续处理。
| 运动平台 | 四足式机器人 |
|---|---|
| 感知方向 | 视觉、激光雷达与惯性信息融合;巡检传感器按任务评估 |
| 软件方向 | OmindOS 接入、任务规划、远程查看与巡检数据管理 |
| 验证重点 | 整机运动、载荷与供电、现场通信及任务执行 |
| 现场条件 | 按地形、粉尘与潮湿程度、光照及通信覆盖制定测试方案 |
| 防护与认证 | 页面暂不公布防护等级、防爆认证或特殊工况适用结论 |
整机尺寸、重量、续航及通行能力尚未完成验证,暂不作为产品性能参数公布。具体作业区域的适用性需结合整机测试、认证资料与现场要求确认。
了解研发进展从具体作业区域与巡检对象出发,评估机器人配置、适用条件和现场验证范围。
关注不平整地面、受限通道和设备观察点位,评估移动、感知与通信需求。
围绕设备观察点位,评估图像采集、温度监测与巡检记录需求,检测能力按传感器配置验证。
与集成商及行业用户梳理目标任务,确定传感器、载荷和系统接入需求。