巷道路线巡查
明确起终点、巡检路线及障碍条件,记录地图、行进轨迹和人工干预情况。
应用场景 / 矿山巡检
以地下金属矿现场研究为基础,围绕巷道通行、设备点位巡检与结果复核,推进 Q1 四足平台和 OmindOS 的联合研发。
任务与结果
以下用于讨论研发与联合验证范围。每项任务都需要明确观察对象、采集方式和评价标准。
明确起终点、巡检路线及障碍条件,记录地图、行进轨迹和人工干预情况。
围绕泵房、输送设备及管线等观察点,评估图像与温度信息的采集方式;传感器按任务选择。
约定记录的时间、位置、设备编号与原始图像,将待复核信息交由人员判断,讨论后续系统对接。
工况与适用条件
矿山类型、作业区域与现场工况共同决定设备配置。低照度、粉尘、潮湿和通信受限应分别确定测试条件与评价方法。
矿海明眸 · 研究基础
矿海明眸围绕矿业智能语义巡检开展多平台研究。多源定位提供地图与位置,三维感知描述环境,任务规划衔接移动与巡检动作。
融合激光雷达、相机与惯性测量信息,研究点云配准、增量建图与轨迹估计,为巷道导航提供地图和位置依据。
研究基于神经辐射场(NeRF)与几何先验的场景重建,探索从不完整观测中恢复场景信息的方法。
结合语言指令与环境语义,分解巡检目标,衔接路径规划、动态避障和任务执行。
将巡检对象与地图位置关联,组织移动、观察和记录步骤,再用同一路线的任务结果检验各环节能否协同工作。
这里展示的是矿海明眸项目的研究内容与历史材料。Q1 四足整机的运动、载荷、续航及巡检能力,将按对应样机和测试条件独立验证。
查看 Q1 当前研发状态现有实拍呈现地下金属矿的通道、地面与设备分布,为通行、感知和通信方案提供现场参考。
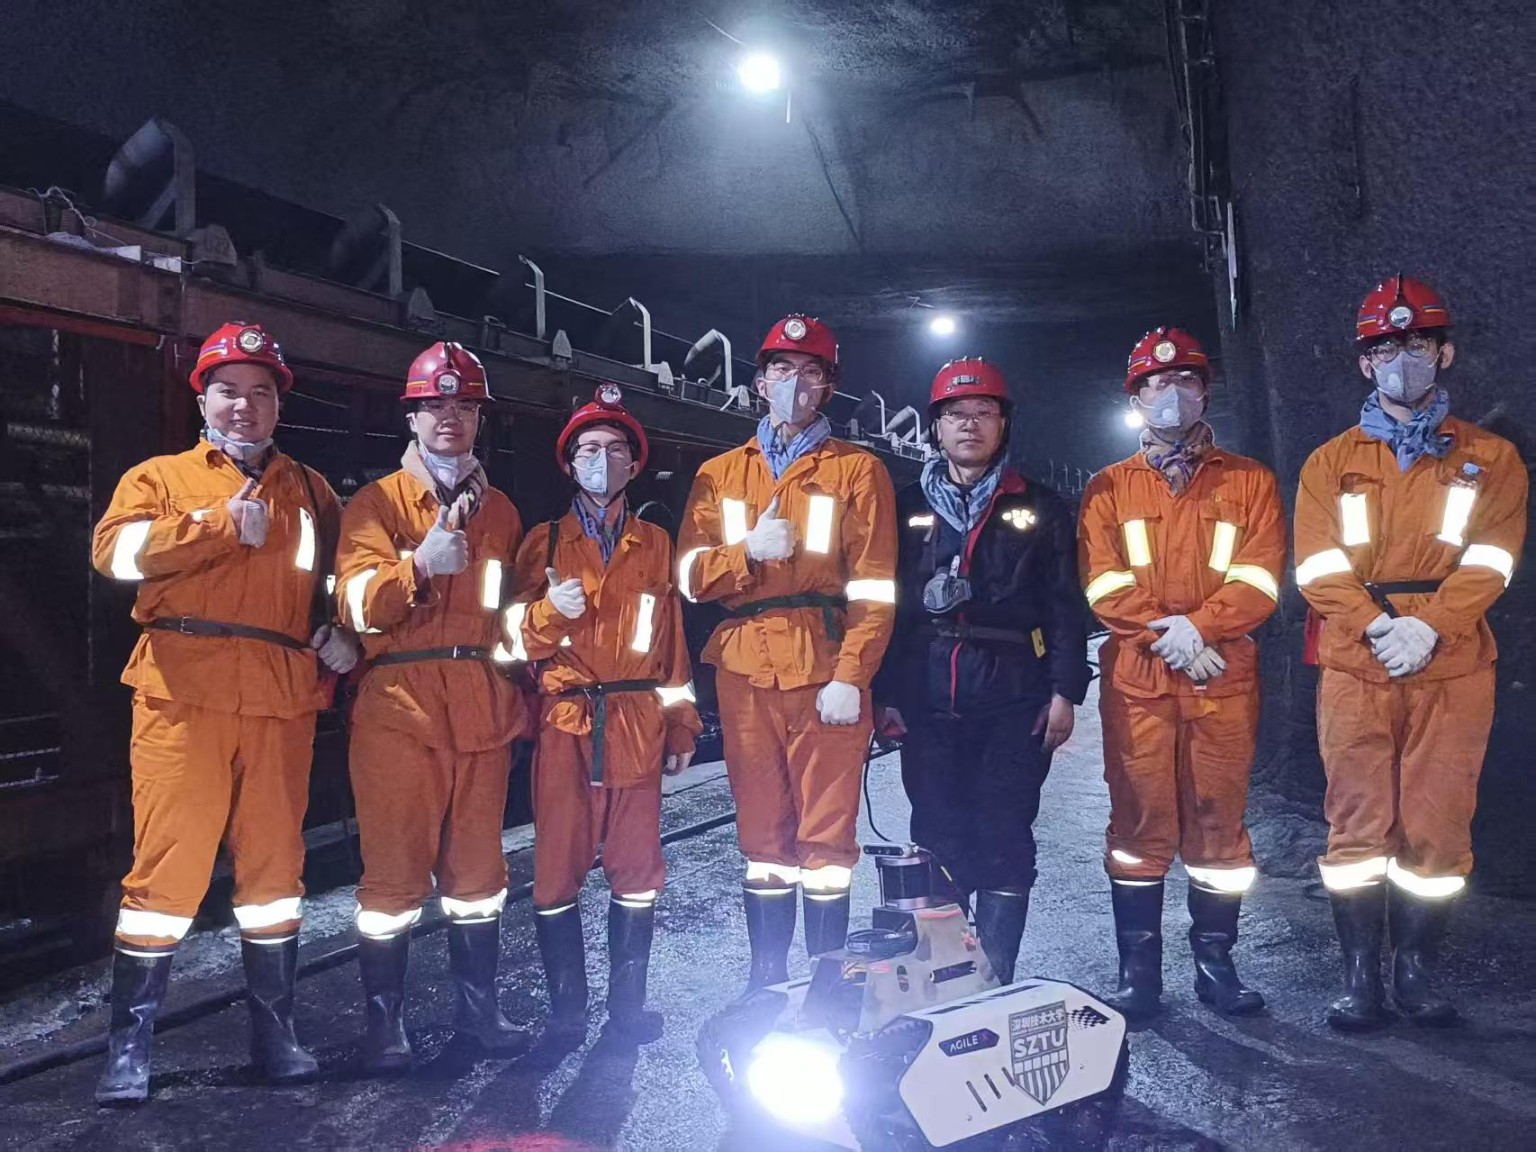
下方视频记录履带式平台的井下运行过程,与 Q1 四足平台的研发演示分开展示。
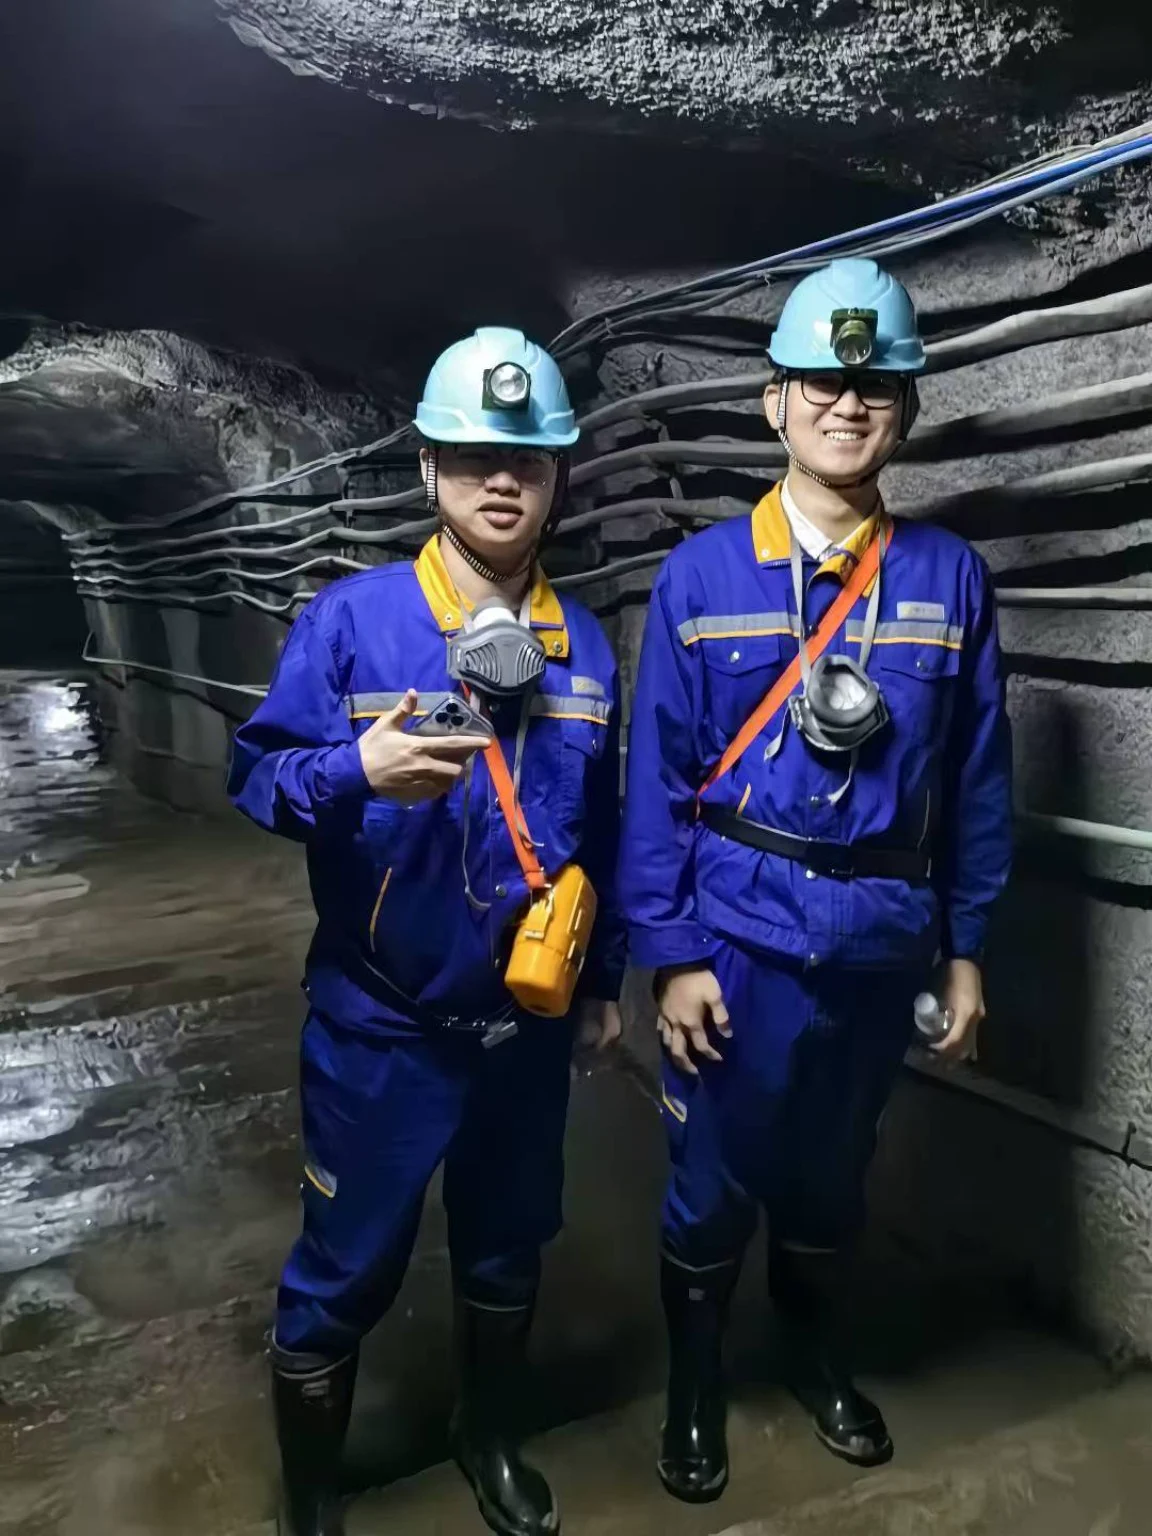
弱光、潮湿地面与受限通道,对机器人运动、传感器布置和通信提出不同要求。
视频记录履带式平台的井下作业过程,可供分析现场需求,不作为 Q1 四足整机的性能依据。
先明确路线、坡度、障碍和巡检对象,再确定传感器、通信及现场测试安排。
研发中
Q1 处于工程样机研发阶段,重点研究井下通行、多源感知与巡检任务执行。应用概念图用于说明研发方向,实际适用条件需经整机和现场验证。
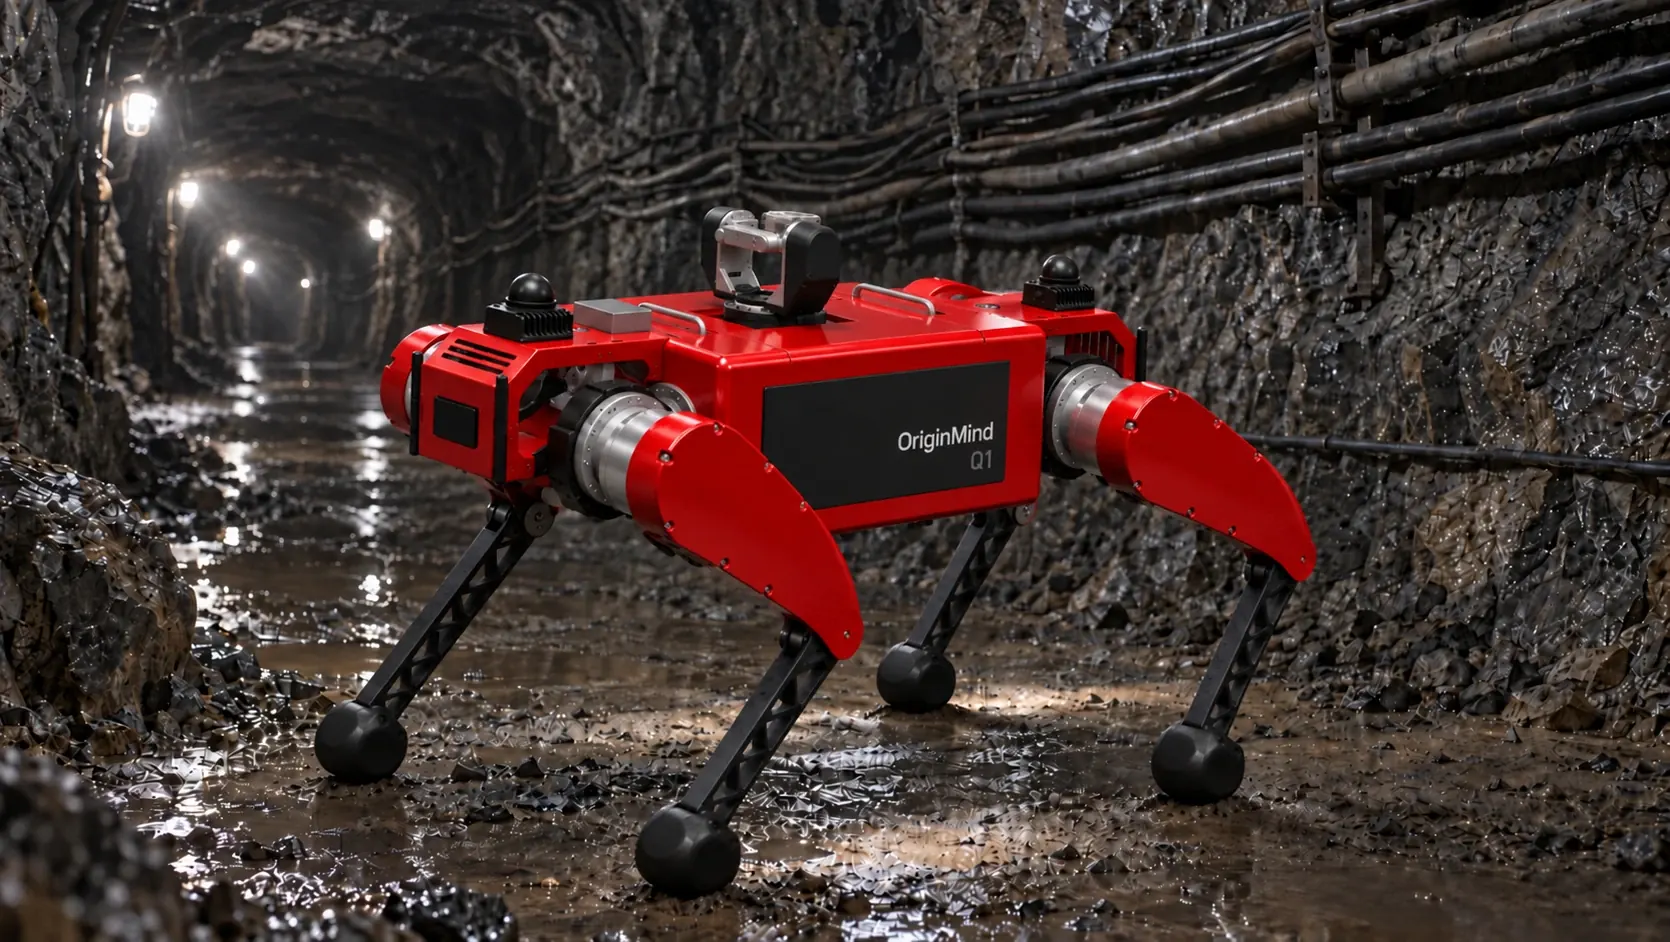 Q1 · 研发中
联合验证
先约定任务和工况,再按阶段记录结果。评价指标、测试次数和通过条件由双方确认。
形成路线、设备点位、现场工况和待采集信息清单。
记录平台型号、传感器、软件版本、通信方式及人员分工。
记录到点、采集、人工干预及失联、低电量等情形下的处置结果。
汇总原始记录、任务完成情况、未解决问题和下一步验证范围。
井下视频来自履带式平台,点云图片来自矿海明眸项目材料。它们用于说明现场条件和研究基础;Q1 的研发状态与演示见产品页。
可以交流巡检需求、评估现有机器人的软件接入,并共同设计测试任务。Q1 处于工程样机研发阶段,合作范围需结合样机进展与现场条件确认。
不能仅凭矿山演示判断。应先核对具体型号、环境危险因素、认证资料和现场准入要求,再评估是否开展测试。金属矿现场记录不作为防爆适用证明。