开放式机身
开放式机身便于检查接线、调整设备布置,适合硬件接入与运动控制实验。
源灵智能 · 教育科研
采用并联轮腿机构与开放式机身,便于设备安装、调试和运动控制实验。
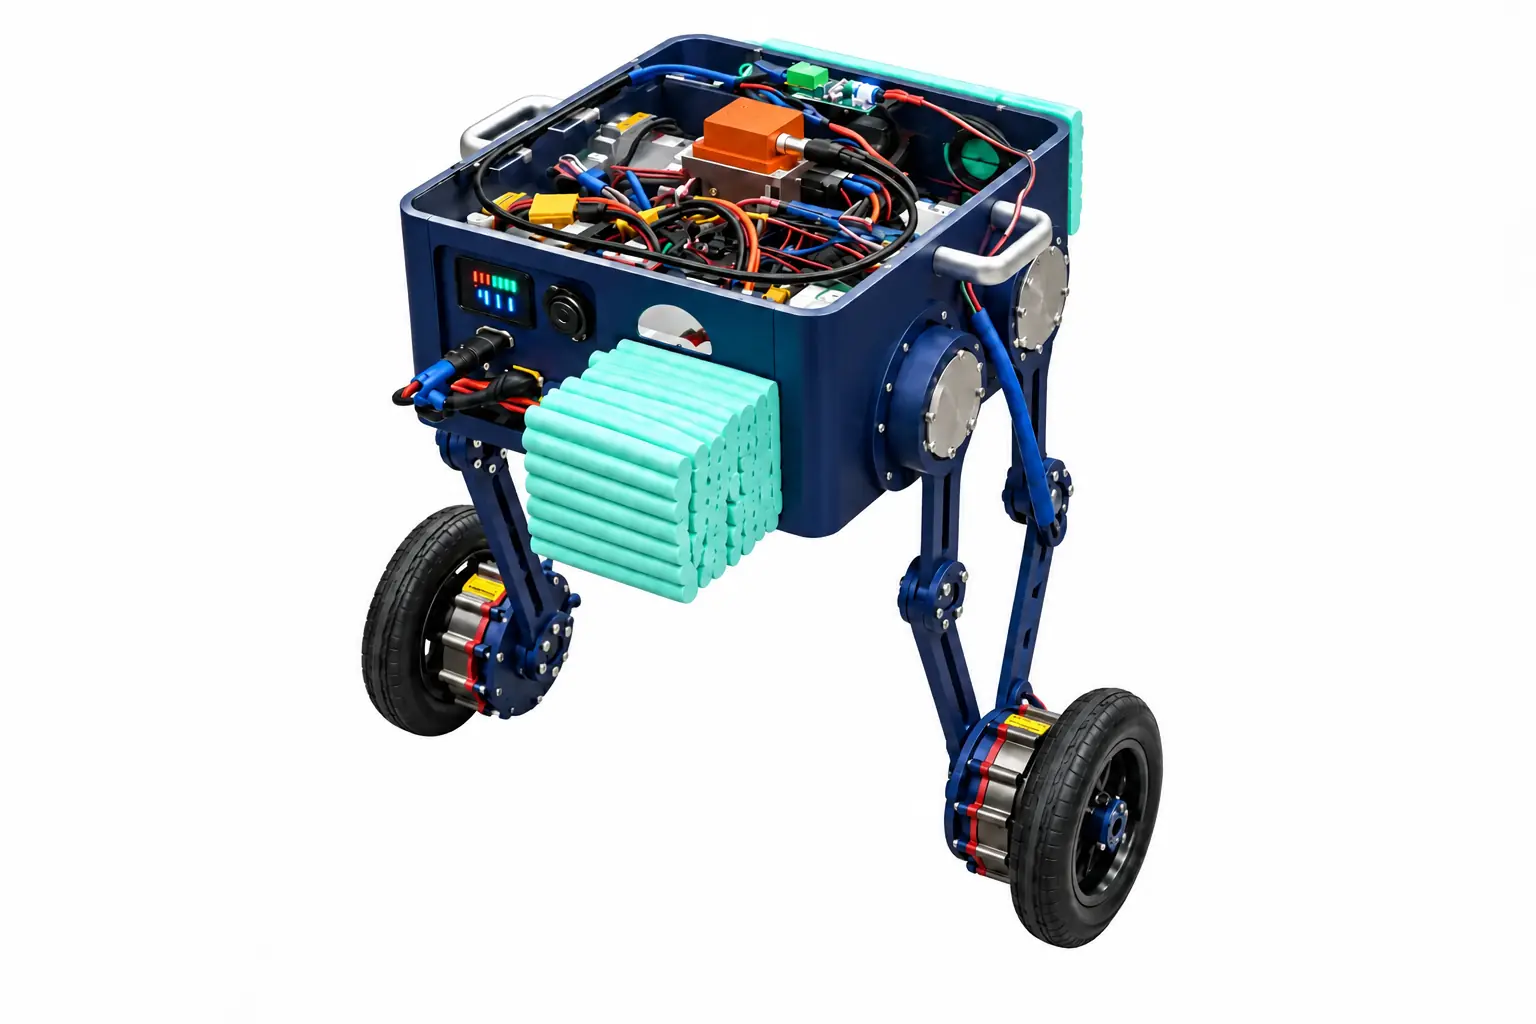
围绕设备接入和运动实验,提供开放的调试空间。
开放式机身便于检查接线、调整设备布置,适合硬件接入与运动控制实验。
采用并联连杆与轮部驱动机构,用于姿态控制和运动协调实验。
实拍展示直行、转向、坡道行走和机身高度调节,便于观察轮腿配合。
| 调试重点 | 机载电子设备接线、安装与运动控制 |
|---|---|
| 配置确认 | 控制接口、计算单元、传感器与供电条件 |
请提供计算单元、传感器、安装尺寸、供电需求及拟开展的运动实验,共同确定设备配置与评价指标。
适合需要频繁调整硬件与软件配置的实验工作。
以实体平台讲解轮腿结构、机载电子设备与运动控制的关系。
围绕计算单元、传感器、供电和通信连接,评估实验配置。
根据目标动作设计实验,观察整机响应并调整控制策略。
安装调试、运行停机与维护要点。
断电检查紧固件、连杆活动范围与线缆余量,核对供电极性和接口定义。首次上电先读取状态,在可靠支撑与保护条件下核对零位、运动方向和停止功能,再进行受限低速测试。
按对应样机的操作说明确认初始姿态与控制指令,再在平整地面和可靠保护条件下开展受限低速测试,逐项验证直行、转向与机身高度调节。停机时先结束运动任务,建立稳定支撑,再按实机操作顺序失能、关机和断电;停止行走不等于驱动失能。
二次开发先核对协议、节点编号、单位和限幅;采用 CAN 时同步确认总线类型与位速率。运行前后检查连杆、轮胎、线束和电池;出现异常振荡、卡滞或通信中断时停止试机并保留日志。
具体供电、接口针脚、运动范围与停止方式,以对应样机配置和操作说明为准。
实验室与室外实拍展示行走、转向、坡道通行和姿态调节。
视频记录样机的测试状态。实际表现受地面、载荷和控制配置影响。具体性能需结合应用条件验证。