语音交互
现有演示展示了指令交互与移动过程。具体指令范围与任务动作根据项目配置确认。
源灵智能 · 工业应用
面向导航与巡检的轮式平台,支持语音交互,可根据任务配置建图、定位与环境感知模块。
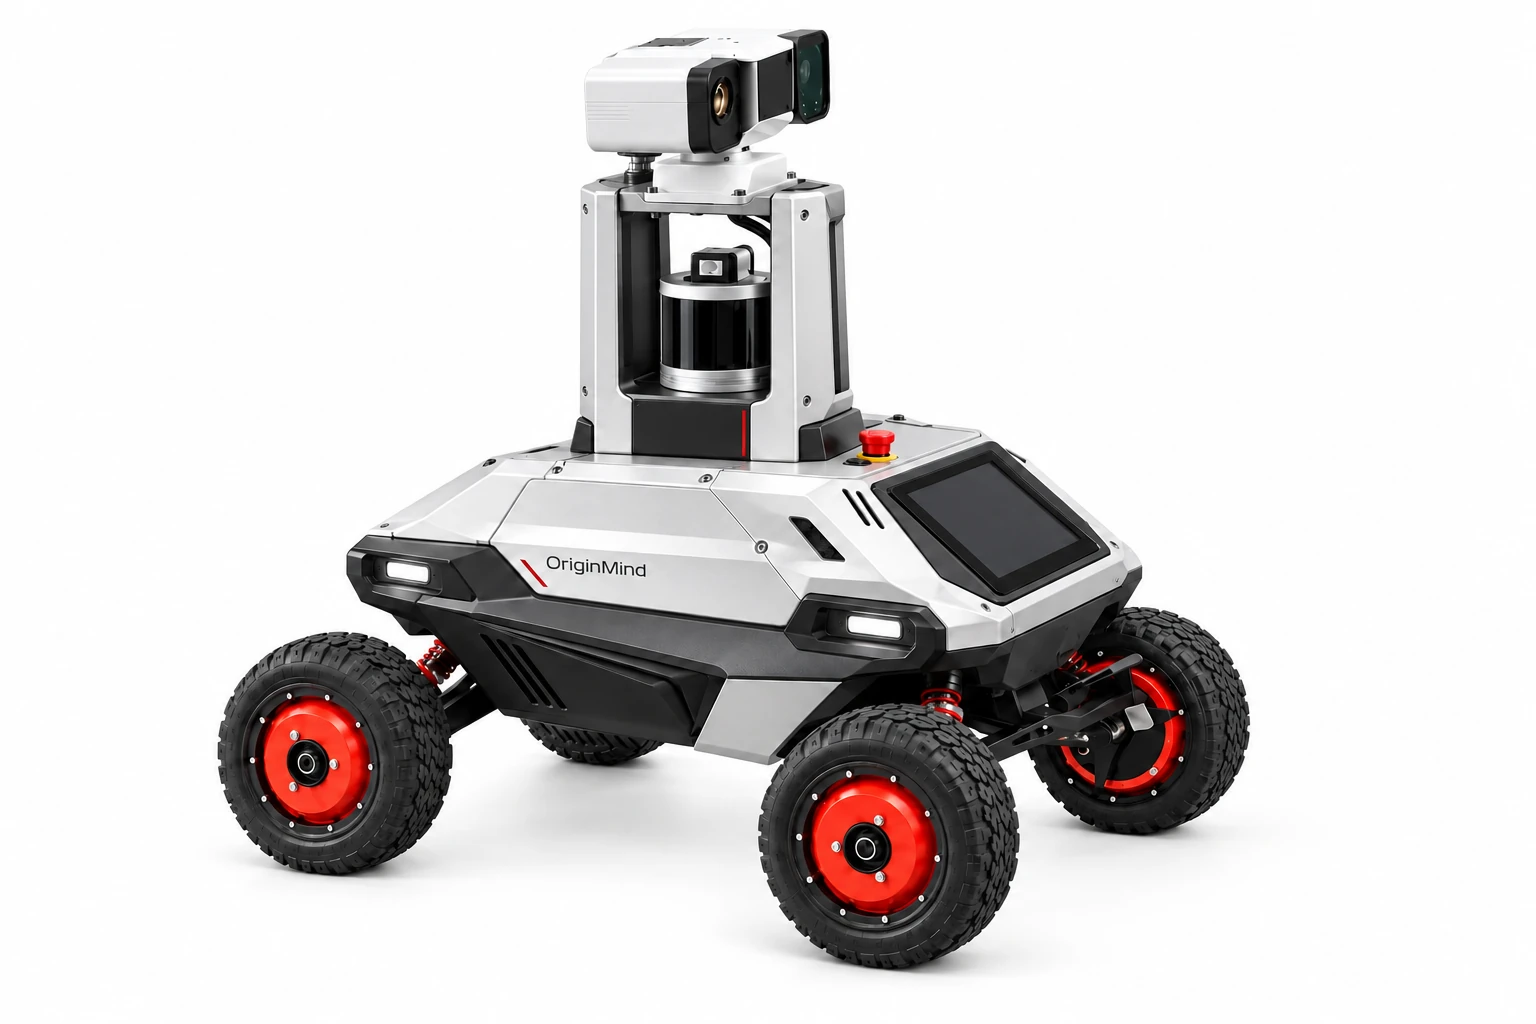
适用于园区、仓储及工业设施的地面移动研究与应用验证,可根据巡检点位和现场流程配置底盘、感知设备与 OmindOS。
现有演示展示了指令交互与移动过程。具体指令范围与任务动作根据项目配置确认。
可选配建图、定位和导航模块。巡检演示中可同时查看机器人运动、地图构建和第一视角画面。
可根据巡检任务评估可见光、热成像等设备配置。演示视频展示了多路图像与巡检点位任务。
技术详情
| 尺寸 | 730 × 460 × 860 mm |
|---|---|
| 续航时间 | > 4 h |
| 转向方式 | 原地转向 |
| 最高速度 | 1.5 m/s |
| 载荷 | 10 kg |
以上为轮式巡检机器人的参考参数。实际交付的硬件、传感器及软件范围,以双方确认的订单为准。
巡检方案根据路线、通行空间和检测对象确定,感知模块按任务选择。
沿既定通道移动,对指定位置进行图像采集,并记录现场状态。
根据观察距离、测温范围和现场光照,评估可见光、热成像及环境传感器配置。
结合现场地图、任务指令和数据需求,确定机器人与 OmindOS 的接入范围。
热成像画面用于观察物体表面的温度分布。视频展示不同实验与现场配置,巡检模组、软件功能及任务范围以具体项目配置为准。