应用场景 / MANIPULATION
移动操作
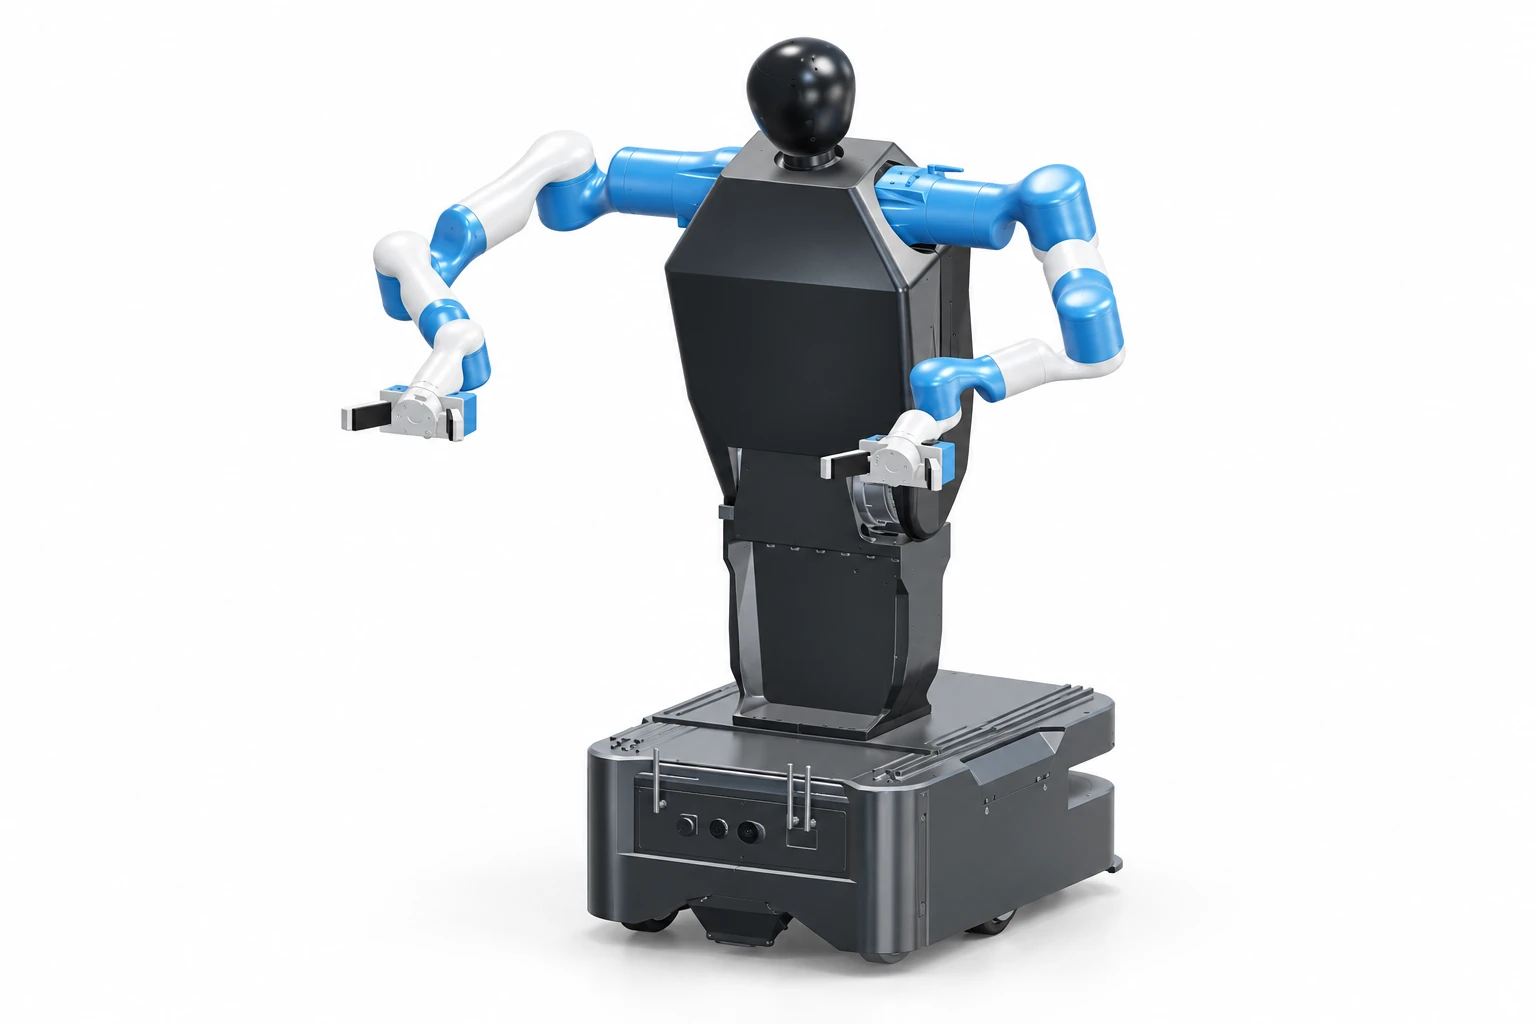
结合移动导航与双臂操作,探索跨工位抓取、搬运和协同作业。
方案思路
从移动到位到双臂作业
围绕工位布局、目标物体与操作要求,评估移动底盘、机械臂、末端工具及感知配置。明确到位、停靠与操作的衔接流程。
先在仿真中检查作业空间、关节运动和任务流程,再逐步开展实机联调。
项目沟通所需资料
- 工位与对象
- 提供工位尺寸、作业对象及操作空间。
- 动作与工具
- 描述抓取、搬运或操作步骤,以及末端工具要求。
- 验证与记录
- 约定先行仿真的任务、实机测试条件与结果记录。
应用场景 / MANIPULATION
结合移动导航与双臂操作,探索跨工位抓取、搬运和协同作业。
方案思路
围绕工位布局、目标物体与操作要求,评估移动底盘、机械臂、末端工具及感知配置。明确到位、停靠与操作的衔接流程。
先在仿真中检查作业空间、关节运动和任务流程,再逐步开展实机联调。