应用场景 / RESEARCH
教学科研
从模型搭建、ROS 2 与算法实验出发,在仿真和机器人项目中积累实践经验。
方案思路
让课程围绕可复现的项目展开
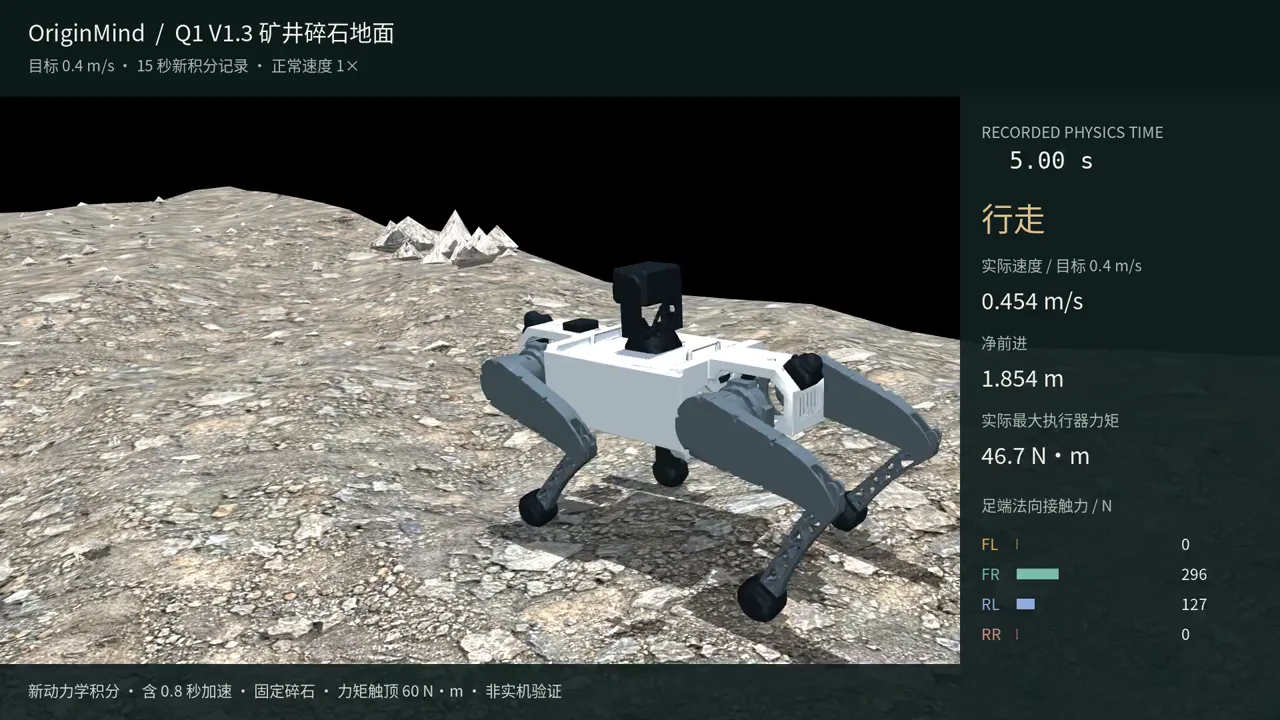
通过模型配置、传感器认识、运动控制与任务实践,逐步理解机器人系统的组成和工作过程。
结合仿真结果与真机记录开展分析,以模型、代码和验证记录呈现项目成果,衔接算法实验与真机验证。
项目沟通所需资料
- 课程与基础
- 说明教学或研究目标、已有平台与开发基础。
- 项目与成果
- 确定建模、导航或操作项目,以及需要保留的代码和记录。
- 实验条件
- 说明仿真环境、实机设备与计划时间。