应用场景 / MINING
矿山巡检
针对复杂巷道中的通行、定位和设备巡检需求,开展机器人研发与分阶段测试。
FIELD RESEARCH
实地调研,明确巡检需求
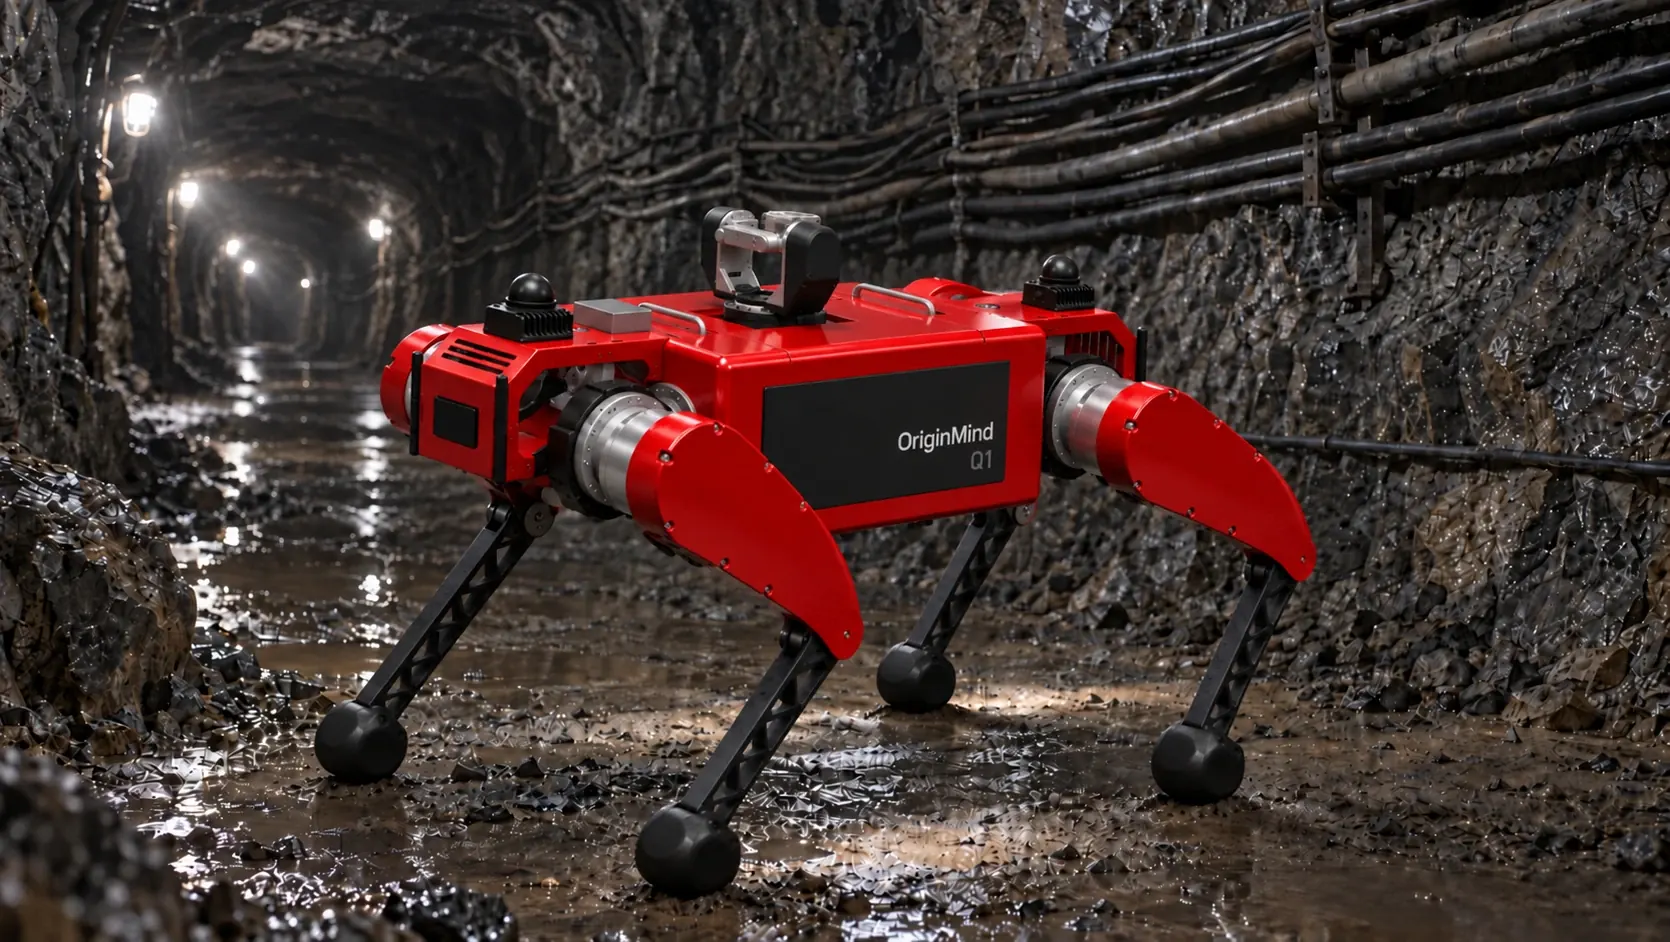
通过履带式研究平台的现场实录,了解井下光照、管线布局和路面情况,为机器人配置与测试方案提供参考。
本片记录的是前期履带式平台研究,Q1 四足机器人目前仍处于工程样机研发阶段。
了解现场研究情况方案思路
根据巷道条件制定测试方案
井下缺少卫星定位信号,光照不足、地面起伏和粉尘会影响机器人导航与通行。需先了解巷道宽度、坡度、台阶和碎石分布,再确定机器人平台、传感器和通信配置。
按照到达巡检点、采集信息、保存记录和人工复核的流程,分阶段开展仿真与现场测试。
项目对接资料
- 路线与地形
- 提供代表性路线、巷道尺寸、坡度、台阶与地面照片。
- 巡检对象
- 列明待巡检设备、巡检位置和需要采集的信息。
- 现场条件
- 说明照明、粉尘和通信条件,以及可安排现场测试的时间与区域。